> For the complete documentation index, see [llms.txt](https://navixy.com/docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://navixy.com/docs/analytics/fr/explorer-for-iotquery/real-time-dashboards.md).
# Tableaux de bord en temps réel
Surveillez les opérations de la Flotte en temps réel grâce à quatre tableaux de bord prédéfinis : statut des objets, intelligence des actifs, relevés des capteurs et activité des géozones
Les tableaux de bord en temps réel transforment les flux de données télématiques brutes en intelligence opérationnelle, permettant une Gestion de Flotte proactive grâce à la surveillance en direct et à des capacités de prise de décision immédiate.
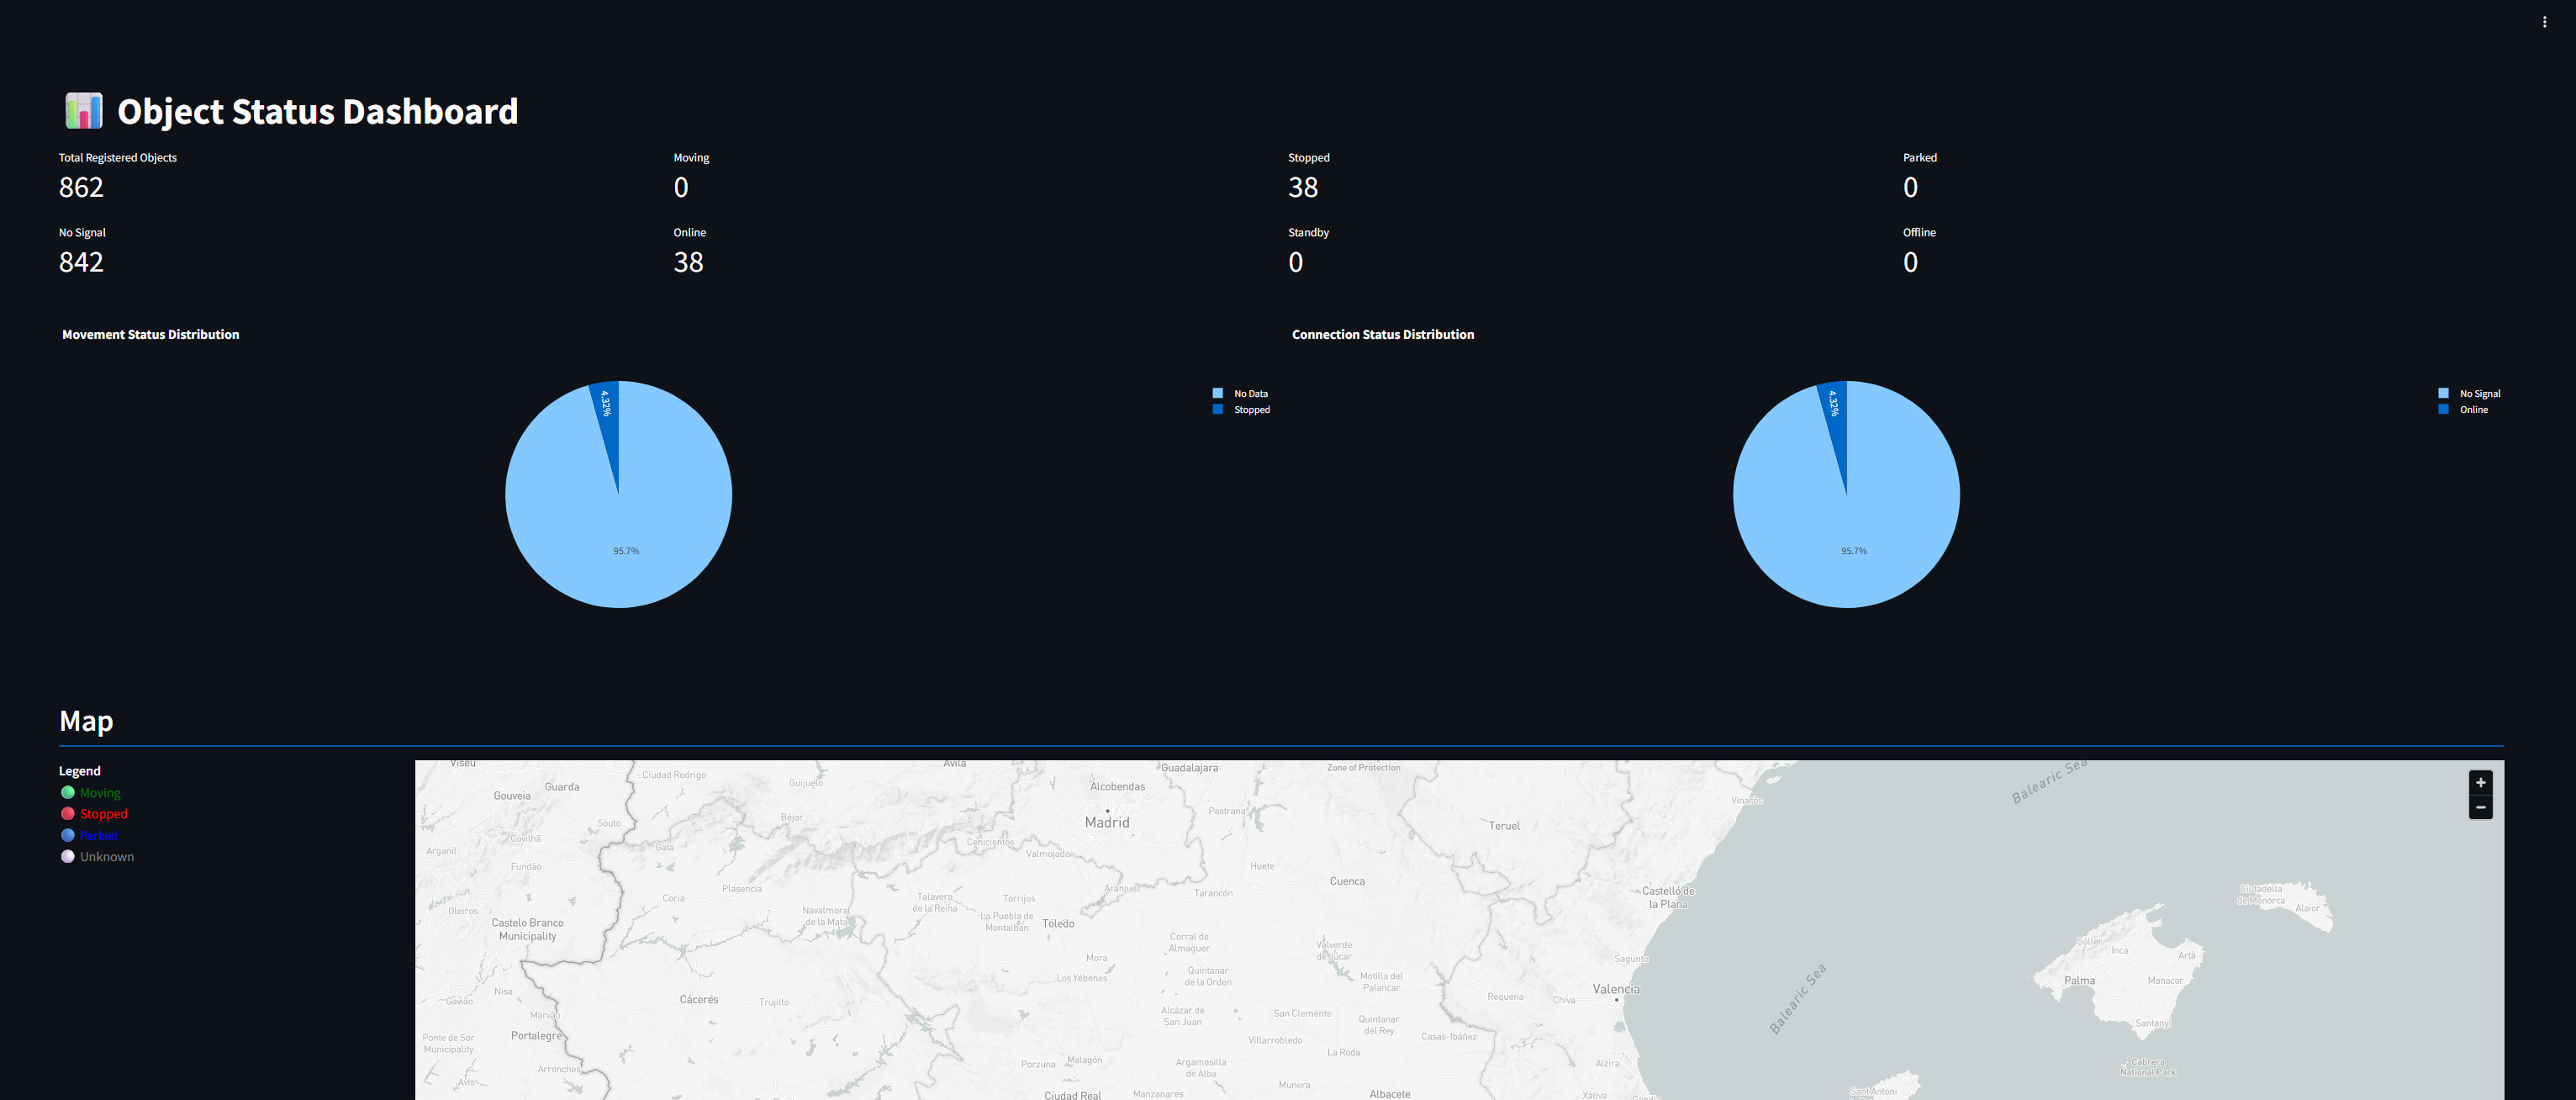
## Tableau de bord d'état du traceur
**Quand l'utiliser**: Coordination quotidienne de la flotte, passations de service et identification des véhicules nécessitant une attention immédiate.
**Quelles données vous voyez**: L'état opérationnel actuel de votre Flotte, agrégé à partir des derniers enregistrements de suivi GPS, des capteurs de mouvement et des horodatages de communication.
Logique de traitement des données
Veuillez noter - Explorer for DataHub utilise sa propre logique de calcul pour identifier les statuts de Mouvement et de connexion. Le tableau de bord traite les données télématiques en direct au moyen d'une analyse en plusieurs étapes :
* **Agrégation de l'état de la Flotte**: Le système interroge les enregistrements de suivi les plus récents pour chaque véhicule en utilisant `DISTINCT ON (device_id)` pour garantir des informations à jour. La classification du Mouvement combine les relevés de vitesse avec une analyse basée sur le temps afin de distinguer les véhicules en mouvement, les véhicules temporairement arrêtés et les actifs stationnés.
* **Surveillance de la connexion**: L'état de connectivité du véhicule découle de l'analyse des horodatages de communication, catégorisant chaque appareil en fonction de la récence de transmission des données à votre DataHub. Cela permet d'identifier immédiatement les problèmes de communication ou les dysfonctionnements de l'appareil.
* **Visualisation géographique**: Les données de coordonnées brutes (stockées sous forme d'entiers) sont converties en degrés décimaux pour l'affichage cartographique, tandis que les calculs de Zone géographique en temps réel déterminent la présence dans la zone pour le contexte opérationnel.
* La requête sous-jacente joint les données d'entité métier (spécifications des véhicules, affectations des employés) avec les relevés télématiques actuels pour fournir un contexte opérationnel complet dans une seule vue.
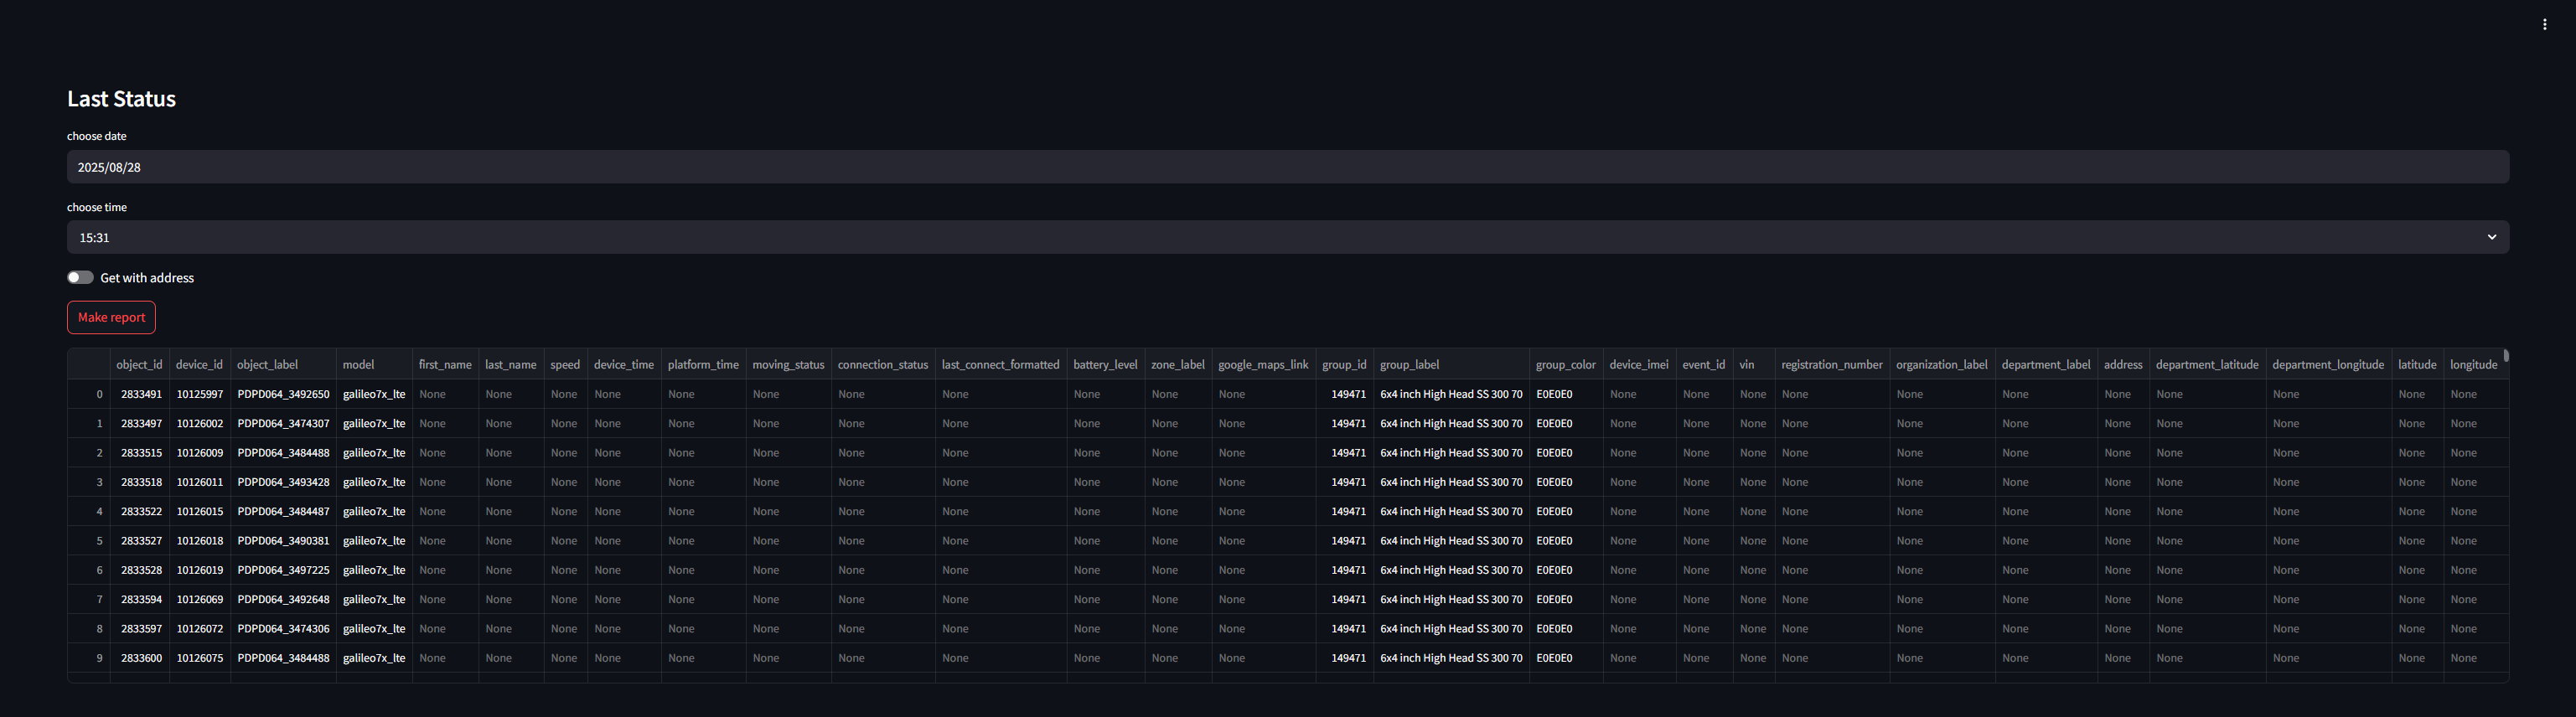
## Tableau de bord d'intelligence des actifs
**Quand l'utiliser**: Investigation des véhicules spécifiques signalés dans la surveillance d'état, planification opérationnelle détaillée et vérification complète des actifs.
**Quelles données vous voyez**: Profils complets des actifs combinant des données organisationnelles, notamment groupes, mots clés, Départements, etc., avec l'état opérationnel actuel, fournissant un contexte détaillé pour chaque véhicule de votre Flotte.
Logique de traitement des données
Ce tableau de bord exécute des jointures complexes interschémas pour fusionner :
* **Contexte métier**: Les spécifications des véhicules, les affectations des employés et les hiérarchies organisationnelles issues de vos tables de données métier fournissent un contexte opérationnel pour chaque Actif.
* **État télématique actuel**: Les dernières positions GPS, l'état de Mouvement et les relevés des capteurs issus des flux de données de suivi offrent une visibilité opérationnelle immédiate.
* **Intégration avancée des données**: Le système génère dynamiquement des liens cartographiques à l'aide des coordonnées actuelles et récupère les niveaux de batterie à partir des entrées des capteurs lorsqu'ils sont disponibles. Lorsque les données de Calibrage de la sonde sont manquantes, les valeurs brutes s'affichent sans modification afin de maintenir la transparence des données.
{% hint style="info" %}
Toutes les données d'horodatage sont converties en UTC pour un affichage cohérent, quelle que soit la localisation géographique du véhicule, garantissant une coordination opérationnelle précise dans différents fuseaux horaires.
{% endhint %}
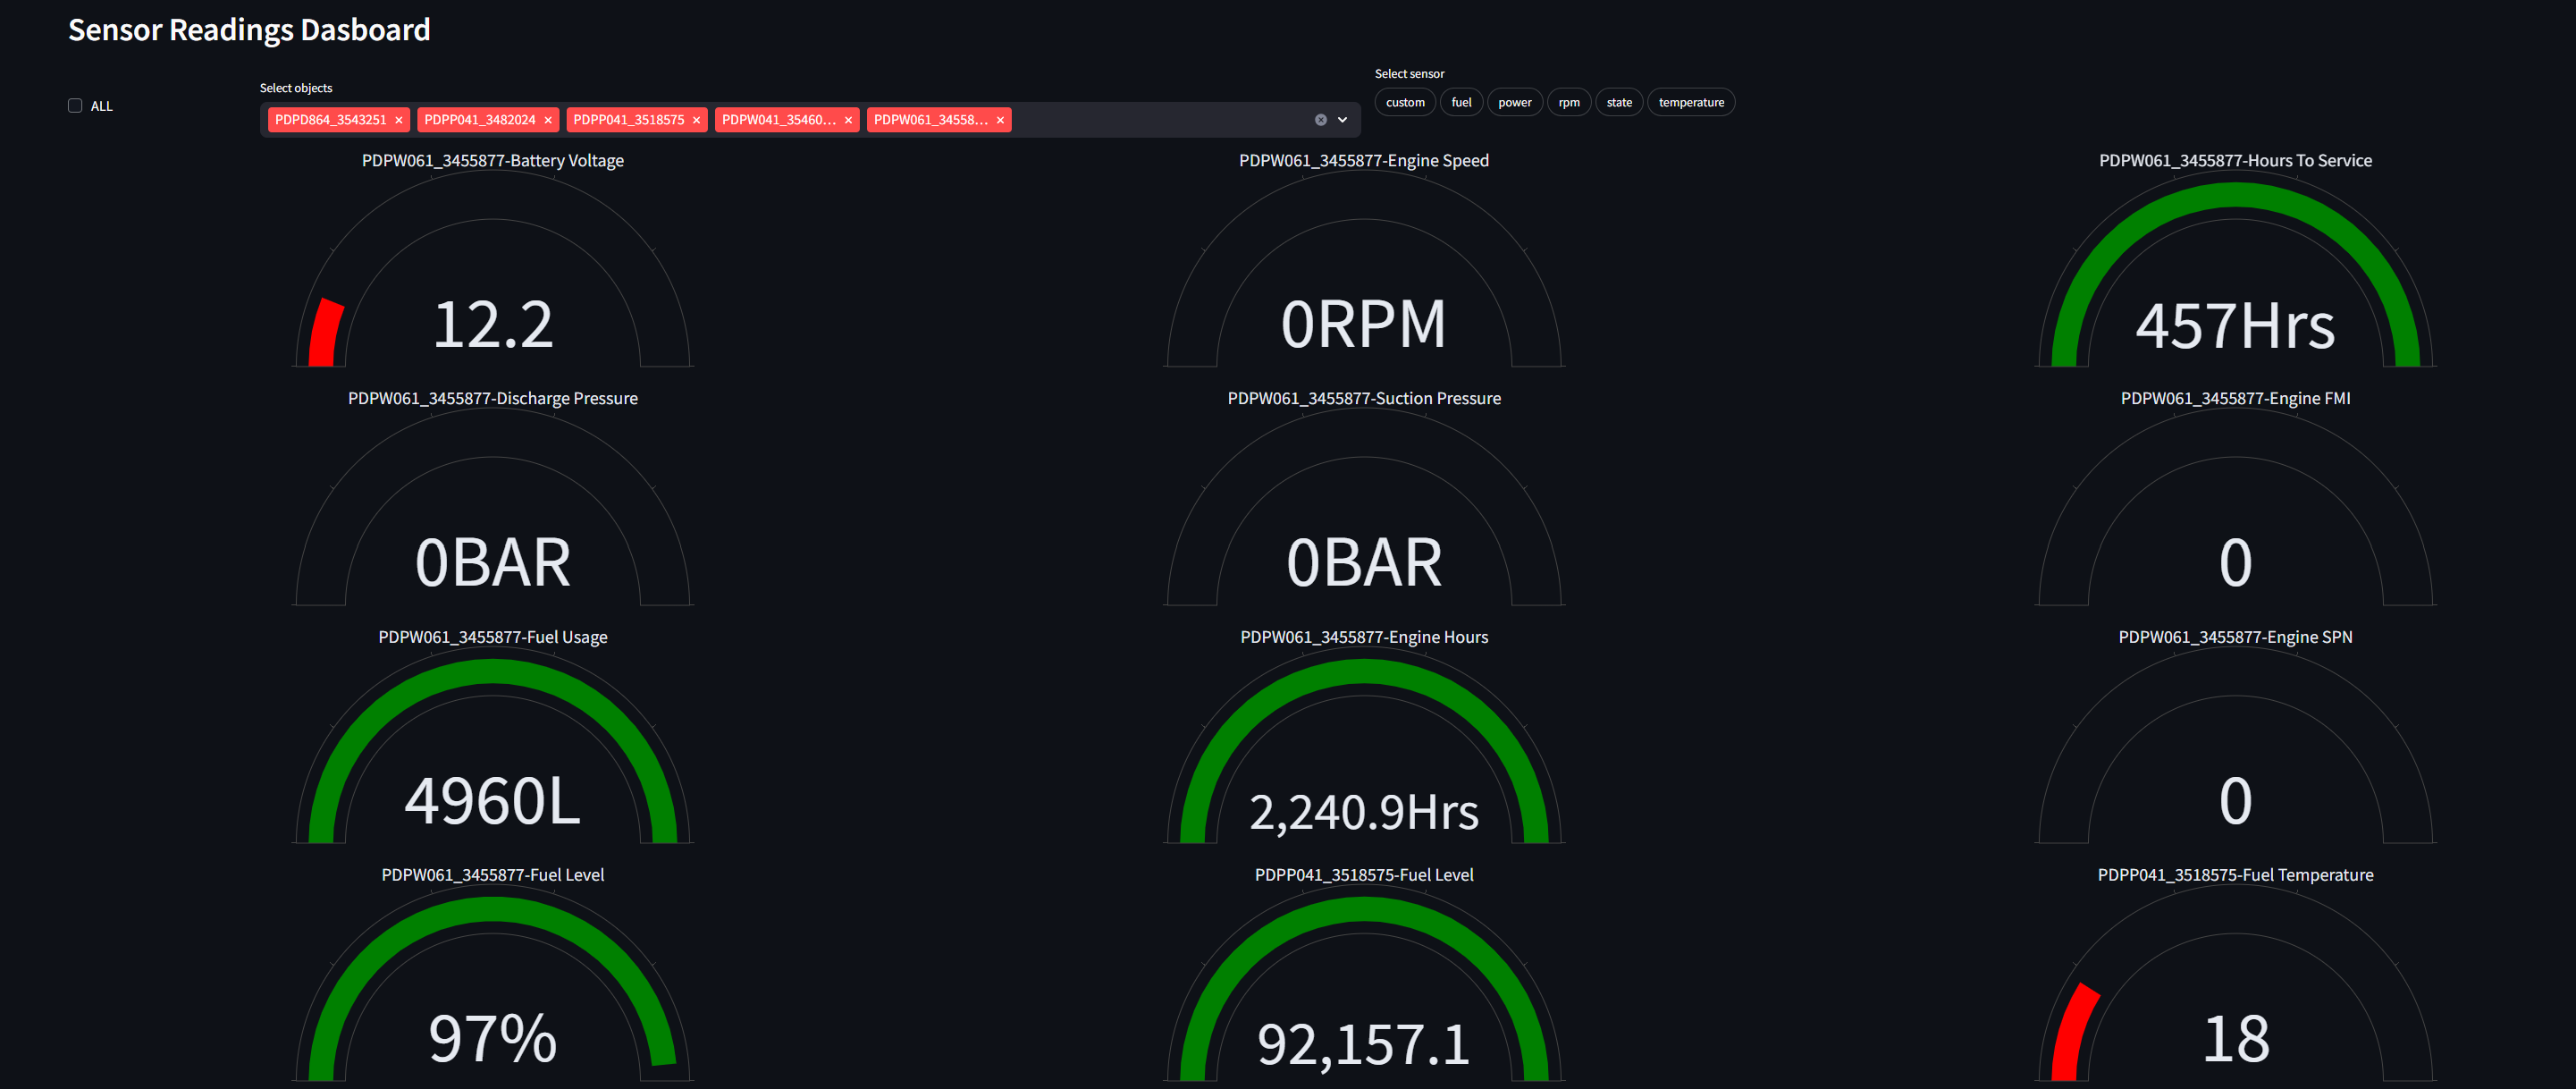
## Tableau de bord des relevés des capteurs
**Quand l'utiliser**: Planification de l'Entretien préventif, surveillance de la gestion du Carburant et identification des problèmes potentiels d'équipement avant qu'ils n'impactent les opérations.
**Quelles données vous voyez**: Mesures des capteurs en temps réel provenant de l'équipement de surveillance de votre Flotte, traitées via des algorithmes de calibrage pour fournir des métriques opérationnelles précises.
Logique de traitement des données
* **Agrégation multi-capteurs**: Le système interroge `processed_common_data.latest_calibrated_sensors` pour récupérer simultanément les mesures les plus récentes de différents types de capteurs. Cela inclut les niveaux de Carburant, les relevés de température, la tension de la batterie et les indicateurs d'état opérationnel.
* **Traitement du calibrage**: Les valeurs brutes des capteurs subissent l'application d'un facteur de calibrage lorsqu'il est disponible. Le système applique des formules spécifiques aux capteurs pour convertir les relevés bruts en unités significatives (pourcentages pour le Carburant, degrés Celsius pour la température, volts pour les systèmes électriques).
* **Assurance qualité**: Des filtres de validation de base éliminent les mesures manifestement invalides tout en préservant la transparence des données. Lorsque les données de calibrage ne sont pas disponibles ou sont invalides, le système affiche les valeurs brutes des capteurs sans modification, permettant aux équipes opérationnelles de prendre des décisions éclairées sur la base des données disponibles.
Le tableau de bord utilise des requêtes basées sur le temps avec une distinction spécifique aux capteurs pour garantir que vous voyez la dernière lecture de chaque capteur sur chaque véhicule, triée par horodatage pour une pertinence opérationnelle actuelle.
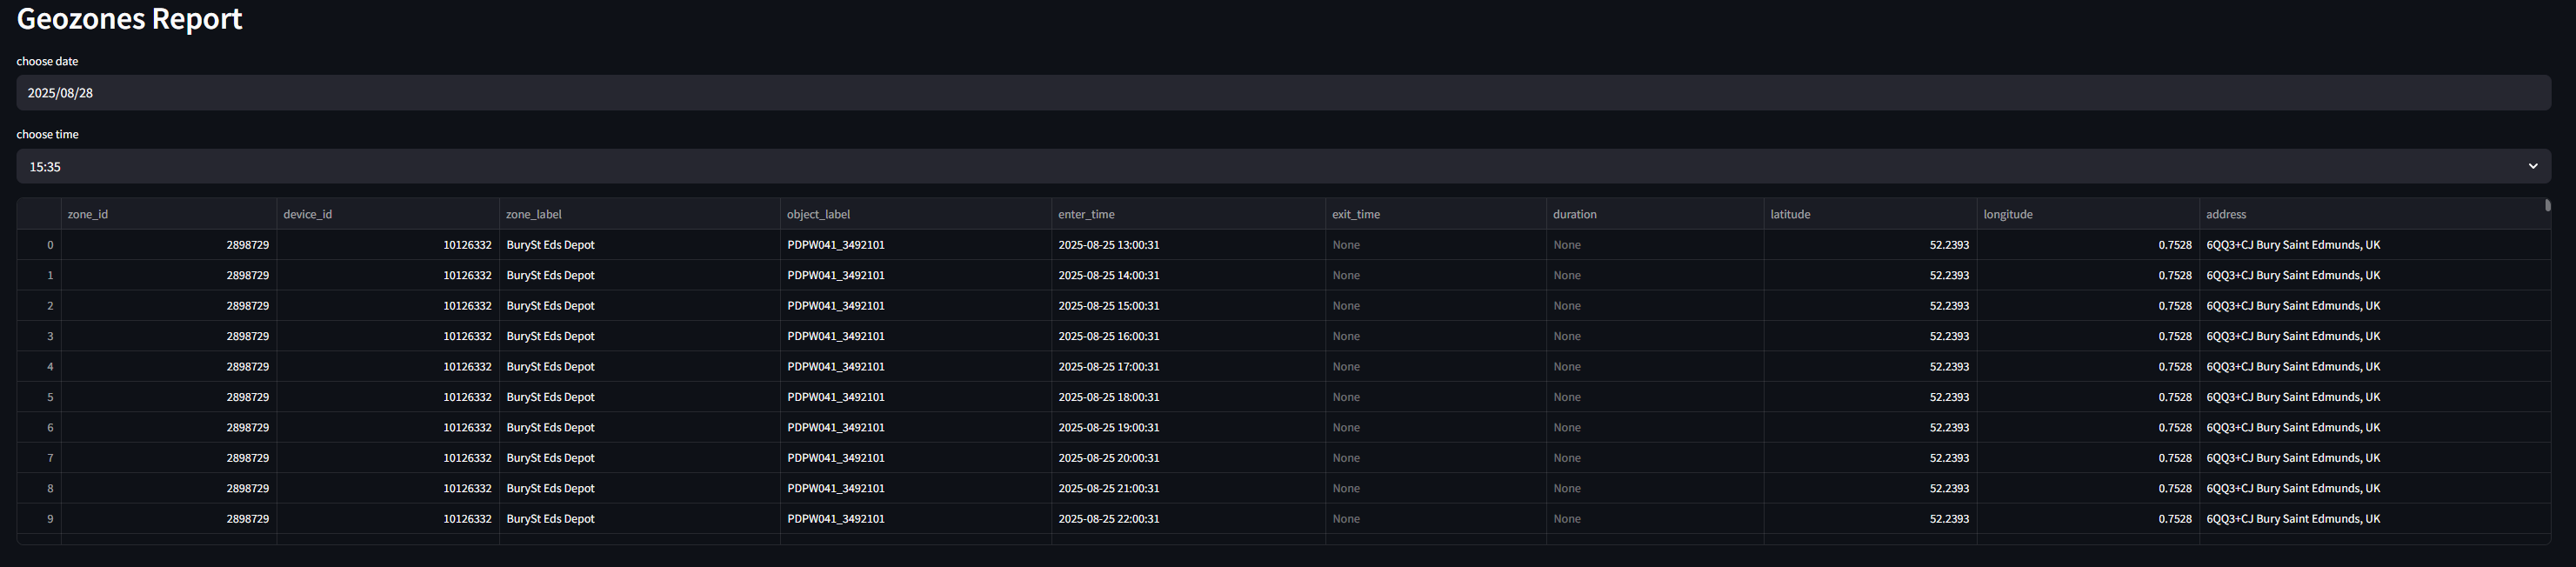
## Rapport sur les zones géographiques
**Quand l'utiliser**: Suivi des visites de véhicules vers des lieux spécifiques, analyse de la conformité à l'itinéraire et surveillance de la couverture des zones opérationnelles.
**Quelles données vous voyez**: Enregistrements historiques et actuels des entrées et sorties des véhicules dans des zones géographiques définies, avec horodatages précis et coordonnées de localisation.
Logique de traitement des données
* **Traitement de la géométrie de la zone**: Le système gère différents types de Zone géographique (cercles, polygones, corridors) grâce aux calculs géographiques PostGIS. Les zones circulaires utilisent des points centraux avec des tampons de rayon, tandis que les zones polygonales créent des limites géographiques complexes à partir de tableaux de coordonnées.
* **Détection des visites**: L'analyse géographique en temps réel compare les coordonnées des véhicules avec les limites de la zone à l'aide de `ST_DWithin` calculs pour déterminer les entrées et sorties de zone. Le système suit la durée de la visite en calculant les différences de temps entre les événements d'entrée et de sortie.
* **Contexte de localisation**: Les données de coordonnées brutes sont converties en degrés décimaux pour la résolution d'adresse et l'intégration cartographique, tandis que les libellés de zone fournissent un contexte métier pour chaque zone géographique.
Les enregistrements de visite combinent les données de géométrie de zone avec l'historique de suivi des véhicules pour créer une intelligence de localisation complète, permettant l'analyse des schémas d'itinéraire, la surveillance de la conformité et l'utilisation des zones opérationnelles.
## Étapes suivantes
Lorsque la surveillance en temps réel révèle des schémas nécessitant une investigation plus approfondie, passez à [Rapports de données historiques](/docs/analytics/fr/explorer-for-iotquery/historical-reports.md) pour analyser les tendances sur de longues périodes et identifier des opportunités d'optimisation pour des décisions stratégiques de Gestion de Flotte.
---
# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.
## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation dynamically by asking a question.
Perform an HTTP GET request on the current page URL with the `ask` query parameter, and the optional `goal` query parameter:
```
GET https://navixy.com/docs/analytics/fr/explorer-for-iotquery/real-time-dashboards.md?ask=&goal=
```
`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is optional and describes the broader end goal you are ultimately trying to accomplish on behalf of the user. GitBook uses it to tailor the answer towards what is most useful for that goal.
The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.
Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.