> For the complete documentation index, see [llms.txt](https://navixy.com/docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://navixy.com/docs/expert-center/es/vehicle-telematics-technology/video-telematics/video-telematics-101/what-makes-dash-cam-video-reliable-for-fleets-a-benchmarking-guide.md).
# ¿Qué hace que el video de la dashcam sea confiable para la Flota? Una guía de evaluación comparativa
Evalúe la confiabilidad de la cámara de tablero comparando la sensibilidad del monitoreo del conductor, el desempeño HDR y el manejo en poca luz en condiciones reales de flota.
En el mundo de la gestión de flotas y la videotelemática, no todas las cámaras son iguales. Las especificaciones técnicas como "1080p" o "4K" pueden verse impresionantes en papel, pero lo que realmente importa es cómo rinden esas funciones en la práctica, en autopistas congestionadas, en almacenes con poca luz o durante cambios bruscos de iluminación. Para los operadores de flota, la claridad y la confiabilidad pueden marcar la diferencia entre contar con evidencia útil o con video borroso que genera más preguntas que respuestas.
Todo administrador de flota quiere que sus vehículos lleguen con seguridad a su destino. En caso de un incidente, es fundamental reportar, documentar e identificar las causas raíz para que los reclamos de seguro puedan procesarse con precisión y a tiempo. Sin embargo, las alertas falsas pueden generar problemas serios: pueden llevar a interpretaciones erróneas de los eventos, comprometer la seguridad del vehículo, poner en riesgo al conductor o incluso dañar la reputación de la empresa logística.
Lamentablemente, actualmente no existe una referencia comparativa de la industria para evaluar qué tan precisa es una cámara en distintos escenarios reales. Sin pruebas de campo estandarizadas, la confianza en el hardware puede verse comprometida, no por sus capacidades reales, sino por un rendimiento inconsistente o no verificado. Es fundamental comenzar identificando las necesidades y preocupaciones que tienen los administradores de flota respecto al uso de dispositivos de videotelemática.
## Convertir la retroalimentación en benchmarks: clasificación de prioridades de cámaras para flotas
Al mapear la retroalimentación recopilada a través de distintos canales y calificar cada preocupación en una escala de 0 (no esencial) a 10 (crítica), creamos una tabla que destaca las funciones más valoradas por los administradores de flota junto con sus puntajes de importancia correspondientes.
| Monitoreo y orientación del comportamiento del conductor | 9.0 |
| -------------------------------------------------------- | --- |
| Detección de incidentes y evidencia en video | 8.5 |
| Alertas / notificaciones en tiempo real | 8.0 |
| Integración de datos de GPS / ruta / vehículos | 7.5 |
| Baja iluminación / calidad de imagen | 7.0 |
| Analítica y reportes / acceso a la nube | 6.5 |
| Confiabilidad / durabilidad del hardware | 6.0 |
| Privacidad y cumplimiento | 5.5 |
| Costo / retorno de inversión | 5.0 |
Como muestran los resultados, el monitoreo del conductor, la detección de incidentes y las alertas en tiempo real se ubican como los tres factores más críticos para los administradores de flota. Estas funciones no dependen solo del software. Dependen profundamente de la calidad del hardware del dispositivo, que en última instancia determina qué tan confiables y accionables serán los datos. Ahí es donde entra la evaluación comparativa. Un benchmark bien estructurado ayuda a quienes toman decisiones a separar las afirmaciones de marketing y comprender cómo rinde una cámara en condiciones reales de flota. Desde la resolución y la sensibilidad en baja luz hasta la eficiencia de compresión y el rango dinámico, las pruebas de sensibilidad frente a escenarios prácticos garantizan que el dispositivo elegido no solo entregue especificaciones, sino resultados; estos podrían ser ligeramente diferentes, como implican los fabricantes.
## De falsos positivos a eventos omitidos: por qué importa la evaluación comparativa de la sensibilidad
La evaluación comparativa requiere evaluar qué tan precisas y consistentes son las alertas a distintas distancias en una cámara, al tiempo que se minimizan los falsos positivos. Usando la Cámara 1, que permite ajustar la sensibilidad, realizamos pruebas en varios escenarios a 0.6 m, 1 m, 1.6 m y 2 m. Los resultados demuestran cómo la configuración impacta tanto la confiabilidad de las alertas de monitoreo del conductor como la confiabilidad general del sistema de cámaras.
Al ajustar la configuración de sensibilidad de la cámara, se crearon tablas para mostrar la distancia máxima a la que los eventos se detectan de manera constante. Luego, estas tablas pueden convertirse en gráficos, proporcionando una visualización clara del rango efectivo de detección de la cámara. Este enfoque facilita ver dónde la cámara funciona de manera confiable y dónde la detección comienza a disminuir.
**Alta sensibilidad**
| Bostezo | ✅ | ✅ | ✅ |
|
Los resultados muestran claramente que la sensibilidad de la cámara influye directamente en el rendimiento de detección. Con alta sensibilidad, las cámaras capturan un rango más amplio de eventos y distancias (de 0.6 m a 2.0 m), pero esto también puede introducir más falsos positivos. En contraste, las configuraciones de sensibilidad media y baja reducen el rango de detección (hasta solo de 0.6 m a 1.0 m), lo que reduce el ruido pero aumenta el riesgo de perder eventos.
Para los administradores de flota, esta compensación es crítica. Las alertas falsas pueden saturar a los conductores y a los equipos de operaciones, lo que lleva a intervenciones innecesarias. Por otro lado, las alertas omitidas comprometen la seguridad, ponen en riesgo la rendición de cuentas del conductor y pueden incluso afectar los reclamos de seguro si los incidentes no quedan documentados. Pero podemos asegurarnos de que esta cámara responderá con éxito incluso aunque la sensibilidad sea baja y la cámara no esté a más de medio metro.
## Evaluación comparativa de HDR: medir el rendimiento de la cámara en extremos de brillo
La tecnología de alto rango dinámico (HDR) es esencial para que las cámaras se adapten tanto a condiciones de brillo extremo como a condiciones de baja luz, garantizando que los incidentes críticos se capturen con claridad. Ya sea que el conductor enfrente luz solar directa, caminos sombreados o entornos nocturnos, HDR ayuda a preservar detalles visuales clave como placas, señales de tránsito y las acciones del conductor.
Desde una perspectiva de evaluación comparativa, el HDR puede evaluarse mediante factores medibles como:
* Rango dinámico (dB o pasos); la relación entre las áreas más brillantes y más oscuras que la cámara puede capturar sin perder detalle.
* Rendimiento en baja luz (umbrales de lux); el nivel mínimo de luz en el que un rostro o una placa siguen siendo identificables.
* Consistencia del video en distintas condiciones; comparación de la calidad de cuadro en escenarios de alto contraste (por ejemplo, túneles, resplandor del atardecer, faros por la noche).
Al incorporar estos benchmarks, los administradores de flota pueden diferenciar entre cámaras que realmente entregan evidencia confiable y aquellas que pueden fallar en escenarios críticos. En última instancia, esto significa mayor confianza en los reportes de incidentes, reclamos de seguro más sólidos y operaciones de flota más seguras.
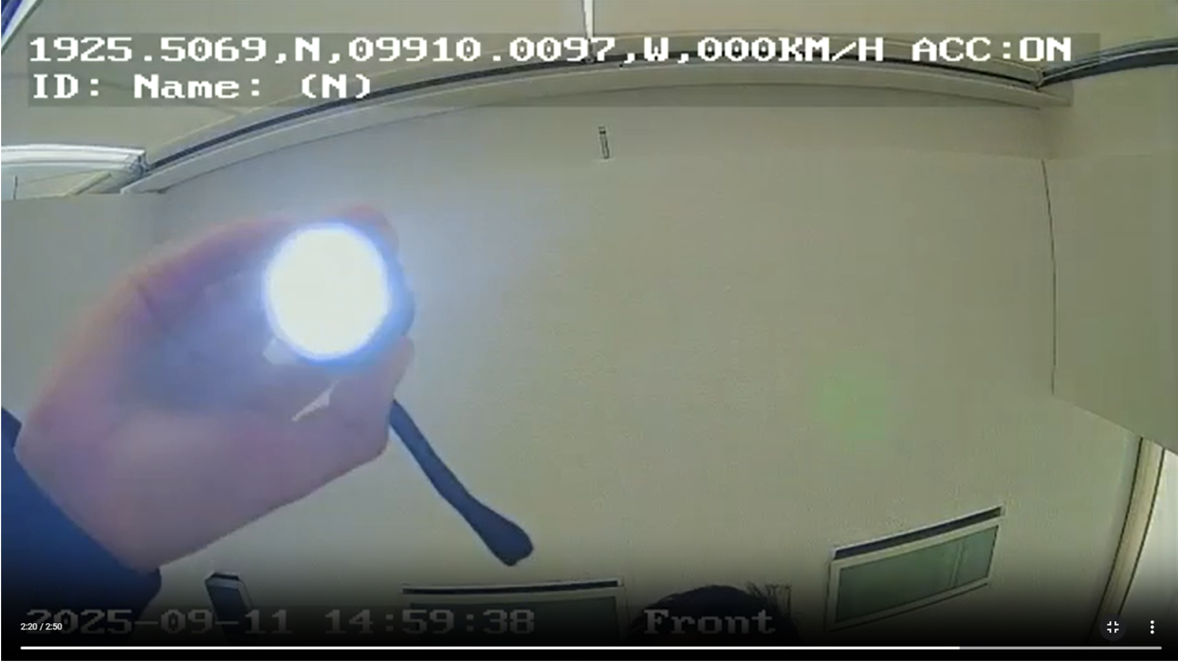
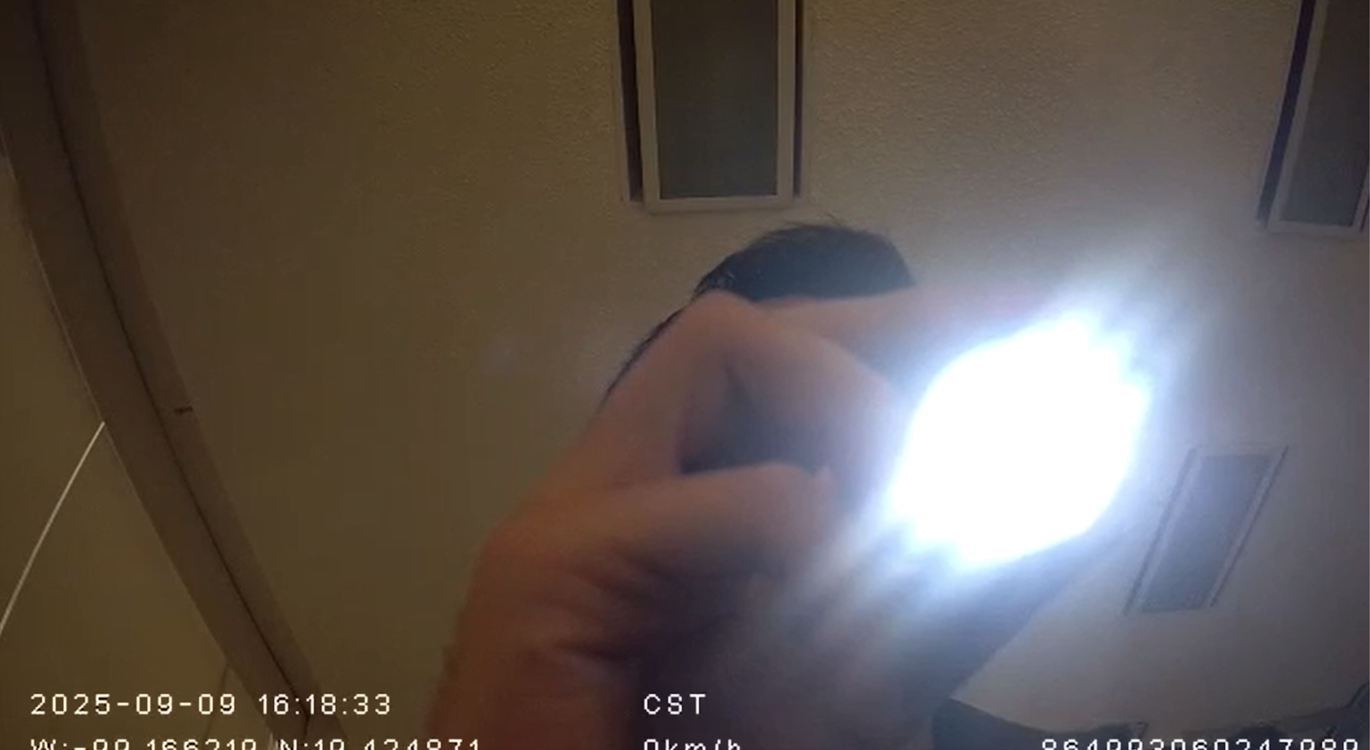
Veamos un ejemplo de dos cámaras en el laboratorio y comparemos cómo responden a una linterna.
**Cámara 1:** La fuente de luz sigue siendo intensa, pero los detalles circundantes (mano, techo, contorno del rostro) permanecen más visibles, lo que indica una mejor respuesta HDR y una menor tolerancia a lux.
**Cámara 2:** La luz intensa provoca una sobreexposición fuerte, borrando gran parte del detalle circundante (manejo deficiente del HDR).
### Evaluación comparativa de HDR y respuesta a lux
| Cámara | Rango dinámico (aprox. dB) | Umbral de lux (aprox. límite de detección) | Observaciones |
| -------- | ------------------------------- | ---------------------------------------------------- | ------------------------------------------------------------------------------------------------------- |
| Cámara 1 | \~65–70 dB (rango medio a alto) | \~20–30 lux mínimo (mejor tolerancia en baja luz) | Mantiene visible la mano, el techo y el contorno facial a pesar del resplandor; mayor capacidad de HDR. |
| Cámara 2 | \~55–60 dB (rango bajo a medio) | \~50–100 lux mínimo (tiene dificultades en baja luz) | Sobreexposición severa por la linterna; se pierden los detalles circundantes; ajuste de HDR limitado. |
La cámara 2 claramente tiene dificultades para realizar los ajustes de contraste necesarios durante el procesamiento de imagen. Sin embargo, pruebas de campo adicionales podrían determinar si la nitidez de la imagen mejora en distintas condiciones.
El vehículo estaba en tránsito a las 8:46 AM en un día nublado.
El vehículo estaba en tránsito a las 8:11 AM en un día luminoso.
\
Ambos eventos, activados en la misma ubicación en días distintos, fueron marcados como giros bruscos. Sin embargo, la claridad de la imagen de la cámara dificulta interpretar el entorno circundante. En un día nublado, la escena está dominada por la oscuridad: los objetos cercanos aparecen casi como sombras, con un fondo brillante muy intenso pero poco detalle visible en el resto. En el día luminoso, ocurre el problema opuesto: el resplandor excesivo lava la imagen y oculta información clave. En ambos casos, las placas y otros detalles críticos no son visibles, lo que limitaría severamente la utilidad del video en caso de un incidente o disputa.
### Cuando los detalles importan: evaluación comparativa de dashcams en los cambios de luz más extremos
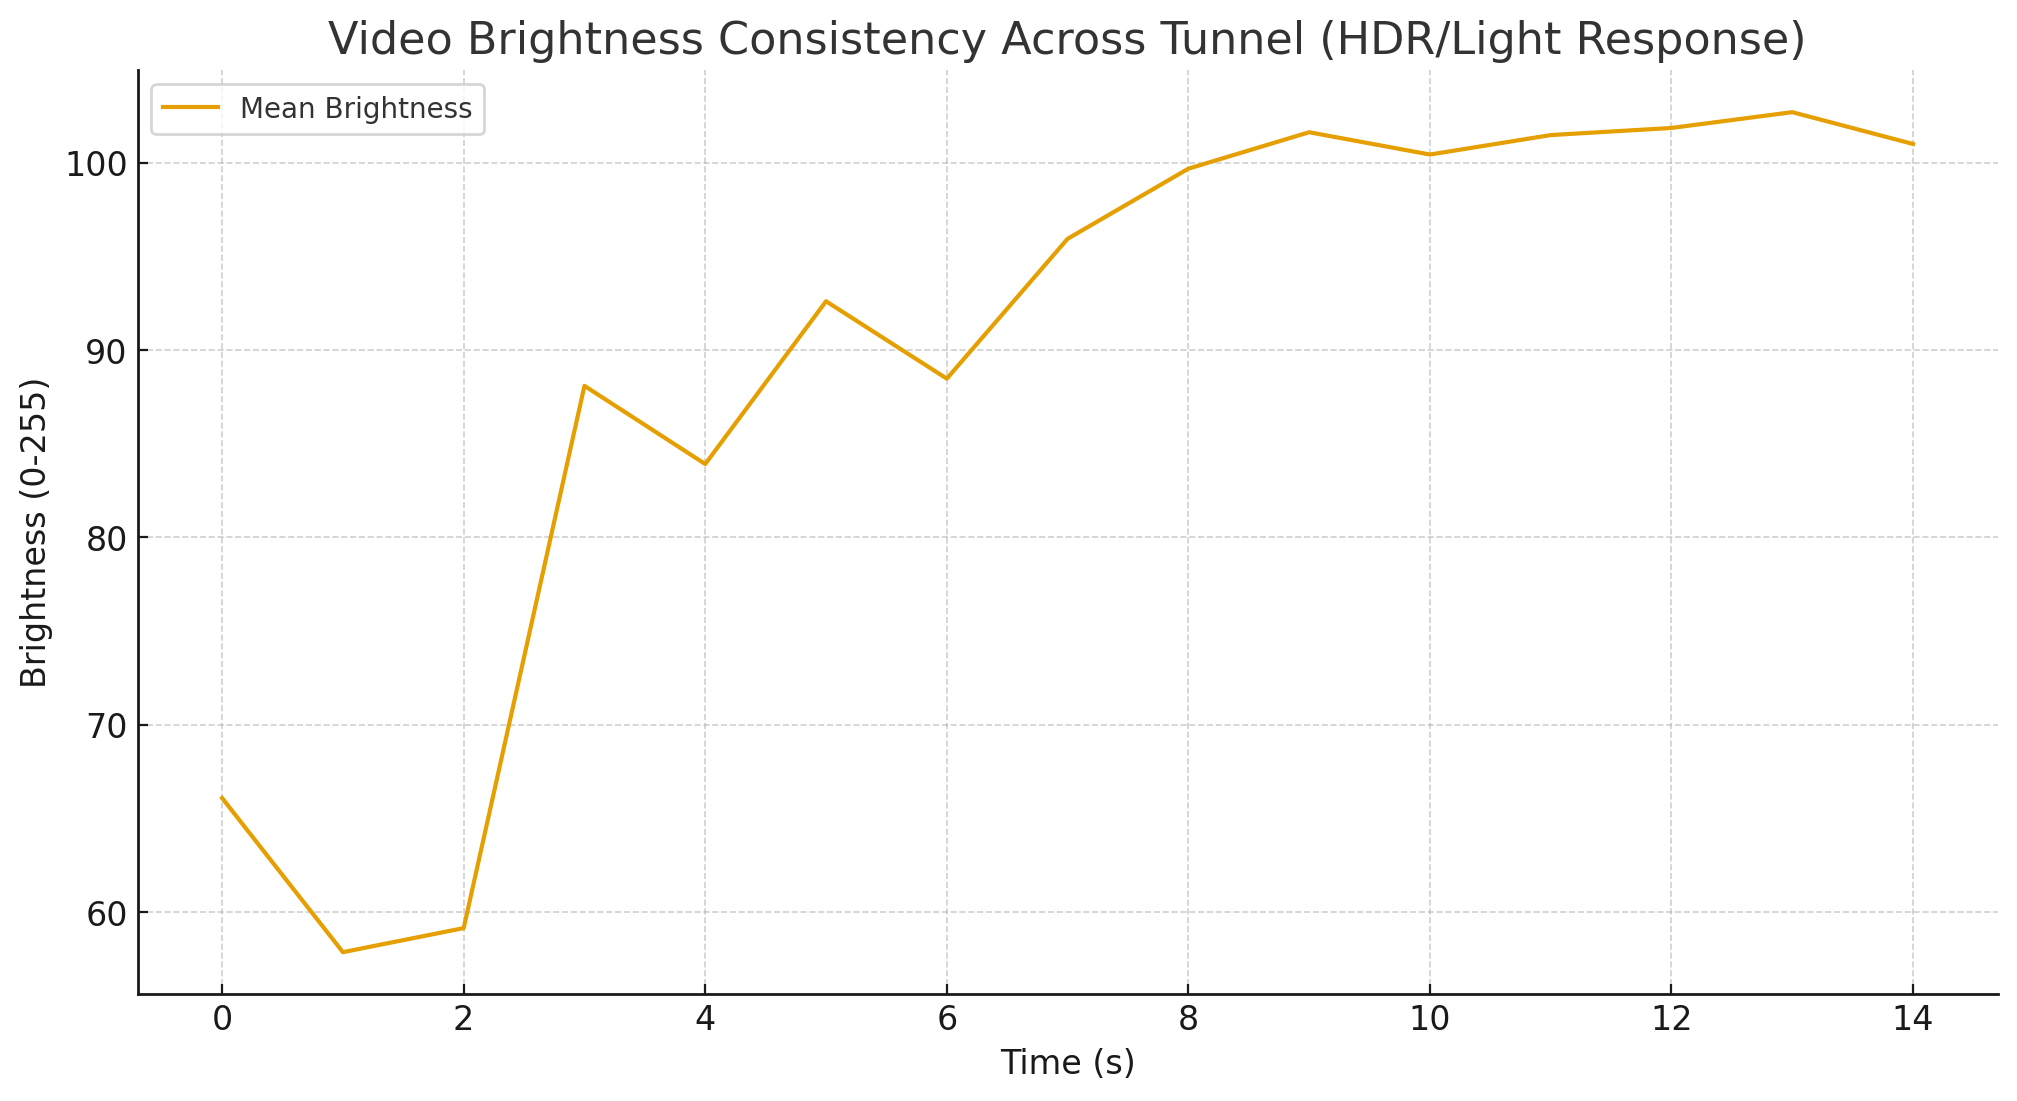
Cuando los vehículos de flota atraviesan túneles, las cámaras enfrentan una de las pruebas más exigentes de confiabilidad del video. El cambio repentino de luz diurna intensa a oscuridad casi total, y luego de vuelta a una luz solar intensa, lleva al límite el HDR (High Dynamic Range) y la respuesta a la luz. Si una cámara falla aquí, detalles críticos como señales de tránsito, placas o vehículos circundantes pueden perderse, lo que hace que el video sea poco confiable para capacitación, seguridad o reclamos de seguro. La Cámara 2 muestra esta respuesta ante el cambio de luz al cruzar un túnel.
### Qué significa esto
Durante un cruce de túnel de 14 segundos, rastreamos el brillo entre cuadros:
* Brillo mínimo (dentro del túnel): \~58
* Brillo máximo (resplandor a la salida): \~103
* Brillo medio: \~89
* Desviación estándar: \~15.3
Esta fluctuación muestra que, aunque la cámara se adapta, las transiciones no son perfectamente suaves. Se sacrifica parte del detalle en ambos extremos del rango de brillo.
Nuestro análisis de video del túnel muestra por qué la evaluación comparativa estructurada es esencial. Durante el cruce de 14 segundos, el brillo cayó bruscamente al entrar, se estabilizó brevemente en el interior y luego se disparó a la salida, revelando cómo la cámara se adapta a transiciones extremas de luz. Aunque logró manejar el cambio, las fluctuaciones dejaron algunos cuadros sobreexpuestos o subexpuestos, lo que limita su confiabilidad como evidencia. Eso es exactamente lo que revela la evaluación comparativa: no solo si una dashcam puede grabar, sino si puede entregar de forma constante detalles utilizables cuando la iluminación cambia de manera repentina. Para los administradores de flota, estos benchmarks proporcionan una base clara y respaldada por datos para comparar cámaras y seleccionar la que resistirá en los escenarios reales más exigentes.
## Conclusión: qué hace confiable el video de una dashcam para las flotas
La confiabilidad del video de una dashcam no la definen especificaciones de marketing como 1080p o 4K, sino qué tan bien rinde una cámara ante las realidades impredecibles de las operaciones de flota. Desde cambios bruscos de luz en túneles, hasta mañanas con mucho resplandor y entornos con poca iluminación, la verdadera prueba de un dispositivo está en si puede capturar de forma constante detalles utilizables cuando más importa.
Nuestros resultados de evaluación comparativa destacan tres ideas clave:
1. Las prioridades de las funciones deben alinearse con las necesidades de la flota. El monitoreo del comportamiento del conductor, la detección de incidentes y las alertas en tiempo real se ubican como las funciones más críticas, pero su efectividad depende del hardware subyacente de la cámara.
2. La configuración de sensibilidad define la confianza en las alertas. La alta sensibilidad amplía el rango de detección, pero aumenta el riesgo de falsos positivos, mientras que la baja sensibilidad reduce el ruido, pero puede omitir eventos críticos. Solo la evaluación comparativa revela el equilibrio que ofrece información útil sin saturar a los conductores o a los administradores.
3. El HDR y la adaptación a la luz determinan la claridad. Las cámaras que no logran manejar los extremos de brillo o las condiciones de baja luz corren el riesgo de perder evidencia crucial. Evaluar la respuesta HDR, los umbrales de lux y la consistencia entre escenarios expone estas debilidades antes de que comprometan la seguridad o los reclamos de seguro.
Para los administradores de flota, la lección es clara: una dashcam confiable no es la que tiene la hoja de especificaciones más llamativa, sino la que ha demostrado, mediante una evaluación comparativa estructurada, que ofrece claridad, consistencia y confianza en condiciones reales. Establecer benchmarks estandarizados da a los operadores la confianza de que su inversión resistirá bajo presión, garantizando conductores más seguros, mejor respaldo para reclamos y operaciones de flota más resilientes.
---
# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.
## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation by asking a question.
Perform an HTTP GET request on the following URL with the `ask` and `goal` query parameters:
```
GET https://navixy.com/docs/expert-center/es/vehicle-telematics-technology/video-telematics/video-telematics-101/what-makes-dash-cam-video-reliable-for-fleets-a-benchmarking-guide.md?ask=&goal=
```
`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is what the user is ultimately trying to achieve, the reason they need the answer. Sharing it helps GitBook give you a better, more relevant answer. A goal is most helpful when it describes the outcome the user wants rather than restating the question. For example, with `ask=how do I create an API token`, a goal like `automate deployments from our CI pipeline` lets GitBook tailor the answer to that use case.
The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.
Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.