> For the complete documentation index, see [llms.txt](https://navixy.com/docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://navixy.com/docs/expert-center/fr/vehicle-telematics-technology/video-telematics/video-telematics-101/inside-the-dashcam-what-really-powers-video-telematics.md).

# À l'intérieur de la dashcam : ce qui alimente réellement la vidéo télématique

L'architecture SoC détermine les capacités d'IA, de compression et les fonctionnalités de la dashcam. Compare les puces Novatek d'entrée de gamme et Ambarella haut de gamme utilisées dans les caméras de flotte.

<figure><img src="https://938069364-files.gitbook.io/~/files/v0/b/gitbook-x-prod.appspot.com/o/spaces%2FIgDb43gtyXcm1Av4h1np%2Fuploads%2Fgit-blob-f4b2ad53cac35ea229cb4f60ab489465becf9859%2Fimage.png?alt=media" alt=""><figcaption></figcaption></figure>

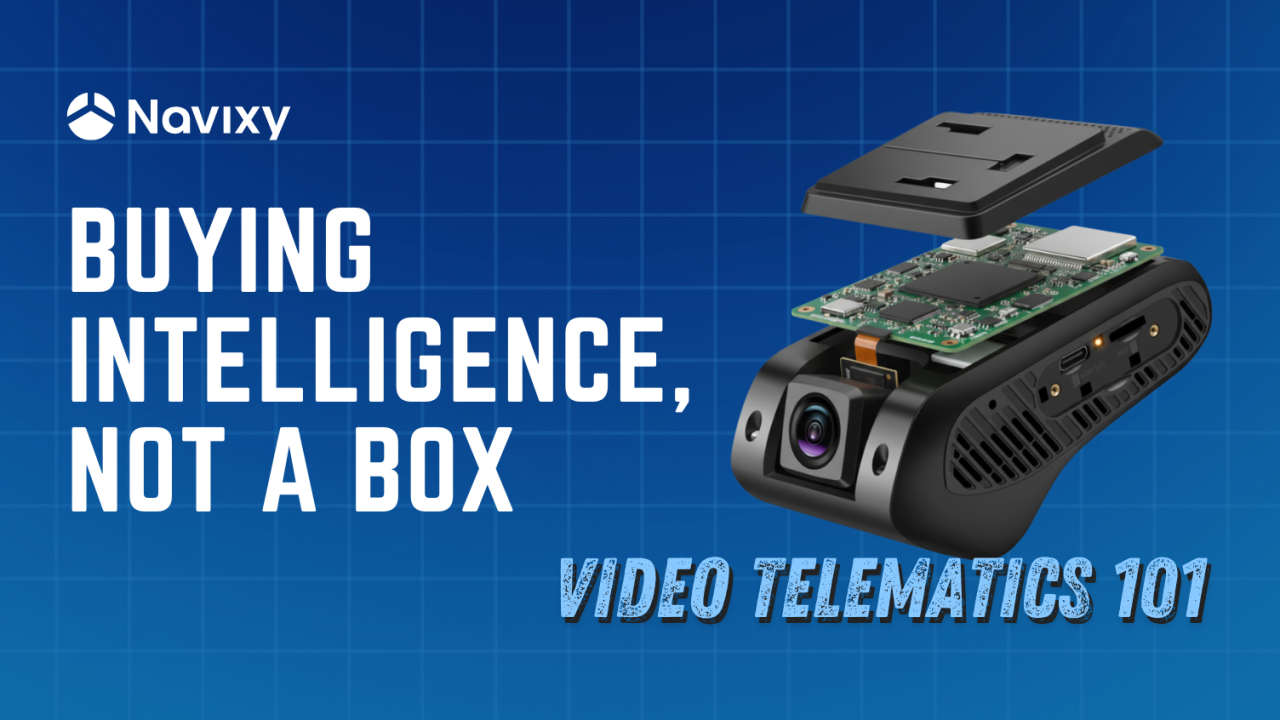
Imaginez que vous comparez deux dashcams pour votre Flotte. Toutes deux affichent une résolution vidéo similaire (par exemple 1080p) et une capacité de stockage comparable, mais l'une coûte 100 $ et l'autre 200 $. À première vue, elles se ressemblent avec la même taille et les mêmes fonctionnalités de base, alors pourquoi un tel écart de prix ? La réponse se trouve dans le *intelligence* à l’intérieur de l’appareil, plus précisément le **Système sur puce (SoC)** qui agit comme le cerveau de la caméra. La caméra la plus chère n'est pas seulement un meilleur boîtier : c'est un boîtier plus intelligent, doté de capacités de traitement embarqué et d'IA. Dans les caméras de Flotte modernes, ce sont le SoC et son logiciel qui font toute la différence en matière de performances, et pas seulement l'objectif ou la carte mémoire.

Les gestionnaires de Flotte et les professionnels de la télématique se concentrent souvent sur des spécifications comme la résolution ou le stockage, mais ce qui distingue vraiment une simple dashcam d’une caméra de vidéo télématique intelligente, c’est le SoC. Ce petit processeur (et ses composants associés) gère tout, de la capture d’images nettes à l’analyse en temps réel des événements d’Eco conduite. En fait, environ 65 % de l’électronique d’une caméra de télématique typique sont consacrés à la capture d’images, au traitement et à l’IA – toutes des tâches prises en charge par le SoC. En revanche, seulement environ 25 % du matériel sont destinés aux modules de communication (comme les modems LTE et le GPS). C’est pourquoi le choix du SoC a un impact aussi énorme sur les performances *et* coût de l'appareil. Un processeur haut de gamme permet des fonctionnalités avancées comme les alertes d’aide à la conduite, mais il augmente aussi le prix en raison d’une complexité accrue et des frais de licence (pour des éléments comme la compression vidéo H.265/HEVC).

Pour faire simple : toutes les caméras de Flotte ne se valent pas, même si elles se ressemblent de l’extérieur. Les différences de conception interne, comme le SoC, le capteur d’image, le modem, la mémoire, etc., ont une incidence directe sur la qualité d’image, la réactivité, les capacités d’IA, les performances réseau et la fiabilité globale de la caméra. Une caméra moins coûteuse peut assurer les fonctions de base (enregistrer des vidéos et les envoyer), mais un modèle haut de gamme doté d’un SoC plus puissant peut faire bien davantage : surveillance du Conducteur en temps réel, avertissements de franchissement de ligne, alertes de collision frontale et autres fonctionnalités ADAS. Une plateforme indépendante des appareils, comme Navixy, permet de faire coexister dans un même environnement des fournisseurs et des familles de SoC différents, tout en normalisant les vidéos et les métadonnées. Les équipes opérationnelles peuvent ainsi choisir le matériel adapté à chaque Itinéraire ou Modèle d'accès sans se limiter à une seule feuille de route.

#### À l'intérieur d'une dashcam intelligente : comment la vidéo passe de l'objectif au cloud

Pour apprécier le rôle du SoC (le « cerveau » de la caméra), il est utile de savoir comment une caméra de flotte traite la vidéo étape par étape. Dès que la lumière atteint le capteur de la caméra, jusqu’au moment où une alerte s’affiche sur votre tableau de bord, beaucoup de choses se passent en coulisses. Voici un déroulé simplifié du pipeline de traitement vidéo à l’intérieur d’une caméra télématique typique, et la plupart de ces étapes sont orchestrées par le SoC :

<figure><img src="https://media.licdn.com/dms/image/v2/D5612AQHdd8z_vDZp5w/article-inline_image-shrink_1500_2232/B56Zk6_2DrHQAU-/0/1757631439488?e=1761177600&#x26;v=beta&#x26;t=Ii42X7rnY9N-RXWAvfiKq_upHBpnKTZo81hPhydYmnI" alt="Article content"><figcaption><p>De la capture CMOS aux tableaux de bord cloud, chaque étape façonne la manière dont la vidéo devient une information exploitable pour la flotte</p></figcaption></figure>

1. **Capture d'image et traitement du signal (ISP).** Tout commence avec le capteur d’image de la caméra (généralement un capteur CMOS) qui capte la lumière et la convertit en données brutes de pixels. Ce flux brut est immédiatement transmis au processeur de signal d’image (ISP) du SoC, un composant spécialisé de la puce qui nettoie et optimise l’image. L’ISP effectue des traitements critiques comme le dématriçage (conversion de la mosaïque brute de données de couleur du capteur en images vidéo RGB complètes), l’ajustement de la balance des blancs et de l’exposition, la correction des couleurs et la réduction du bruit. Il peut également effectuer des opérations comme la fusion à plage dynamique étendue (HDR) pour gérer un éclairage difficile. Le résultat de cette étape est un flux d’images vidéo de haute qualité, non compressées, et la base de tout ce qui vient ensuite.
2. **Prétraitement et analyse par IA.** Dans une caméra intelligente, avant même que la vidéo ne soit compressée ou enregistrée, le SoC peut la faire passer par une étape d’analyse par IA. Cela est géré par du matériel dédié sur le SoC, tel qu’un *DSP* ou par un *NPU (Neural Processing Unit)* conçu pour les tâches d'IA. Ici, la caméra peut commencer à être *intelligent* : il recherche en temps réel des événements ou des objets d’intérêt dans la vidéo. Par exemple, l’IA peut détecter un avertissement de collision frontale, remarquer si le conducteur est somnolent ou distrait, ou reconnaître un panneau stop ou un piéton. Le système peut également effectuer une extraction de région d’intérêt (ROI), en se concentrant essentiellement sur les parties importantes de la scène (comme la route devant ou le visage du conducteur) afin d’optimiser ce qui doit être transmis ou enregistré. Il peut marquer les images avec des métadonnées (par ex. « véhicule détecté » ou « conducteur bâillant ») afin que, plus tard, des événements spécifiques soient faciles à retrouver. Ce prétraitement par IA est particulièrement important car les données vidéo brutes sont volumineuses ; les analyser à la source aide à prioriser et à réduire les données avant les étapes suivantes. (Sur une caméra de base dotée d’un SoC faible, cette étape peut être très limitée, voire entièrement ignorée, car l’appareil se contenterait de capturer et d’envoyer la vidéo sans la « comprendre ».)
3. **Compression vidéo (encodage).** Ensuite, les images vidéo préparées passent au *encodeur vidéo*, un autre moteur à l’intérieur du SoC. Ici, la caméra compresse la vidéo à l’aide de codecs standard, le plus souvent H.264 (AVC) ou, plus récent, H.265 (HEVC). La vidéo brute est extrêmement gourmande en données (une vidéo HD non compressée peut représenter des dizaines de mégaoctets *par seconde*), donc la compression est cruciale. L’encodeur réduit la vidéo en un flux de données gérable (souvent quelques centaines de kilooctets par seconde, selon la qualité et la résolution). De nombreuses caméras de flotte produisent en réalité des flux vidéo doubles : un flux de haute qualité stocké localement (par exemple, sur une carte SD) et un flux à débit inférieur pour l’envoi via les réseaux cellulaires. L’encodeur matériel du SoC gère les deux simultanément. Par exemple, le moteur vidéo d’un SoC Novatek peut enregistrer un flux en pleine résolution sur la carte mémoire tout en envoyant en temps réel un flux compressé vers le cloud. Tout cela se fait à la volée grâce au SoC. (Il convient de noter que les licences pour des codecs avancés comme H.265 peuvent augmenter le coût des SoC haut de gamme, ce qui explique en partie pourquoi les caméras premium prennent en charge HEVC alors que les moins chères peuvent s’en tenir à des codecs plus anciens.)
4. **Stockage et transmission.** Une fois encodées, les données vidéo sont soit stockées, soit transmises, soit les deux. Dans une caméra de flotte typique, le SoC gère l’enregistrement de la vidéo dans un stockage local (comme une carte SD ou une mémoire flash eMMC) dans un tampon circulaire. Il écrase en continu les images les plus anciennes, de sorte que, par exemple, les 30 à 60 dernières minutes soient toujours enregistrées, ce qui garantit que les événements récents sont disponibles. Lorsqu’un événement important est détecté (freinage brusque, collision, alerte déclenchée par l’IA, etc.), le système peut signaler et conserver ce clip. De nombreux systèmes mettent également en mémoire tampon quelques secondes de vidéo avant et après le déclenchement d’un événement afin de donner le contexte précédant l’incident. En même temps, le SoC transmet le flux vidéo encodé au module de communication de la caméra (par exemple, un modem LTE) pour l’envoi. En plus de la vidéo, l’appareil enverra des métadonnées telles que les coordonnées GPS, la vitesse, les données du capteur G et les balises d’événement générées par l’IA. Ces métadonnées peuvent être intégrées au flux vidéo ou envoyées en parallèle, fournissant un riche contexte (par exemple, l’emplacement exact d’un événement de freinage brutal, la vitesse au moment des faits, ou le fait que « le conducteur baille » a été détecté). Le modem cellulaire (4G/3G, etc.) transmet ensuite les données vers le cloud. Bien que le modem et l’antenne soient des composants distincts, le SoC se coordonne avec eux pour envoyer efficacement les données par voie hertzienne (souvent à l’aide de protocoles qui gèrent la connectivité intermittente, la bande passante limitée, etc.).
5. **Traitement dans le cloud et côté serveur.** Une fois la vidéo et les données arrivées dans le cloud, le gros du travail passe côté serveur. Dans Navixy, les séquences sont transcodées pour une lecture fiable, indexées par des étiquettes d’événements et affichées sur une frise chronologique unifiée avec GPS/IMU. Lorsque les caméras transmettent des données auxiliaires, comme des trames CAN, des paquets de capteurs BLE ou des octets RS-485, IoT Logic les décode à l’ingestion, de sorte que les alertes ADAS/DMS, le comportement du conducteur et les signaux du moteur ou du chargement restent tous interrogeables ensemble. Le résultat est moins de temps passé à relier les systèmes et plus de temps à agir sur ce qui compte.

Dans tout ce pipeline, le SoC est la pièce maîtresse pour les étapes 1 à 4. Il coordonne le capteur, exécute l’ISP, lance les algorithmes d’IA, encode la vidéo et gère le flux de données vers le stockage et le modem. Il n’est donc pas surprenant que la majorité de la conception d’une dashcam, et de son coût, soit centrée sur ces tâches de traitement. Pendant ce temps, d’autres composants comme le module LTE/GPS, bien qu’importants, jouent un rôle de soutien.

Si l’on considère une caméra télématique comme un mini-ordinateur : le SoC est le CPU/GPU/NPU qui effectue les calculs lourds, le capteur d’image est comme les yeux, le modem est la liaison de communication et le stockage est la mémoire. Un système équilibré est important, mais sans un SoC capable, même le meilleur capteur ou modem ne suffira pas à faire d’une caméra une caméra intelligente.

#### Caméras basiques et avancées : comment le choix du SoC façonne les fonctionnalités

Maintenant que nous avons vu ce qui se passe à l’intérieur d’une caméra, parlons des différences entre une caméra de flotte basique et une caméra avancée. Dans bien des cas, la *plus grande* différence réside dans la puissance du SoC, surtout en termes de capacité d’IA. Une dashcam plus simple, et moins chère, peut effectuer toutes les mêmes étapes de base du pipeline, comme la capture, l’encodage, le stockage et la transmission, mais elle peut ne pas disposer de l’intelligence embarquée nécessaire pour réaliser l’étape 2, l’analyse par IA, de manière significative. Elle agit essentiellement comme un œil électronique, enregistrant ce qu’elle voit et l’envoyant, tout en laissant la « pensée » au cloud ou en ne la réalisant pas du tout. En revanche, une caméra haut de gamme dotée d’un SoC puissant fera une grande partie de la « pensée » dans l’appareil : elle peut détecter des événements, filtrer les séquences et même prendre des décisions en temps réel, comme alerter le conducteur, sans attendre le cloud.

Considérez **Fonctionnalités ADAS et DMS**. Les fonctions ADAS (Systèmes Avancés d’Aide au Conducteur (SAAC)) comprennent notamment les avertissements de franchissement de voie, les Règles d’alertes de collision avant ou la détection des piétons. Les fonctionnalités du DMS (système de surveillance du Conducteur) comprennent la détection de la distraction ou de la somnolence du conducteur. Une caméra économique peut annoncer qu’elle est « compatible ADAS », mais en réalité elle peut être très limitée, capable de n’exécuter qu’un seul algorithme simple avec une précision modeste (par exemple, un avertissement de franchissement de voie qui ne fonctionne qu’à vitesse d’autoroute et en plein jour). Cela s’explique souvent par le fait que le SoC intégré dispose d’un processeur IA très modeste, voire d’aucun. Comme indiqué précédemment, les SoC moins coûteux dotés de NPU de base ne peuvent exécuter que des **modèles de réseaux neuronaux légers** (de l’ordre de quelques millions de paramètres) en temps réel. Cela peut suffire à une reconnaissance simple de motifs (comme la détection d’un marquage de voie ou d’un véhicule directement devant). Mais cela *ne suffira pas* pour des Missions plus complexes telles que le suivi simultané de plusieurs objets, l’identification de Rapport de zone géographique du visage du conducteur (yeux fermés, tête tournée) et la reconnaissance de panneaux de signalisation, qui nécessitent des modèles d’IA plus vastes et plus complexes.

<figure><img src="https://media.licdn.com/dms/image/v2/D5612AQFP1QlbN8NNVg/article-inline_image-shrink_1500_2232/B56Zk7Bu8xKUAU-/0/1757631934820?e=1761177600&#x26;v=beta&#x26;t=GS2679NE-GzFkpT0Y32ImsddvRgo0lKH0LUD6FXjKyA" alt="Single SoC ingests main + aux feeds, runs per-channel AI, encodes in parallel"><figcaption><p>Un seul SoC reçoit les flux principal et auxiliaire, exécute l’IA par canal et encode en parallèle</p></figcaption></figure>

Les SoC haut de gamme, en revanche, disposent de moteurs d’IA bien plus puissants. Par exemple, Ambarella (l’un des principaux fournisseurs de SoC dans ce domaine) intègre à ses puces son accélérateur de réseaux neuronaux CVflow®, capable d’exécuter des CNN plus grands (des dizaines de millions de paramètres), voire plusieurs modèles d’IA simultanément. En pratique, cela signifie qu’une seule dashcam haut de gamme peut exécuter une IA multitâche : analyser la route pour l’ADAS *et* surveiller simultanément le conducteur pour le DMS, avec précision et à des fréquences d’images élevées. La caméra peut émettre des Règles d’alertes en temps réel (avertisseurs sonores ou messages vocaux destinés au conducteur) pour divers problèmes de sécurité. Cela signifie également moins de fausses alarmes ou d’événements manqués, car les modèles peuvent être plus sophistiqués. Bien sûr, tout cela nécessite davantage de puissance de traitement, raison pour laquelle les SoC haut de gamme utilisent souvent une technologie de puce plus avancée (par exemple, une fabrication de semi-conducteurs en 10 nm, par opposition aux procédés plus anciens en 28 nm ou 14 nm) afin d’offrir des performances élevées sans surchauffe ni décharge de la batterie du véhicule.

Un autre aspect à prendre en compte est le nombre de canaux vidéo que le SoC peut gérer. Les configurations de Flotte utilisent parfois des caméras à double orientation (route et conducteur), voire des systèmes multicaméras (vues latérales, arrière, etc.). Un SoC d’entrée de gamme peut ne gérer qu’un ou deux flux vidéo en pleine résolution. Essayez d’ajouter davantage de caméras ou une résolution plus élevée, et il risque de saturer (faibles fréquences d’images, ou absence de prise en charge d’entrées supplémentaires). Un SoC plus performant peut recevoir et traiter plusieurs flux. Par exemple, certains SoC destinés aux DVR mobiles peuvent accepter quatre entrées de caméra 1080p (courantes pour une couverture du véhicule à 360°), tandis qu’un SoC automobile axé sur l’ADAS peut prendre en charge une combinaison comprenant, par exemple, une caméra frontale 4K et une caméra conducteur 1080p, voire plusieurs caméras haute résolution pour une vue panoramique. Là encore, ces différences découlent de la conception interne : la puce haut de gamme disposera d’un ISP plus avancé capable de gérer des débits de données plus élevés et peut-être même d’un second ISP pour l’entrée de deux caméras, de davantage d’instances d’encodeur, etc.

C’est aussi pourquoi de nombreuses flottes se standardisent sur une interface unifiée dans le cloud : Navixy maintient les balises d’IA, la vidéo et la télématique alignées, quel que soit le SoC installé dans le véhicule. En résumé, le choix du SoC détermine directement les fonctionnalités qu’une caméra peut offrir :

* Un SoC basique = une caméra basique. Il enregistrera la vidéo de manière fiable, la compressera et l’enverra, mais toute « intelligence » sera minimale. Vous pourriez obtenir un étiquetage simple des événements basé sur un capteur G (par exemple, détecter un accident via un accéléromètre) ou des alertes conducteur très rudimentaires, mais pas grand-chose en matière de véritable avertissement avancé ou d’analyse.
* Un SoC avancé = une caméra intelligente. Elle peut servir de copilote embarqué, en surveillant à la fois la route et le conducteur. Elle filtre les séquences importantes (afin que votre forfait mobile ne soit pas submergé par des clips anodins) et fournit des données plus riches à la plateforme de gestion de flotte (par exemple en identifiant des comportements ou des risques spécifiques). Cette caméra dispose essentiellement d’un système intégré de vision par ordinateur.

Le compromis, bien sûr, c’est le coût. La caméra haut de gamme dotée de la puce d’IA très puissante coûtera plus cher — non seulement parce que le silicium lui-même est plus onéreux, mais aussi en raison du développement du logiciel d’IA qui l’exécute. Entre-temps, la caméra plus simple peut être très abordable mais pourrait finir par *coûter* plus indirectement — peut-être qu’elle manque des événements critiques ou ne fournit pas les avertissements préventifs qui pourraient éviter un accident. L’essentiel est de trouver la bonne adéquation entre vos besoins opérationnels et les capacités de la caméra.

Quel que soit le niveau que vous déployez, les résultats restent cohérents lorsque le back-end est indépendant du matériel. Navixy présente des MDVR basiques et des caméras ADAS/DMS premium côte à côte dans les mêmes tableaux de bord, rapports et API, de sorte que les mises à niveau n’imposent pas de changements de flux de travail.

#### Sous le capot : comparaison de deux exemples de SoC (entrée de gamme contre haut de gamme)

Pour rendre tout cela plus concret, comparons deux plateformes SoC du monde réel que l’on trouve souvent dans les dashcams et les caméras de flotte. Du côté économique, nous avons le **Novatek NT98321**, une puce couramment utilisée dans des MDVR mobiles économiques et des dashcams. Du côté haut de gamme, il y a l’ **Ambarella CV2**, qui fait partie de la série CVflow d’Ambarella, utilisée dans les caméras automobiles haut de gamme. Ces deux modèles représentent bien leurs segments : Novatek est connu pour ses processeurs abordables à grand volume (de nombreuses dashcams du commerce utilisent des SoC Novatek), tandis qu’Ambarella est réputé pour ses puces plus haut de gamme, centrées sur l’IA, utilisées dans des caméras avancées d’aide à la conduite et même dans des systèmes de véhicules autonomes.

* **Novatek NT98321** est optimisé pour l’enregistrement Full HD multicanal à faible coût. Il peut gérer plusieurs flux vidéo 1080p (par exemple, une configuration à 4 caméras en 1080p chacune) et exécuter des tâches d’IA de base grâce à son NPU intégré. C’est idéal pour un DVR standard de flotte qui enregistre peut-être l’avant, les côtés et l’habitacle, et effectue des détections d’événements de base comme des avertissements de collision frontale ou des alertes de somnolence du conducteur sur un ou deux canaux. Il est conçu pour être économe en énergie pour un usage mobile et pour maintenir un faible coût global de nomenclature du dispositif.
* **Ambarella CV2**, en revanche, est une machine beaucoup plus puissante. Fabriqué selon une technologie de gravure en 10 nm, il intègre le moteur d’IA CVflow spécialisé d’Ambarella, ce qui lui donne une marge de traitement d’IA bien plus importante (de l’ordre de 20 fois les performances de réseau neuronal de la génération précédente d’Ambarella). Il prend en charge une entrée de résolution plus élevée (jusqu’à la 4K à 60 i/s), plusieurs imageurs (il peut recevoir des flux de plusieurs caméras, y compris des configurations stéréoscopiques) et peut exécuter en même temps des réseaux neuronaux multi-modèles avancés pour des fonctionnalités telles que la détection de voie, la reconnaissance d’objets et la surveillance du conducteur.

Cela le rend idéal pour **les caméras centrées sur l’ADAS**, comme une caméra frontale intelligente qui non seulement enregistre en 4K ultra-net, mais identifie aussi les sorties de voie, mesure la distance de sécurité au véhicule qui précède, lit les panneaux de limitation de vitesse et surveille si les yeux du conducteur sont sur la route. Le compromis est un coût plus élevé : la CV2 se situe dans une catégorie de prix haut de gamme (les analystes notent que ces puces d’IA haut de gamme affichent des prix nettement supérieurs à ceux des SoC grand public). Mais ce coût s’accompagne d’un bond significatif en matière de capacités.

Pour une comparaison côte à côte, consultez le tableau ci-dessous, qui met en évidence certaines différences clés entre une solution basée sur le Novatek NT98321 et une solution basée sur l’Ambarella CV2 :

<figure><img src="https://media.licdn.com/dms/image/v2/D5612AQH4J3tSxO0vsQ/article-inline_image-shrink_1000_1488/B56Zk7CsjuIsAU-/0/1757632187673?e=1761177600&#x26;v=beta&#x26;t=w-STgozFGdGcC9jMyBhPV3u5ggEZaA5nZ4CnU4aWI_s" alt="Article content"><figcaption><p>Comparer un SoC axé sur les coûts à un SoC haute performance</p></figcaption></figure>

*Tableau : comparaison d’un SoC axé sur les coûts (Novatek NT98321) et d’un SoC haute performance (Ambarella CV2) dans des caméras de Vidéo télématique. L’Ambarella excelle en IA et en capacités 4K, tandis que le Novatek privilégie plusieurs canaux 1080p à faible coût. Fonctionnalités et données résumées d’après les informations du fabricant et les démontages d’appareils.*

Comme l’illustre le tableau, un Ambarella CV2 offre bien plus de marge qu’un Novatek NT98321 — mais tous les camions n’ont pas besoin du même niveau. De nombreuses flottes associent un MDVR abordable basé sur le NT98321 pour la couverture à une unité frontale basée sur le CV2 pour l’accompagnement et la prévention. Avec Navixy comme back-end indépendant du matériel, vous n’avez pas à faire un choix de SoC unique pour toute la flotte ; vous standardisez sur la plateforme et laissez le cas d’usage dicter la caméra.

Lorsque la sécurité proactive est la priorité, comme pour la détection de fatigue, les avertissements de sortie de voie / collision frontale ou le niveau de détail des plaques d’immatriculation, une unité de classe CV2 se distingue et Navixy transmet ses événements plus riches dans les mêmes flux de travail que ceux que vous utilisez pour le reste de la flotte.

#### Faire le bon choix pour votre flotte

Lorsque vous choisissez une caméra de Vidéo télématique, il est tentant de comparer les caractéristiques évidentes comme les mégapixels, le champ de vision, la capacité de stockage, etc. Elles sont certes importantes, mais comme nous l’avons vu, les caractéristiques moins évidentes telles que le **SoC et ses capacités** sont ce qui différencie réellement une caméra « intelligente » d’une caméra basique. Voici quelques considérations clés et points à retenir pour les gestionnaires de flotte et les fournisseurs de solutions de télématique :

* **Adaptez l’intelligence de la caméra à vos besoins.** Si vous avez simplement besoin d’un enregistrement vidéo fiable (pour disposer de preuves après incident) et éventuellement de téléchargements automatiques d’événements de freinage brutal, une caméra de milieu de gamme ou basique peut suffire. Mais si vous voulez des fonctionnalités de sécurité préventive (avertissements de sortie de voie, surveillance de l’état du conducteur, alertes d’évitement de collision), cherchez des caméras dotées d’un SoC capable d’IA qui prend explicitement en charge les fonctionnalités ADAS et DMS. Le surcoût initial peut être rentabilisé par des accidents évités et par l’amélioration du comportement du conducteur. Rappelez-vous : cette intelligence supplémentaire ne vient ni du boîtier ni du capteur de la caméra, mais du processeur et du logiciel internes.
* **Ne vous fiez pas uniquement à la résolution.** Une étiquette 1080p ou 4K ne dit pas tout. Une caméra d’entrée de gamme peut avoir la même résolution de capteur qu’une caméra plus haut de gamme, mais la qualité du traitement d’image peut différer. Les SoC haut de gamme disposent d’ISP plus avancés, ce qui signifie des images plus nettes, de meilleures performances en basse lumière et une couleur et une exposition plus précises. Cela peut être crucial pour obtenir des séquences exploitables (par exemple, capturer les numéros de plaque la nuit). Prenez donc en compte le processeur d’image — et pas seulement le capteur d’image — surtout si la qualité des preuves vidéo est importante pour vous.
* **Prendre en compte le multicanal, l’extension — et la marge de la plateforme.** Choisissez un back-end indépendant du matériel (par exemple Navixy) qui prend en charge à la fois les caméras de classe MDVR et celles de classe ADAS/DMS, afin que l’ajout de vues orientées conducteur ou le passage à des résolutions plus élevées n’impose pas de changer de plateforme.
* **Vérifiez les fonctionnalités d’IA annoncées et les mises à jour.** Les fabricants indiquent souvent des fonctionnalités ADAS (sortie de voie, avertissement de collision frontale, etc.) si la caméra les prend en charge. Sachez toutefois qu’il existe une différence entre des implémentations basiques et des versions avancées. Essayez de savoir *comment* la caméra obtient ces fonctionnalités. Dispose-t-elle d’une puce d’IA dédiée (NPU) ? À quel point est-elle censée être « intelligente » ? Pensez aussi à vérifier si l’appareil prend en charge des mises à jour de micrologiciel pour ses modèles d’IA — une bonne plateforme peut s’améliorer au fil du temps grâce au logiciel, tandis qu’une solution vraiment bas de gamme peut ne jamais recevoir de mises à jour ni de nouvelles fonctionnalités.
* **Prévoyez des données auxiliaires (au-delà de la vidéo).** Si les caméras transmettent des données de capteur CAN, BLE ou RS-485, utilisez une plateforme dotée d’un décodage côté cloud comme Navixy IoT Logic. Elle maintient l’alignement entre les mots clés d’IA et l’état des capteurs, ce qui permet des politiques fondées sur des combinaisons (par exemple, somnolence + excès de vitesse ou surtempérature + virages brutaux).
* **Équilibrer le budget et les bénéfices.** En fin de compte, tout se résume au ROI. Une caméra dotée d’un SoC de pointe coûtera plus cher, mais si elle prévient un accident majeur ou fournit des preuves claires qui évitent un sinistre d’assurance, elle peut facilement s’amortir. En revanche, si vos opérations de flotte présentent un risque relativement faible et que vous voulez surtout des caméras pour la documentation, vous pouvez opter pour une solution plus simple et économiser du budget. L’essentiel est de comprendre ce que vous payez — vous êtes *« vous achetez de l’intelligence, pas une boîte. »* La boîte, à elle seule, ne fait pas grand-chose. C’est l’intelligence (le SoC et le logiciel intégré) qui apporte la valeur.

Le monde de la Vidéo télématique en apporte la preuve : on en a pour son argent. Les spécifications extérieures révèlent rarement à quel point le SoC (le cerveau en silicium) permet réellement de faire. Regardez au-delà des pixels et du stockage, et vous verrez pourquoi le choix de la bonne puce compte.

Des unités de simple enregistrement aux caméras ADAS avancées, le véritable test est leur performance conjointe. Un pilote mixte de caméras sur un back-end indépendant du matériel comme Navixy montre la différence instantanément : accompagnement, sinistres et bande passante gérés au même endroit, sans dépendance vis-à-vis d’un fournisseur.

Sur le marché actuel, c’est l’intelligence à l’intérieur de la caméra qui alimente la sécurité et le ROI. Les flottes les plus intelligentes achètent le cerveau, pas seulement la boîte.


---

# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.

## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation by asking a question.

Perform an HTTP GET request on the following URL with the `ask` and `goal` query parameters:

```
GET https://navixy.com/docs/expert-center/fr/vehicle-telematics-technology/video-telematics/video-telematics-101/inside-the-dashcam-what-really-powers-video-telematics.md?ask=<question>&goal=<user_goal>
```

`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is what the user is ultimately trying to achieve, the reason they need the answer. Sharing it helps GitBook give you a better, more relevant answer. A goal is most helpful when it describes the outcome the user wants rather than restating the question. For example, with `ask=how do I create an API token`, a goal like `automate deployments from our CI pipeline` lets GitBook tailor the answer to that use case.

The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.

Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.
