> For the complete documentation index, see [llms.txt](https://navixy.com/docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://navixy.com/docs/expert-center/fr/vehicle-telematics-technology/video-telematics/video-telematics-101/what-makes-dash-cam-video-reliable-for-fleets-a-benchmarking-guide.md).
# Qu'est-ce qui rend la vidéo de dashcam fiable pour les flottes ? Guide d'évaluation comparative
Évaluez la fiabilité de la dashcam en comparant la sensibilité de la surveillance du conducteur, les performances HDR et le comportement en faible luminosité dans des conditions réelles de flotte.
Dans le monde de la Gestion de Flotte et de la Vidéo, toutes les caméras ne se valent pas. Des spécifications techniques comme « 1080p » ou « 4K » peuvent paraître impressionnantes sur le papier, mais ce qui compte vraiment, c’est la manière dont ces fonctionnalités se comportent sur le terrain, sur les autoroutes très fréquentées, dans des entrepôts faiblement éclairés ou lors de changements soudains de luminosité. Pour les exploitants de la Flotte, la clarté et la fiabilité peuvent faire la différence entre disposer de preuves exploitables ou d’images floues qui soulèvent plus de questions qu’elles n’apportent de réponses.
Chaque gestionnaire de la Flotte souhaite que ses Véhicules arrivent en toute sécurité à destination. En cas d’incident, il est essentiel de signaler, documenter et identifier les causes profondes afin que les demandes d’Assurance puissent être traitées avec précision et dans les délais. Toutefois, de fausses alertes peuvent créer de sérieux problèmes : elles peuvent entraîner une mauvaise interprétation des événements, compromettre la Sécurité du véhicule, mettre le Conducteur en danger ou même nuire à la réputation de l’entreprise de logistique.
Malheureusement, il n’existe à ce jour aucune référence sectorielle pour évaluer la précision d’une caméra dans différents scénarios réels. Sans tests de terrain standardisés, la confiance dans le matériel peut être compromise, non pas en raison de ses véritables capacités, mais à cause de performances incohérentes ou non vérifiées. Il est essentiel de commencer par identifier les besoins et les préoccupations des gestionnaires de la Flotte concernant l’utilisation des appareils de Vidéo.
## Transformer les retours en critères de référence : classement des priorités des caméras de la Flotte
En regroupant les retours recueillis via différents canaux et en évaluant chaque préoccupation sur une échelle de 0 (non essentielle) à 10 (critique), nous avons créé un tableau qui met en évidence les fonctionnalités les plus appréciées par les gestionnaires de la Flotte, ainsi que leurs scores d’importance correspondants.
| Surveillance du comportement des Conducteurs et accompagnement | 9.0 |
| -------------------------------------------------------------- | --- |
| Détection des incidents et preuves vidéo | 8.5 |
| Alertes / notifications en temps réel | 8.0 |
| Intégration des données GPS / Itinéraire / véhicule | 7.5 |
| Faible luminosité / qualité d’image | 7.0 |
| Analyses et Rapports / accès au nuage | 6.5 |
| Fiabilité / durabilité du matériel | 6.0 |
| Confidentialité et conformité | 5.5 |
| Coût / ROI | 5.0 |
Comme le montrent les résultats, la surveillance des Conducteurs, la détection des incidents et les alertes en temps réel se classent comme les trois facteurs les plus critiques pour les gestionnaires de la Flotte. Ces fonctions ne relèvent pas seulement du logiciel. Elles dépendent fortement de la qualité matérielle de l’appareil, qui détermine en fin de compte à quel point les données seront fiables et exploitables. C’est là qu’intervient l’étalonnage. Un benchmark bien structuré aide les décideurs à dépasser les arguments marketing et à comprendre comment une caméra se comporte dans des conditions réelles de la Flotte. De la résolution et de la sensibilité en faible luminosité à l’efficacité de la compression et à la plage dynamique, les tests de sensibilité appliqués à des scénarios pratiques garantissent que l’appareil choisi ne fournit pas seulement des spécifications, mais aussi des résultats, lesquels peuvent légèrement différer, comme le laissent entendre les fabricants.
## Des faux positifs aux événements manqués : pourquoi l’étalonnage de la sensibilité est crucial
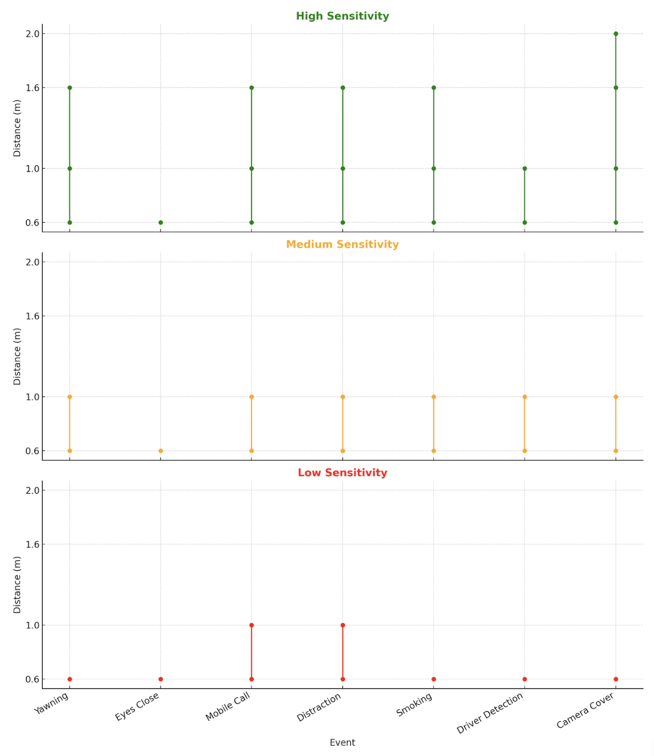
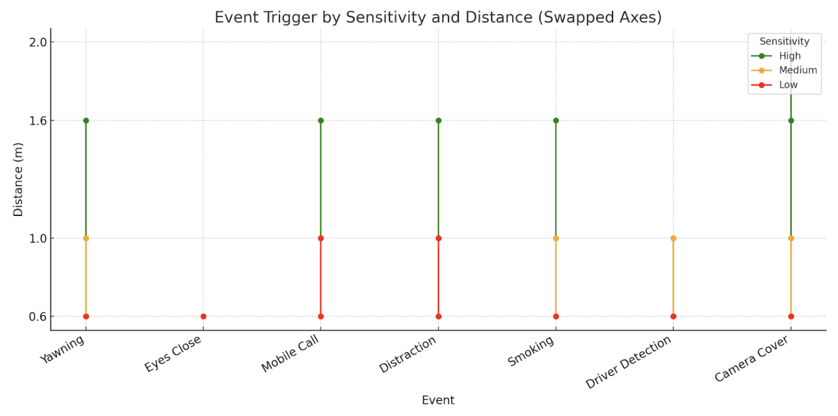
L’étalonnage exige d’évaluer à quel point les alertes sont précises et cohérentes à différentes distances dans une caméra, tout en minimisant les faux positifs. À l’aide de la caméra 1, qui permet d’ajuster la sensibilité, nous avons mené des tests dans divers scénarios à 0,6 m, 1 m, 1,6 m et 2 m. Les résultats montrent comment la configuration influence à la fois la fiabilité des alertes de surveillance des Conducteurs et la confiance globale dans le système de caméra.
En ajustant les paramètres de sensibilité de la caméra, nous avons créé des tableaux montrant la distance maximale à laquelle les événements sont détectés de manière constante. Ces tableaux peuvent ensuite être traduits en graphiques, offrant une visualisation claire de la portée de détection effective de la caméra. Cette approche facilite l’identification des zones où la caméra fonctionne de manière fiable et de celles où la détection commence à diminuer.
**Sensibilité élevée**
| Bâillement | ✅ | ✅ | ✅ |
|
Les résultats montrent clairement que la sensibilité de la caméra influence directement les performances de détection. À sensibilité élevée, les caméras capturent une gamme plus large d’événements et de distances (de 0,6 m à 2,0 m), mais cela peut aussi entraîner davantage de faux positifs. En revanche, les réglages de sensibilité moyenne et faible réduisent la plage de détection (jusqu’à seulement 0,6 m à 1,0 m), ce qui diminue le bruit mais risque de manquer des événements.
Pour les gestionnaires de la Flotte, ce compromis est crucial. De fausses alertes peuvent submerger les Conducteurs et les équipes opérationnelles, entraînant des interventions inutiles. En revanche, les alertes manquées compromettent la sécurité, mettent en jeu la responsabilité du Conducteur et peuvent même affecter les demandes d’Assurance si les incidents ne sont pas documentés. Mais nous pouvons nous assurer que cette caméra répondra avec succès, même si la sensibilité est faible et que la caméra ne se trouve pas à plus d’un demi-mètre.
## Étalonnage de la plage dynamique élevée (HDR) : mesurer les performances de la caméra dans les extrêmes de luminosité
La technologie de plage dynamique élevée (HDR) est essentielle pour que les caméras s’adaptent à la fois à une luminosité extrême et à des conditions de faible éclairage, afin de garantir que les incidents critiques soient capturés avec clarté. Qu’un Conducteur soit confronté à un soleil direct, à des routes ombragées ou à des environnements nocturnes, le HDR aide à préserver des détails visuels essentiels tels que les plaques d’immatriculation, les panneaux de signalisation et les actions du Conducteur.
Du point de vue de l’étalonnage, la plage dynamique élevée (HDR) peut être évaluée au moyen de facteurs mesurables tels que :
* Plage dynamique (dB ou IL) ; le rapport entre les zones les plus claires et les plus sombres que la caméra peut capturer sans perdre de détails.
* Performances en faible luminosité (seuils en lux) ; le niveau de lumière minimal auquel un visage ou une plaque reste identifiable.
* Cohérence des vidéos selon les conditions ; comparaison de la qualité des images dans des scénarios à fort contraste (par exemple, tunnels, éblouissement du coucher du soleil, phares la nuit).
En intégrant ces critères d’évaluation, les gestionnaires de la Flotte peuvent différencier les caméras qui fournissent réellement des preuves fiables de celles qui peuvent échouer dans des scénarios critiques. Au final, cela signifie une plus grande confiance dans les Rapports d’incident, des demandes d’Assurance plus solides et des opérations de la Flotte plus sûres.
Voyons un exemple avec deux caméras en laboratoire et comparons leur réaction à une lampe torche.
**Caméra 1 :** La source lumineuse reste intense, mais les détails environnants (main, plafond, contour du visage) restent plus visibles, ce qui indique une meilleure réponse HDR et une meilleure tolérance aux faibles niveaux de lux.
**Caméra 2 :** La lumière intense provoque une surexposition marquée, effaçant une grande partie des détails environnants (mauvaise gestion du HDR).
### Étalonnage de la plage dynamique élevée (HDR) et de la réponse en lux
| Caméra | Plage dynamique (env. dB) | Seuil en lux (limite de détection approx.) | Observations |
| -------- | ----------------------------------- | ------------------------------------------------------------------------ | ------------------------------------------------------------------------------------------------------------------------ |
| Caméra 1 | \~65–70 dB (plage moyenne à élevée) | \~20–30 lux minimum (meilleure tolérance aux faibles niveaux de lumière) | Conserve la visibilité de la main, du plafond et du contour du visage malgré l’éblouissement ; capacité HDR plus élevée. |
| Caméra 2 | \~55–60 dB (plage faible à moyenne) | \~50–100 lux minimum (difficultés en faible luminosité) | Surexposition sévère due à la lampe torche ; détails environnants perdus ; réglage HDR limité. |
La caméra 2 a clairement du mal à effectuer les ajustements de contraste nécessaires lors du traitement de l’image. Cependant, des tests de terrain supplémentaires pourraient déterminer si la netteté de l’image s’améliore dans différentes conditions.
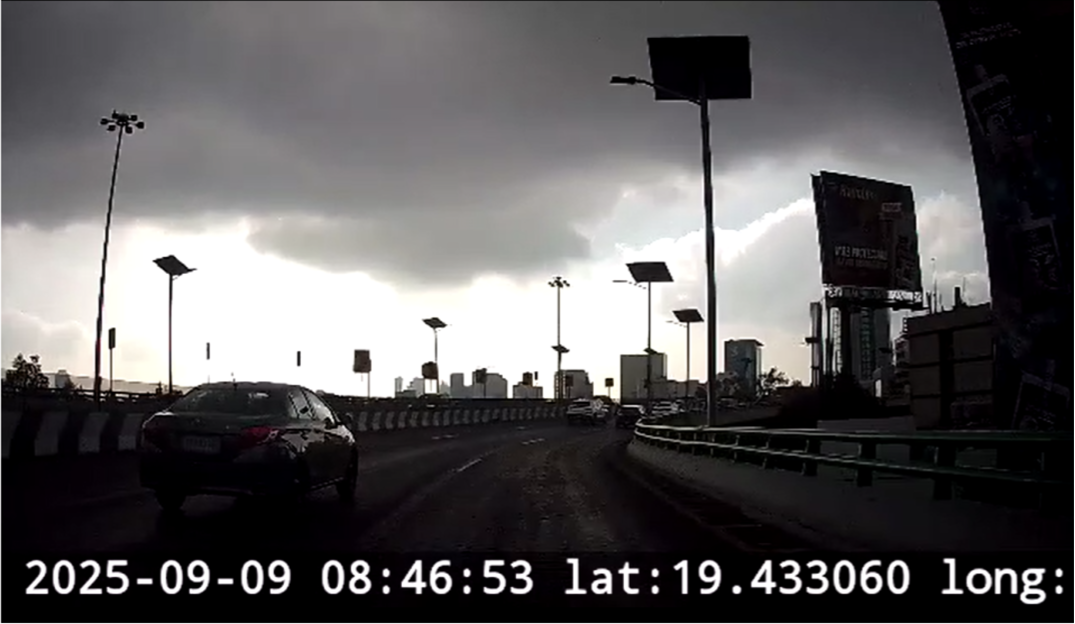
Le véhicule était en transit à 8 h 46 par temps nuageux.
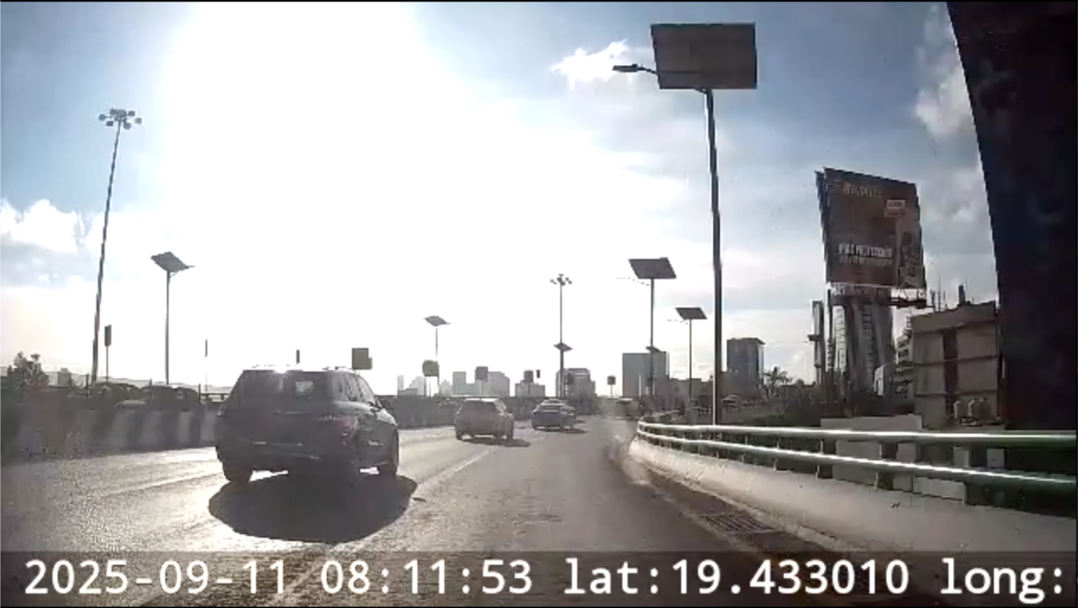
Le véhicule était en transit à 8 h 11 par temps clair.
\
Les deux événements, déclenchés au même endroit à des jours différents, ont été signalés comme des virages brusques. Cependant, la clarté de l’image de la caméra rend difficile l’interprétation de l’environnement environnant. Par temps nuageux, la scène est dominée par l’obscurité : les objets proches apparaissent presque comme des ombres, avec un arrière-plan très lumineux mais peu de détails visibles ailleurs. Par temps clair, le problème inverse se produit : un éblouissement excessif efface l’image, obscurcissant les informations clés. Dans les deux cas, les plaques d’immatriculation et d’autres détails critiques ne sont pas visibles, ce qui limiterait fortement l’utilité des images en cas d’incident ou de litige.
### Quand les détails comptent : évaluer les dashcams dans les transitions de lumière les plus extrêmes
Lorsque les Véhicules de la Flotte traversent des tunnels, les caméras sont confrontées à l’un des tests les plus exigeants en matière de fiabilité des vidéos. Le passage soudain d’une lumière du jour intense à une obscurité quasi totale, puis à un soleil intense, pousse le HDR (High Dynamic Range) et la réponse à la lumière à leurs limites. Si une caméra échoue ici, des détails cruciaux comme les panneaux de signalisation, les plaques d’immatriculation ou les véhicules environnants peuvent être perdus, rendant les images peu fiables pour l’accompagnement, la Sécurité ou les demandes d’Assurance. La caméra 2 montre cette réaction au changement de lumière lors du passage dans un tunnel.
### Ce que cela signifie
Sur un passage de tunnel de 14 secondes, nous avons suivi la luminosité image par image :
* Luminosité minimale (dans le tunnel) : \~58
* Luminosité maximale (éblouissement à la sortie) : \~103
* Luminosité moyenne : \~89
* Écart type : \~15,3
Cette fluctuation montre que, même si la caméra s’adapte, les transitions ne sont pas parfaitement fluides. Certains détails sont sacrifiés aux deux extrémités de la plage de luminosité.
Notre analyse vidéo du tunnel montre pourquoi une évaluation structurée est essentielle. Lors du passage de 14 secondes, la luminosité a chuté brutalement à l’entrée, s’est brièvement stabilisée à l’intérieur, puis a bondi à la sortie, révélant la manière dont la caméra s’adapte aux transitions de lumière extrêmes. Bien qu’elle ait géré le changement, les fluctuations ont laissé certaines images surexposées ou sous-exposées, ce qui limite leur fiabilité en tant que preuves. C’est exactement ce que révèle l’évaluation : non seulement si une dashcam peut enregistrer, mais aussi si elle peut fournir de manière constante des détails exploitables lorsque l’éclairage change soudainement. Pour les gestionnaires de la Flotte, de tels critères offrent une base claire, fondée sur les données, pour comparer les caméras et choisir celle qui résistera le mieux aux scénarios réels les plus exigeants.
## Conclusion : ce qui rend les vidéos de dashcam fiables pour les Flotte
La fiabilité des vidéos de dashcam ne se définit pas par des spécifications marketing comme 1080p ou 4K, mais par la manière dont une caméra fonctionne dans les réalités imprévisibles des opérations de la Flotte. Des changements soudains de lumière dans les tunnels aux matins éblouissants, en passant par les environnements faiblement éclairés, le véritable test d’un appareil réside dans sa capacité à capturer de manière constante des détails exploitables au moment où cela compte le plus.
Nos résultats d’évaluation mettent en évidence trois enseignements essentiels :
1. Les priorités fonctionnelles doivent correspondre aux besoins de la Flotte. La surveillance du comportement des Conducteurs, la détection des incidents et les alertes en temps réel se classent comme les fonctions les plus critiques, mais leur efficacité dépend du matériel de caméra sous-jacent.
2. Les paramètres de sensibilité façonnent la confiance dans les alertes. Une sensibilité élevée élargit la plage de détection mais risque de produire de faux positifs, tandis qu’une sensibilité faible réduit le bruit mais peut manquer des événements critiques. Seule l’évaluation révèle l’équilibre qui fournit des informations exploitables sans submerger les Conducteurs ou les gestionnaires.
3. Le HDR et l’adaptation à la lumière déterminent la clarté. Les caméras qui ne parviennent pas à gérer les extrêmes de luminosité ou les conditions de faible éclairage risquent de perdre des preuves cruciales. L’évaluation de la réponse HDR, des seuils en lux et de la cohérence d’un scénario à l’autre met en évidence ces faiblesses avant qu’elles ne compromettent la sécurité ou les demandes d’Assurance.
Pour les gestionnaires de la Flotte, la leçon est claire : une dashcam fiable n’est pas celle qui possède la fiche de spécifications la plus tape-à-l’œil, mais celle dont l’évaluation structurée prouve qu’elle offre clarté, cohérence et confiance dans des conditions réelles. Établir des critères d’évaluation standardisés donne aux exploitants la certitude que leur investissement résistera à la pression, en garantissant des Conducteurs plus en sécurité, un meilleur soutien aux demandes d’Assurance et des opérations de la Flotte plus résilientes.
---
# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.
## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation by asking a question.
Perform an HTTP GET request on the following URL with the `ask` and `goal` query parameters:
```
GET https://navixy.com/docs/expert-center/fr/vehicle-telematics-technology/video-telematics/video-telematics-101/what-makes-dash-cam-video-reliable-for-fleets-a-benchmarking-guide.md?ask=&goal=
```
`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is what the user is ultimately trying to achieve, the reason they need the answer. Sharing it helps GitBook give you a better, more relevant answer. A goal is most helpful when it describes the outcome the user wants rather than restating the question. For example, with `ask=how do I create an API token`, a goal like `automate deployments from our CI pipeline` lets GitBook tailor the answer to that use case.
The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.
Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.