> For the complete documentation index, see [llms.txt](https://navixy.com/docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://navixy.com/docs/expert-center/id/vehicle-telematics-technology/video-telematics/video-telematics-101/what-makes-dash-cam-video-reliable-for-fleets-a-benchmarking-guide.md).
# Apa yang membuat video dashcam andal untuk Armada? Panduan pembandingan kinerja
Evaluasi keandalan dashcam dengan membandingkan sensitivitas pemantauan pengemudi, kinerja HDR, dan penanganan cahaya rendah dalam kondisi armada nyata.
Dalam dunia Armada dan telematika video, tidak semua kamera diciptakan setara. Spesifikasi teknis seperti "1080p" atau "4K" mungkin tampak mengesankan di atas kertas, tetapi yang benar-benar penting adalah bagaimana fitur tersebut berfungsi di lapangan, di jalan raya yang sibuk, di gudang dengan pencahayaan redup, atau saat terjadi perubahan cahaya mendadak. Bagi operator Armada, kejernihan dan keandalan dapat menjadi pembeda antara memiliki bukti yang dapat ditindaklanjuti atau rekaman buram yang menimbulkan lebih banyak pertanyaan daripada jawaban.
Setiap manajer Armada ingin Kendaraan mereka tiba dengan selamat di tujuan. Jika terjadi insiden, sangat penting untuk melaporkan, mendokumentasikan, dan mengidentifikasi penyebab utama agar klaim Asuransi dapat diproses secara akurat dan tepat waktu. Namun, Aturan peringatan palsu dapat menimbulkan masalah serius: dapat menyebabkan salah tafsir terhadap peristiwa, membahayakan Keselamatan Kendaraan, menempatkan Supir dalam risiko, atau bahkan merusak reputasi perusahaan logistik.
Sayangnya, saat ini belum ada tolok ukur industri untuk mengevaluasi tingkat akurasi kamera dalam berbagai skenario dunia nyata. Tanpa pengujian lapangan yang terstandarisasi, kepercayaan terhadap perangkat keras dapat terganggu, bukan karena kemampuan sebenarnya, melainkan karena kinerja yang tidak konsisten atau tidak terverifikasi. Penting untuk memulai dengan mengidentifikasi kebutuhan dan kekhawatiran yang dimiliki manajer Armada terkait penggunaan perangkat telematika video.
## Mengubah umpan balik menjadi tolok ukur: menentukan peringkat prioritas kamera Armada
Dengan memetakan umpan balik yang dikumpulkan melalui berbagai saluran dan menilai setiap kekhawatiran pada skala 0 (tidak esensial) hingga 10 (kritis), kami membuat tabel yang menyoroti fitur yang paling dihargai oleh manajer Armada beserta skor kepentingannya.
| Pemantauan perilaku Supir dan pelatihan | 9.0 |
| ------------------------------------------ | --- |
| Deteksi insiden dan bukti video | 8.5 |
| Aturan peringatan / notifikasi waktu nyata | 8.0 |
| Integrasi data GPS / Rute / Kendaraan | 7.5 |
| Pencahayaan redup / kualitas gambar | 7.0 |
| Analitik dan pelaporan / akses cloud | 6.5 |
| Keandalan / ketahanan perangkat keras | 6.0 |
| Privasi dan kepatuhan | 5.5 |
| Biaya / ROI | 5.0 |
Seperti yang ditunjukkan hasilnya, pemantauan Supir, deteksi insiden, dan Aturan peringatan waktu nyata menempati peringkat sebagai tiga faktor paling kritis bagi manajer Armada. Fungsi-fungsi ini tidak hanya didukung oleh perangkat lunak. Fungsi tersebut sangat bergantung pada kualitas perangkat keras perangkat, yang pada akhirnya menentukan seberapa andal dan dapat ditindaklanjuti data tersebut. Di sinilah tolok ukur berperan. Tolok ukur yang terstruktur dengan baik membantu pengambil keputusan menembus klaim pemasaran dan memahami bagaimana kamera berfungsi dalam kondisi Armada dunia nyata. Mulai dari resolusi dan sensitivitas pencahayaan redup hingga efisiensi kompresi dan rentang dinamis, pengujian sensitivitas terhadap skenario praktis memastikan bahwa perangkat yang dipilih tidak hanya memberikan spesifikasi, tetapi hasil yang mungkin sedikit berbeda seperti yang diimplikasikan produsen.
## Dari positif palsu hingga peristiwa yang terlewat: mengapa tolok ukur sensitivitas penting
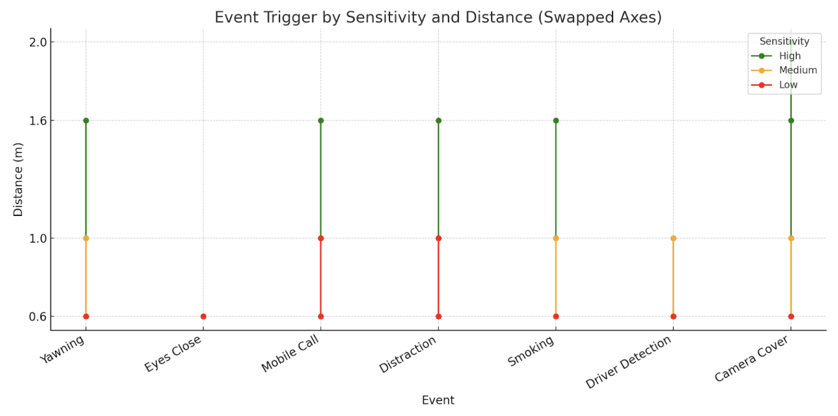
Tolok ukur memerlukan evaluasi tentang seberapa presisi dan konsisten Aturan peringatan pada jarak yang berbeda di depan kamera, sambil meminimalkan positif palsu. Dengan menggunakan Kamera 1, yang memungkinkan penyesuaian sensitivitas, kami melakukan pengujian pada berbagai skenario pada jarak 0,6 m, 1 m, 1,6 m, dan 2 m. Hasilnya menunjukkan bagaimana konfigurasi memengaruhi keandalan Aturan peringatan pemantauan Supir dan keandalan keseluruhan sistem kamera.
Dengan menyesuaikan pengaturan sensitivitas kamera, dibuat tabel untuk menunjukkan jarak maksimum tempat peristiwa terdeteksi secara konsisten. Tabel-tabel ini kemudian dapat diterjemahkan menjadi grafik, yang memberikan visualisasi jelas tentang rentang deteksi efektif kamera. Pendekatan ini memudahkan untuk melihat bagian ketika kamera berfungsi dengan andal dan bagian ketika deteksi mulai menurun.
**Sensitivitas tinggi**
| Menguap | ✅ | ✅ | ✅ |
|
Hasilnya dengan jelas menunjukkan bahwa sensitivitas kamera secara langsung memengaruhi kinerja deteksi. Pada sensitivitas tinggi, kamera menangkap rentang peristiwa dan jarak yang lebih luas (0,6 m hingga 2,0 m), tetapi hal ini juga dapat menimbulkan lebih banyak positif palsu. Sebaliknya, pengaturan sensitivitas sedang dan rendah mempersempit rentang deteksi (hanya hingga 0,6 m sampai 1,0 m), mengurangi gangguan tetapi berisiko melewatkan peristiwa.
Bagi manajer Armada, kompromi ini sangat penting. Aturan peringatan palsu dapat membebani Supir dan tim operasional, sehingga menyebabkan intervensi yang tidak perlu. Di sisi lain, Aturan peringatan yang terlewat membahayakan Keselamatan, berisiko terhadap akuntabilitas Supir, dan bahkan dapat memengaruhi klaim Asuransi jika insiden tidak didokumentasikan. Namun, kami dapat memastikan kamera ini akan merespons dengan berhasil meskipun sensitivitasnya rendah dan kamera berada tidak lebih dari setengah meter.
## Tolok ukur HDR: mengukur kinerja kamera pada kondisi kecerahan ekstrem
Teknologi High Dynamic Range (HDR) sangat penting agar kamera dapat beradaptasi dengan kondisi kecerahan ekstrem maupun pencahayaan redup, sehingga insiden kritis dapat direkam dengan jelas. Baik Supir menghadapi sinar matahari langsung, jalan yang teduh, maupun lingkungan malam hari, HDR membantu mempertahankan detail visual utama seperti pelat nomor, rambu jalan, dan tindakan Supir.
Dari perspektif tolok ukur, HDR dapat dievaluasi melalui faktor-faktor terukur seperti:
* Rentang dinamis (dB atau stop); rasio antara area paling terang dan paling gelap yang dapat ditangkap kamera tanpa kehilangan detail.
* Kinerja pencahayaan redup (ambang batas lux); tingkat cahaya minimum ketika wajah atau pelat nomor tetap dapat diidentifikasi.
* Konsistensi video di berbagai kondisi; membandingkan kualitas bingkai dalam skenario kontras tinggi (misalnya, terowongan, silau saat matahari terbenam, lampu depan pada malam hari).
Dengan memasukkan tolok ukur ini, manajer Armada dapat membedakan kamera yang benar-benar memberikan bukti andal dari kamera yang mungkin gagal dalam skenario kritis. Pada akhirnya, ini berarti kepercayaan yang lebih besar terhadap Laporan insiden, klaim Asuransi yang lebih kuat, dan operasi Armada yang lebih aman.
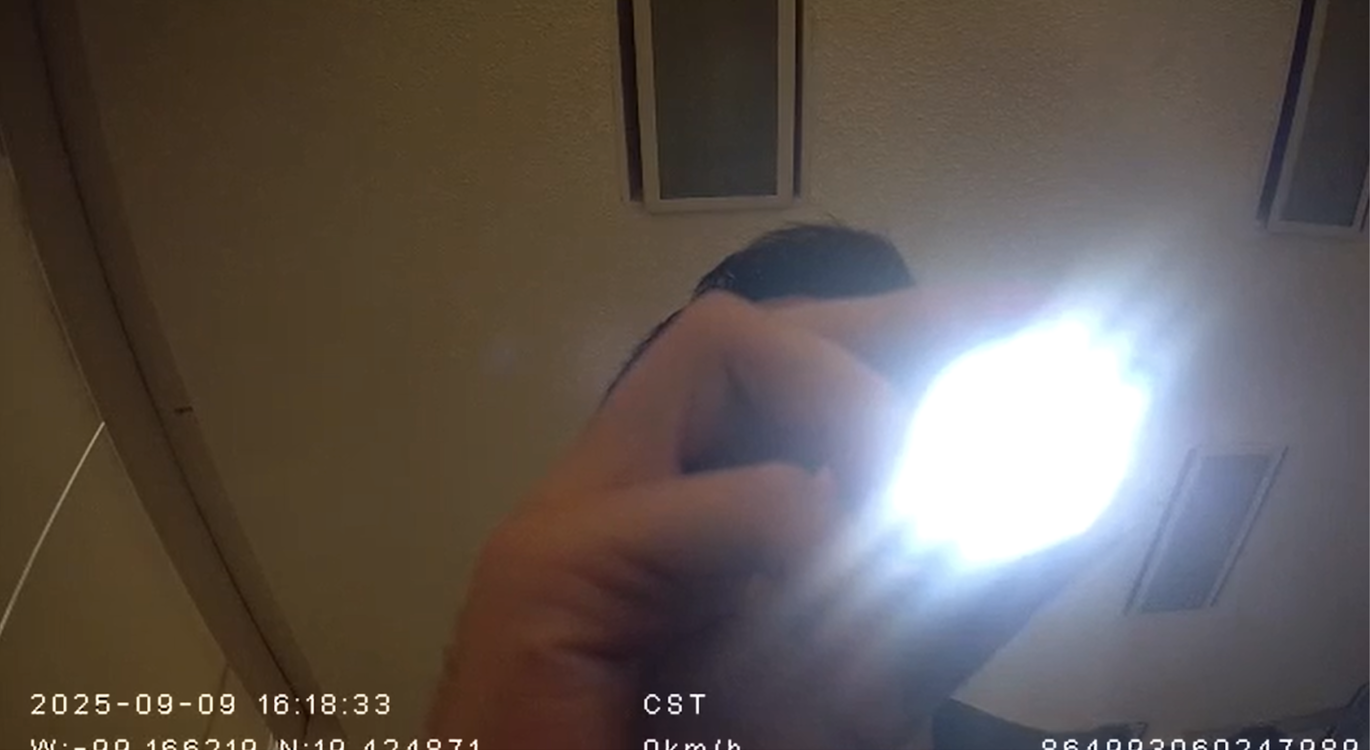
Mari lihat contoh dari dua kamera di laboratorium dan bandingkan cara keduanya merespons senter.
**Kamera 1:** Sumber cahaya masih intens, tetapi detail di sekitarnya (tangan, langit-langit, kontur wajah) tetap lebih terlihat, yang menunjukkan respons HDR lebih baik dan toleransi lux lebih rendah.
**Kamera 2:** Cahaya terang menyebabkan paparan berlebih yang kuat, sehingga sebagian besar detail di sekitarnya hilang (penanganan HDR yang buruk).
### Tolok ukur respons HDR dan lux
| Kamera | Rentang dinamis (perkiraan dB) | Ambang batas lux (perkiraan batas deteksi) | Pengamatan |
| -------- | ----------------------------------------- | ------------------------------------------------------------ | --------------------------------------------------------------------------------------------------------------------- |
| Kamera 1 | \~65–70 dB (rentang sedang hingga tinggi) | Minimum \~20–30 lux (toleransi pencahayaan redup lebih baik) | Mempertahankan visibilitas tangan, langit-langit, dan kontur wajah meskipun terdapat silau; kemampuan HDR lebih kuat. |
| Kamera 2 | \~55–60 dB (rentang rendah hingga sedang) | Minimum \~50–100 lux (kesulitan dalam pencahayaan redup) | Paparan berlebih parah akibat senter; detail di sekitarnya hilang; penyesuaian HDR terbatas. |
Kamera 2 jelas kesulitan melakukan penyesuaian kontras yang diperlukan selama pemrosesan gambar. Namun, pengujian lapangan tambahan dapat menentukan apakah ketajaman gambarnya meningkat dalam kondisi yang berbeda.
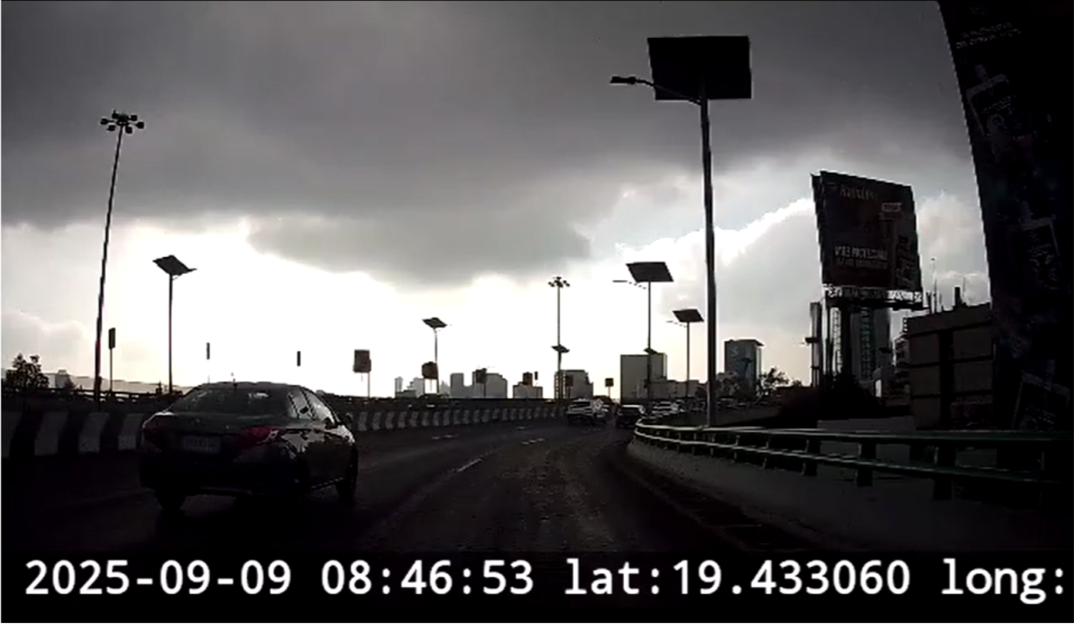
Kendaraan sedang dalam perjalanan pada pukul 08.46 di hari berawan.
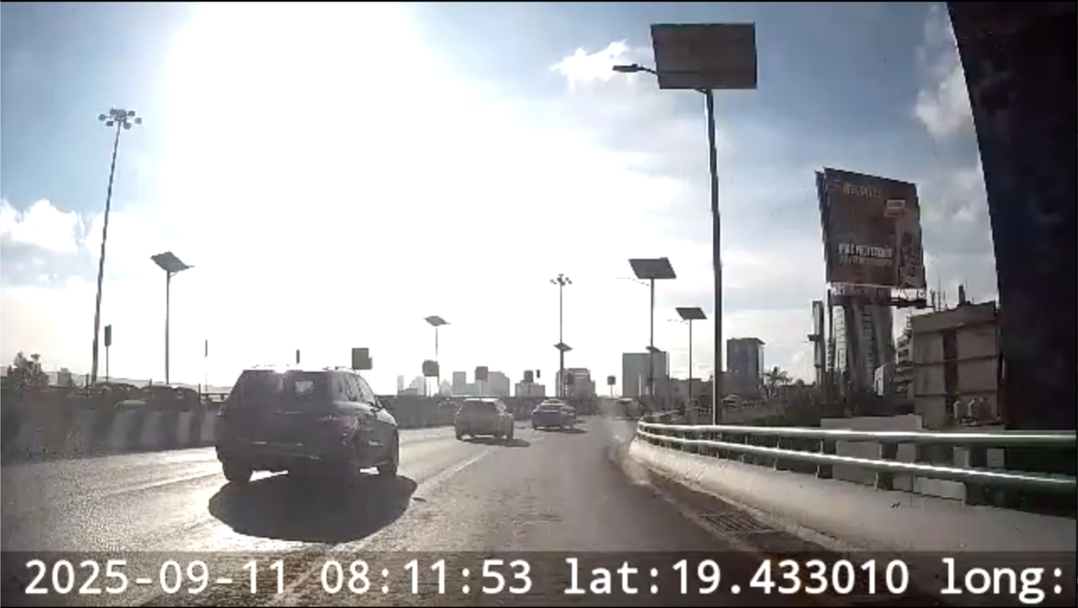
Kendaraan sedang dalam perjalanan pada pukul 08.11 di hari cerah.
\
Kedua peristiwa, yang dipicu di lokasi yang sama pada hari yang berbeda, ditandai sebagai belokan tajam. Namun, kejernihan gambar kamera menyulitkan penafsiran lingkungan sekitar. Pada hari berawan, pemandangan didominasi oleh kegelapan: objek di sekitar tampak hampir seperti bayangan, dengan latar belakang yang sangat terang tetapi sedikit detail yang terlihat di bagian lain. Pada hari cerah, terjadi masalah sebaliknya: silau berlebihan membuat gambar memudar dan mengaburkan informasi utama. Dalam kedua kasus tersebut, pelat nomor dan detail penting lainnya tidak terlihat, yang akan sangat membatasi kegunaan rekaman jika terjadi insiden atau sengketa.
### Saat detail penting: tolok ukur kamera dasbor dalam perubahan cahaya paling ekstrem
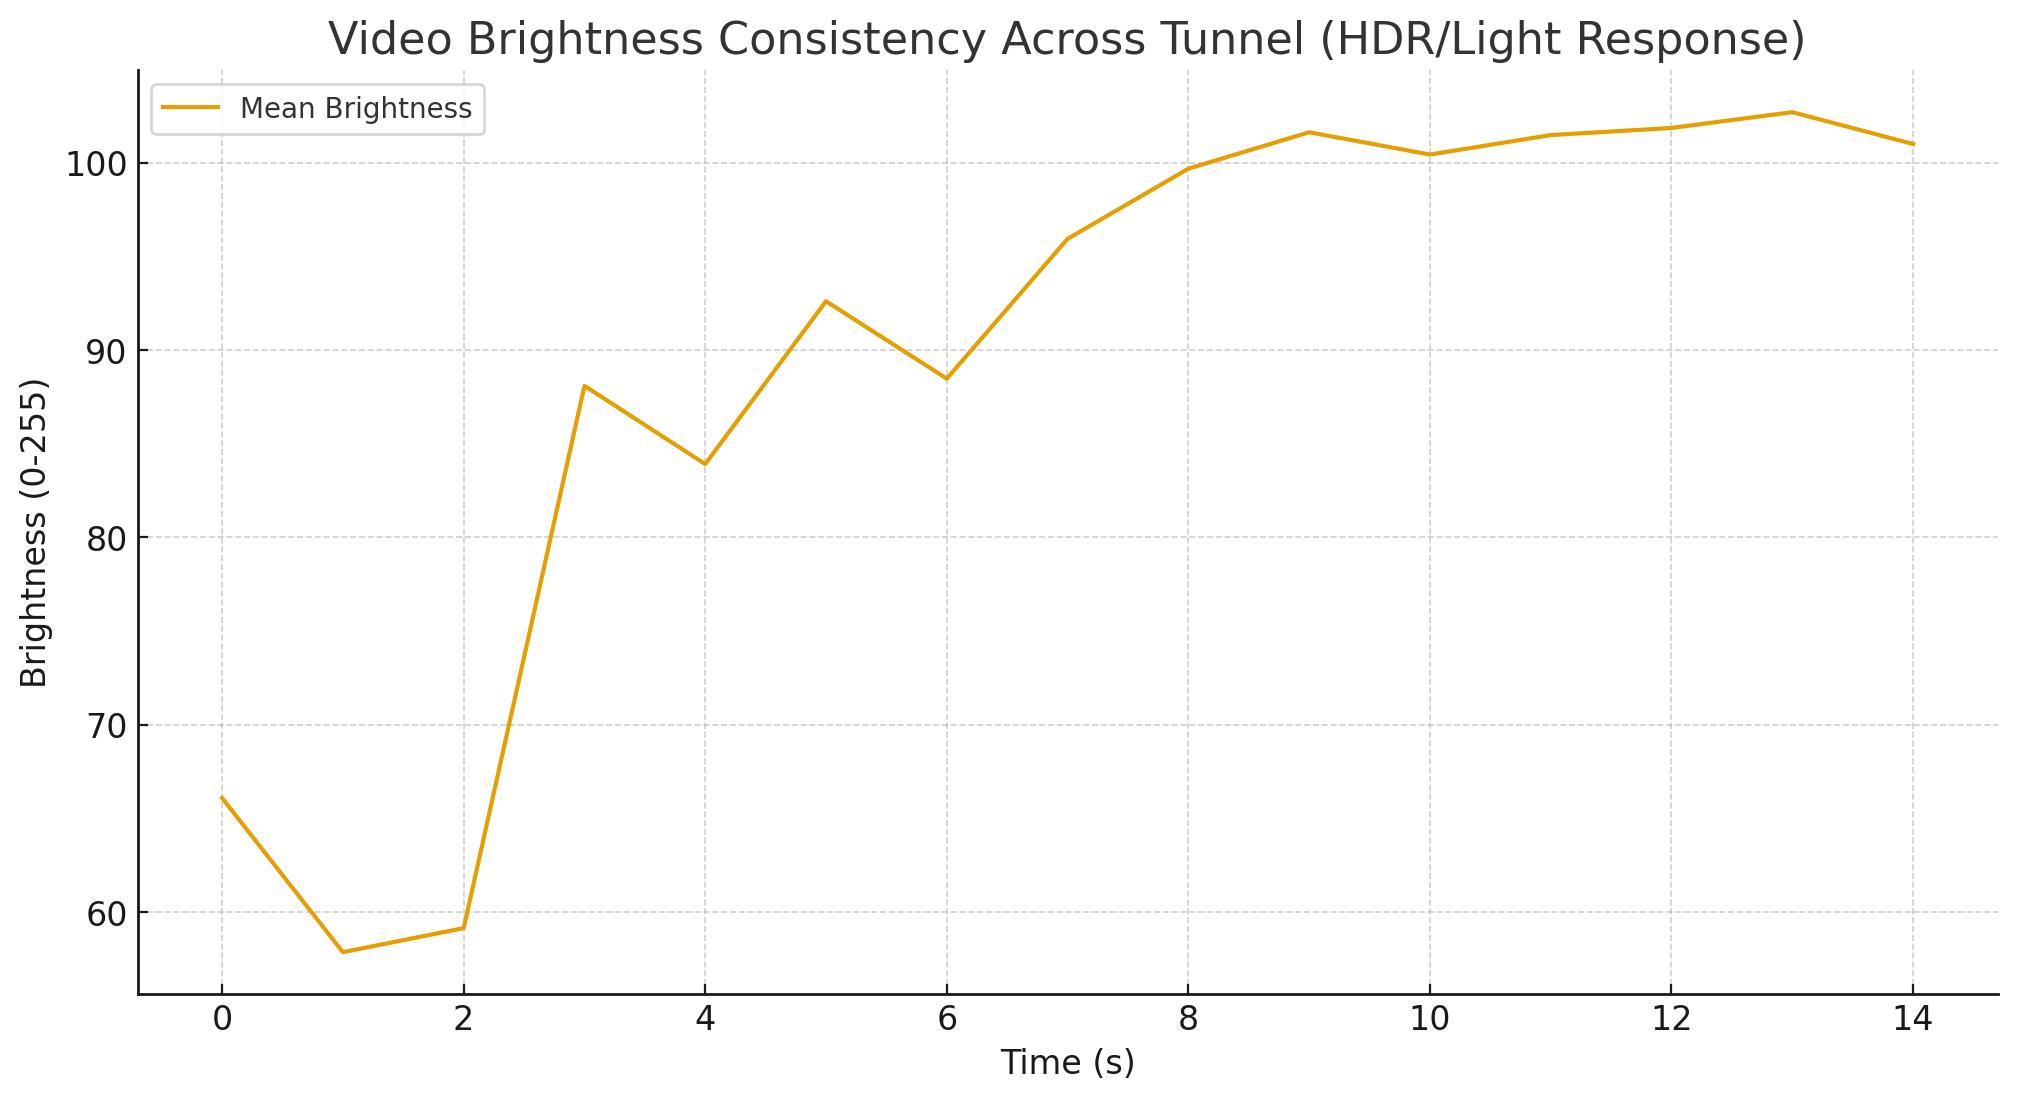
Saat Kendaraan Armada melintasi terowongan, kamera menghadapi salah satu ujian terberat terhadap keandalan video. Perubahan mendadak dari cahaya siang terang menjadi hampir gelap, lalu kembali ke sinar matahari intens, mendorong HDR (High Dynamic Range) dan respons cahaya hingga batasnya. Jika kamera gagal dalam kondisi ini, detail penting seperti rambu jalan, pelat nomor, atau Kendaraan di sekitar dapat hilang, sehingga rekaman tidak andal untuk pelatihan, Keselamatan, atau klaim Asuransi. Kamera 2 menunjukkan respons ini terhadap perubahan cahaya saat melintasi terowongan.
### Maknanya
Dalam penyeberangan terowongan selama 14 detik, kami melacak kecerahan di seluruh bingkai:
* Kecerahan minimum (di dalam terowongan): \~58
* Kecerahan maksimum (silau saat keluar): \~103
* Kecerahan rata-rata: \~89
* Simpangan baku: \~15,3
Fluktuasi ini menunjukkan bahwa meskipun kamera beradaptasi, transisinya tidak sepenuhnya mulus. Sebagian detail dikorbankan pada kedua ujung rentang kecerahan.
Analisis video terowongan kami menunjukkan mengapa tolok ukur terstruktur sangat penting. Selama penyeberangan 14 detik, kecerahan menurun tajam saat masuk, stabil sebentar di dalam, lalu meningkat tajam saat keluar, yang mengungkapkan cara kamera beradaptasi terhadap transisi cahaya ekstrem. Meskipun kamera dapat menangani perubahan tersebut, fluktuasi membuat beberapa bingkai memudar atau kurang terekspos, sehingga membatasi keandalannya sebagai bukti. Inilah yang diungkapkan oleh tolok ukur: bukan hanya apakah kamera dasbor dapat merekam, tetapi apakah kamera tersebut dapat secara konsisten memberikan detail yang dapat digunakan ketika pencahayaan berubah mendadak. Bagi manajer Armada, tolok ukur semacam itu memberikan dasar yang jelas dan berbasis data untuk membandingkan kamera serta memilih kamera yang mampu bertahan dalam skenario dunia nyata yang paling berat.
## Kesimpulan: hal yang membuat video kamera dasbor andal bagi Armada
Keandalan video kamera dasbor tidak ditentukan oleh spesifikasi pemasaran seperti 1080p atau 4K, melainkan oleh seberapa baik kamera berfungsi dalam realitas operasi Armada yang tidak dapat diprediksi. Mulai dari perubahan cahaya mendadak di terowongan, pagi hari yang penuh silau, hingga lingkungan dengan pencahayaan redup, ujian sebenarnya sebuah perangkat terletak pada kemampuannya menangkap detail yang dapat digunakan secara konsisten saat paling dibutuhkan.
Hasil tolok ukur kami menyoroti tiga wawasan utama:
1. Prioritas fitur harus selaras dengan kebutuhan Armada. Pemantauan perilaku Supir, deteksi insiden, dan Aturan peringatan waktu nyata menempati peringkat sebagai fungsi paling kritis, tetapi efektivitasnya bergantung pada perangkat keras kamera yang mendasarinya.
2. Pengaturan sensitivitas membentuk kepercayaan terhadap Aturan peringatan. Sensitivitas tinggi memperluas rentang deteksi tetapi berisiko menghasilkan positif palsu, sedangkan sensitivitas rendah mengurangi gangguan tetapi mungkin melewatkan peristiwa kritis. Hanya tolok ukur yang mengungkapkan keseimbangan yang memberikan wawasan dapat ditindaklanjuti tanpa membebani Supir atau manajer.
3. HDR dan adaptasi cahaya menentukan kejernihan. Kamera yang gagal mengelola kecerahan ekstrem atau kondisi pencahayaan redup berisiko kehilangan bukti penting. Tolok ukur respons HDR, ambang batas lux, dan konsistensi di berbagai skenario mengungkap kelemahan ini sebelum kelemahan tersebut membahayakan Keselamatan atau klaim Asuransi.
Bagi manajer Armada, pelajarannya jelas: kamera dasbor yang andal bukanlah kamera dengan lembar spesifikasi paling mencolok, melainkan kamera yang terbukti melalui tolok ukur terstruktur mampu memberikan kejernihan, konsistensi, dan kepercayaan dalam berbagai kondisi dunia nyata. Penetapan tolok ukur terstandarisasi memberikan keyakinan kepada operator bahwa investasi mereka akan bertahan di bawah tekanan, memastikan Supir yang lebih aman, dukungan klaim yang lebih kuat, dan operasi Armada yang lebih tangguh.
---
# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.
## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation by asking a question.
Perform an HTTP GET request on the following URL with the `ask` and `goal` query parameters:
```
GET https://navixy.com/docs/expert-center/id/vehicle-telematics-technology/video-telematics/video-telematics-101/what-makes-dash-cam-video-reliable-for-fleets-a-benchmarking-guide.md?ask=&goal=
```
`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is what the user is ultimately trying to achieve, the reason they need the answer. Sharing it helps GitBook give you a better, more relevant answer. A goal is most helpful when it describes the outcome the user wants rather than restating the question. For example, with `ask=how do I create an API token`, a goal like `automate deployments from our CI pipeline` lets GitBook tailor the answer to that use case.
The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.
Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.