> For the complete documentation index, see [llms.txt](https://navixy.com/docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://navixy.com/docs/expert-center/pt-br/vehicle-telematics-technology/video-telematics/video-telematics-101/what-makes-dash-cam-video-reliable-for-fleets-a-benchmarking-guide.md).
# O que torna o vídeo da câmera veicular confiável para a Frota? Um guia de avaliação comparativa
Avalie a confiabilidade da dashcam comparando a sensibilidade de monitoramento do Motorista, o desempenho HDR e o desempenho em baixa luminosidade em condições reais de Frota.
No mundo da Gestão de Frotas e da telemática de Vídeo, nem todas as câmeras são iguais. Especificações técnicas como "1080p" ou "4K" podem parecer impressionantes no papel, mas o que realmente importa é como esses recursos se comportam em campo, em rodovias movimentadas, em armazéns mal iluminados ou durante mudanças bruscas de luz. Para operadores de frota, clareza e confiabilidade podem significar a diferença entre ter evidências acionáveis ou imagens borradas que levantam mais perguntas do que respostas.
Todo gestor de frota quer que seus Veículos cheguem com segurança ao destino. Em caso de incidente, é fundamental relatar, documentar e identificar as causas raiz para que os sinistros do Seguro possam ser processados com precisão e dentro do prazo. No entanto, Alertas falsos podem criar problemas sérios: eles podem levar à interpretação incorreta dos eventos, comprometer a Segurança do veículo, colocar o Motorista em risco ou até prejudicar a reputação da empresa de logística.
Infelizmente, no momento não existe um benchmark do setor para avaliar quão precisa uma câmera é em diferentes cenários do mundo real. Sem testes de campo padronizados, a confiança no hardware pode ser comprometida, não por suas verdadeiras capacidades, mas por um desempenho inconsistente ou não verificado. É essencial começar identificando as necessidades e as preocupações que os gestores de frota têm em relação ao uso de dispositivos de Vídeo.
## Transformando feedback em benchmarks: classificação das prioridades de câmeras da Frota
Ao mapear o feedback coletado em diferentes canais e classificar cada preocupação em uma escala de 0 (não essencial) a 10 (crítica), criamos uma tabela que destaca os recursos mais valorizados pelos gestores de frota, juntamente com suas pontuações de importância correspondentes.
| Monitoramento e coaching do comportamento do Motorista | 9.0 |
| ------------------------------------------------------ | --- |
| Detecção de incidentes e evidências em vídeo | 8.5 |
| Alertas / notificações em tempo real | 8.0 |
| Integração de dados de GPS / Rota / Veículos | 7.5 |
| Baixa luminosidade / qualidade da imagem | 7.0 |
| Análises e relatórios / acesso à nuvem | 6.5 |
| Confiabilidade / durabilidade do hardware | 6.0 |
| Privacidade e conformidade | 5.5 |
| Custo / ROI | 5.0 |
Como os resultados mostram, o monitoramento do motorista, a detecção de incidentes e os alertas em tempo real ocupam o ranking dos três fatores mais críticos para os gestores de frota. Essas funções não são impulsionadas apenas pelo software. Elas dependem profundamente da qualidade de hardware do dispositivo, que em última instância determina quão confiáveis e acionáveis serão os dados. É aí que entra o benchmarking. Um benchmark bem estruturado ajuda os tomadores de decisão a ir além das alegações de marketing e entender como uma câmera se comporta em condições reais de frota. Da resolução e da sensibilidade em baixa luminosidade à eficiência de compressão e à faixa dinâmica, os testes de sensibilidade em cenários práticos garantem que o dispositivo escolhido entregue não apenas especificações, mas resultados, que podem ser ligeiramente diferentes, conforme alegam os fabricantes.
## De falsos positivos a eventos perdidos: por que o benchmarking de sensibilidade é importante
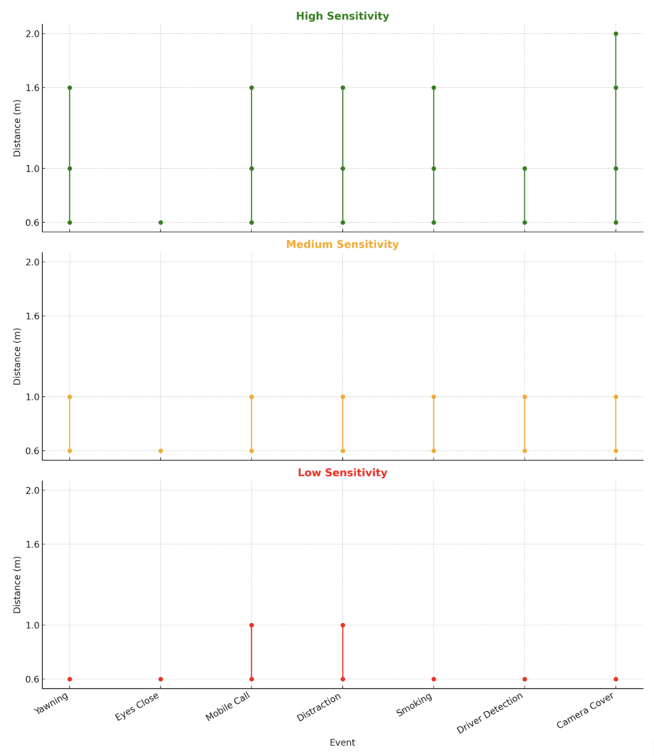
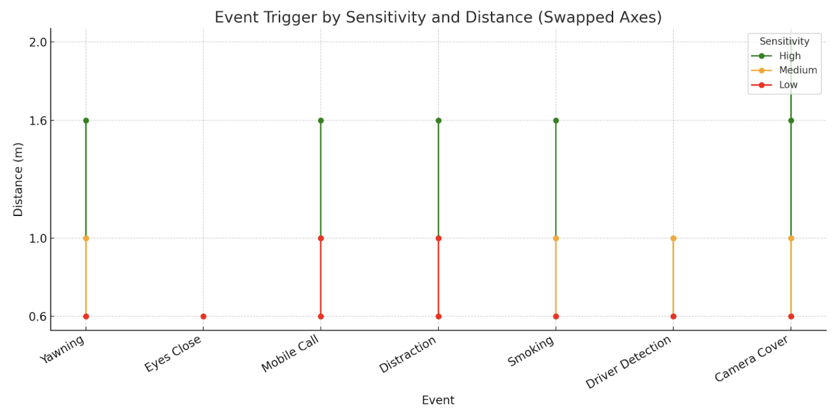
O benchmarking exige avaliar quão precisos e consistentes os alertas são em diferentes distâncias em uma câmera, ao mesmo tempo em que minimiza os falsos positivos. Usando a Câmera 1, que permite ajustes de sensibilidade, realizamos testes em vários cenários a 0,6 m, 1 m, 1,6 m e 2 m. Os resultados demonstram como a configuração impacta tanto a confiabilidade dos alertas de monitoramento do motorista quanto a confiabilidade geral do sistema de câmera.
Ao ajustar as configurações de sensibilidade da câmera, foram criadas tabelas para mostrar a distância máxima na qual os eventos são detectados de forma consistente. Essas tabelas podem então ser convertidas em gráficos, fornecendo uma visualização clara do alcance efetivo de detecção da câmera. Essa abordagem facilita ver onde a câmera apresenta desempenho confiável e onde a detecção começa a cair.
**Alta sensibilidade**
| Bocejando | ✅ | ✅ | ✅ |
|
Os resultados mostram claramente que a sensibilidade da câmera influencia diretamente o desempenho da detecção. Em alta sensibilidade, as câmeras capturam uma gama mais ampla de eventos e distâncias (de 0,6 m a 2,0 m), mas isso também pode introduzir mais falsos positivos. Em contrapartida, as configurações de sensibilidade média e baixa restringem o intervalo de detecção (para apenas 0,6 m a 1,0 m), reduzindo o ruído, mas com o risco de eventos não detectados.
Para os gerentes de Frota, essa relação de compromisso é crítica. Alertas falsos podem sobrecarregar Motoristas e equipes operacionais, levando a intervenções desnecessárias. Por outro lado, Alertas não detectados comprometem a Segurança, colocam em risco a responsabilização do Motorista e podem até afetar solicitações de Seguro se os incidentes não forem documentados. Mas podemos garantir que esta câmera responderá com êxito mesmo que a sensibilidade seja baixa e a câmera esteja a, no máximo, meio metro de distância.
## Benchmarking de HDR: medição do desempenho da câmera em extremos de luminosidade
A tecnologia de alta faixa dinâmica (HDR) é essencial para que as câmeras se adaptem tanto a condições de luminosidade extrema quanto de pouca luz, garantindo que incidentes críticos sejam capturados com clareza. Seja quando um Motorista enfrenta luz solar direta, estradas sombreadas ou ambientes noturnos, o HDR ajuda a preservar detalhes visuais importantes, como placas de veículos, sinalização viária e ações do Motorista.
Do ponto de vista de benchmarking, o HDR pode ser avaliado por meio de fatores mensuráveis, como:
* Faixa dinâmica (dB ou pontos); a relação entre as áreas mais claras e mais escuras que a câmera consegue capturar sem perder detalhes.
* Desempenho em pouca luz (limiares em lux); o nível mínimo de iluminação no qual um rosto ou uma placa permanece identificável.
* Consistência do vídeo em diferentes condições; comparação da qualidade dos quadros em cenários de alto contraste (por exemplo, túneis, ofuscamento ao pôr do sol, faróis à noite).
Ao incorporar esses benchmarks, os gerentes de Frota podem diferenciar entre câmeras que realmente fornecem evidências confiáveis e aquelas que podem falhar em cenários críticos. Em última análise, isso significa maior confiança nos Relatórios de incidentes, solicitações de Seguro mais robustas e operações de Frota mais seguras.
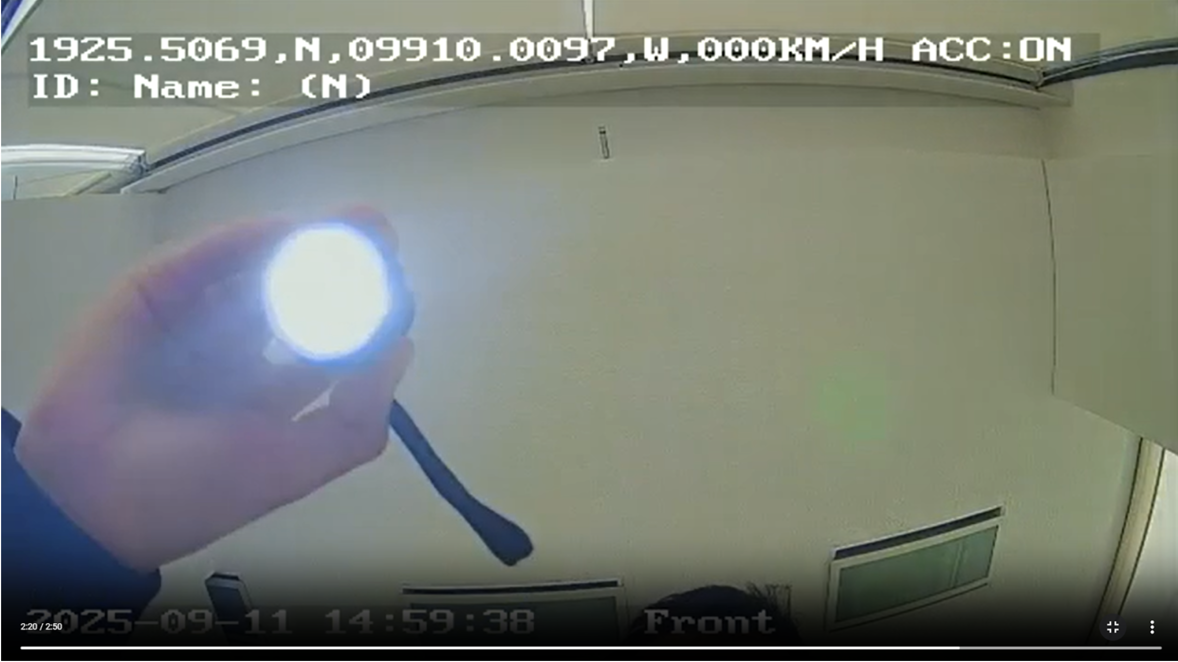
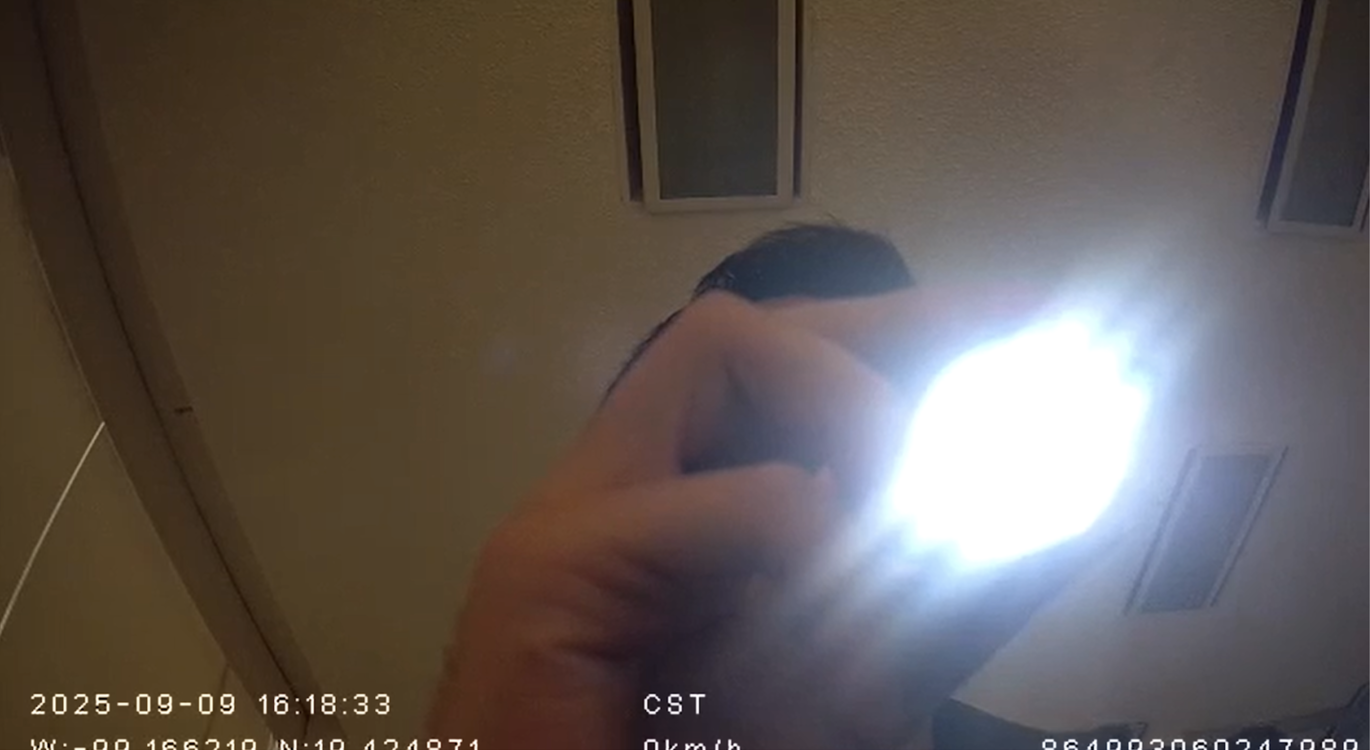
Vamos analisar um exemplo de duas câmeras no laboratório e comparar como elas respondem a uma lanterna.
**Câmera 1:** A fonte de luz ainda está intensa, mas os detalhes ao redor (mão, teto, contorno do rosto) permanecem mais visíveis, indicando melhor resposta de HDR e menor tolerância a lux.
**Câmera 2:** A luz intensa causa superexposição forte, apagando grande parte dos detalhes ao redor (processamento de HDR ruim).
### Benchmarking da resposta a HDR e lux
| Câmera | Faixa dinâmica (aprox. dB) | Limite de lux (limite de detecção aprox.) | Observações |
| -------- | -------------------------------- | ----------------------------------------------------------- | ---------------------------------------------------------------------------------------------------------- |
| Câmera 1 | \~65–70 dB (faixa média a alta) | \~20–30 lux mínimo (maior tolerância à baixa luminosidade) | Mantém a visibilidade da mão, do teto e do contorno facial apesar do ofuscamento; maior capacidade de HDR. |
| Câmera 2 | \~55–60 dB (faixa baixa a média) | \~50–100 lux mínimo (tem dificuldade em baixa luminosidade) | Superexposição severa pela lanterna; detalhes ao redor perdidos; ajuste de HDR limitado. |
A Câmera 2 claramente tem dificuldade para executar os ajustes de contraste necessários durante o processamento de imagem. No entanto, testes de campo adicionais poderiam determinar se a nitidez da imagem melhora em diferentes condições.
O veículo estava em trânsito às 8:46 da manhã em um dia nublado.
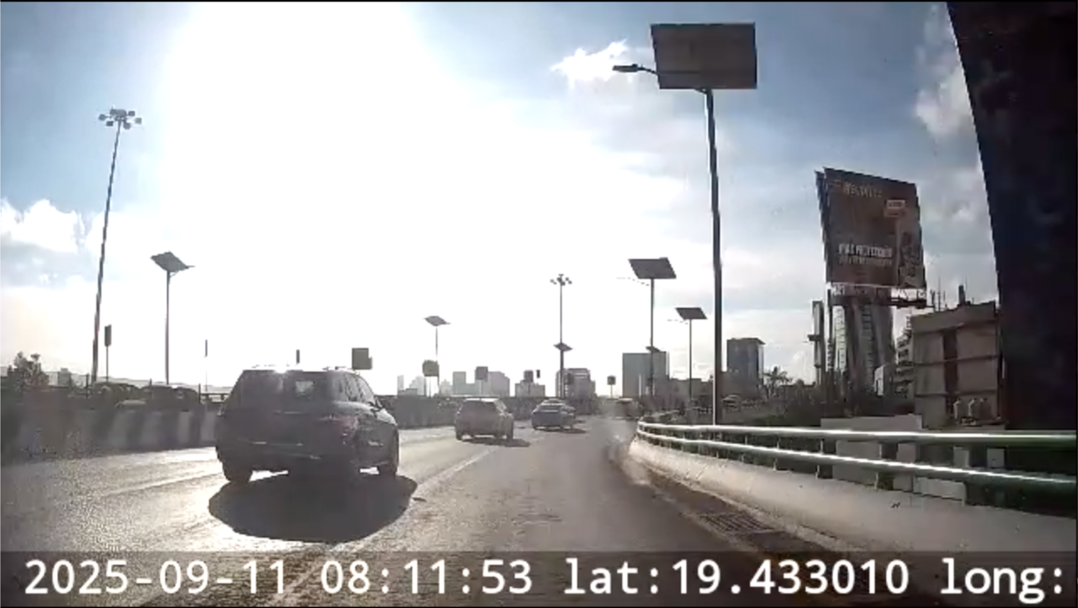
O veículo estava em trânsito às 8:11 da manhã em um dia claro.
\
Ambos os eventos, disparados no mesmo local em dias diferentes, foram classificados como curvas bruscas. No entanto, a nitidez da imagem da câmera dificulta a interpretação do ambiente ao redor. Em um dia nublado, a cena é dominada pela escuridão: os objetos próximos aparecem quase como sombras, com um fundo claro intenso, mas poucos detalhes visíveis no restante. No dia claro, ocorre o problema oposto: o ofuscamento excessivo estoura a imagem, obscurecendo informações importantes. Em ambos os casos, as placas e outros detalhes críticos não ficam visíveis, o que limitaria severamente a utilidade das imagens em caso de incidente ou disputa.
### Quando os detalhes importam: comparando câmeras veiculares nas mudanças de luz mais severas
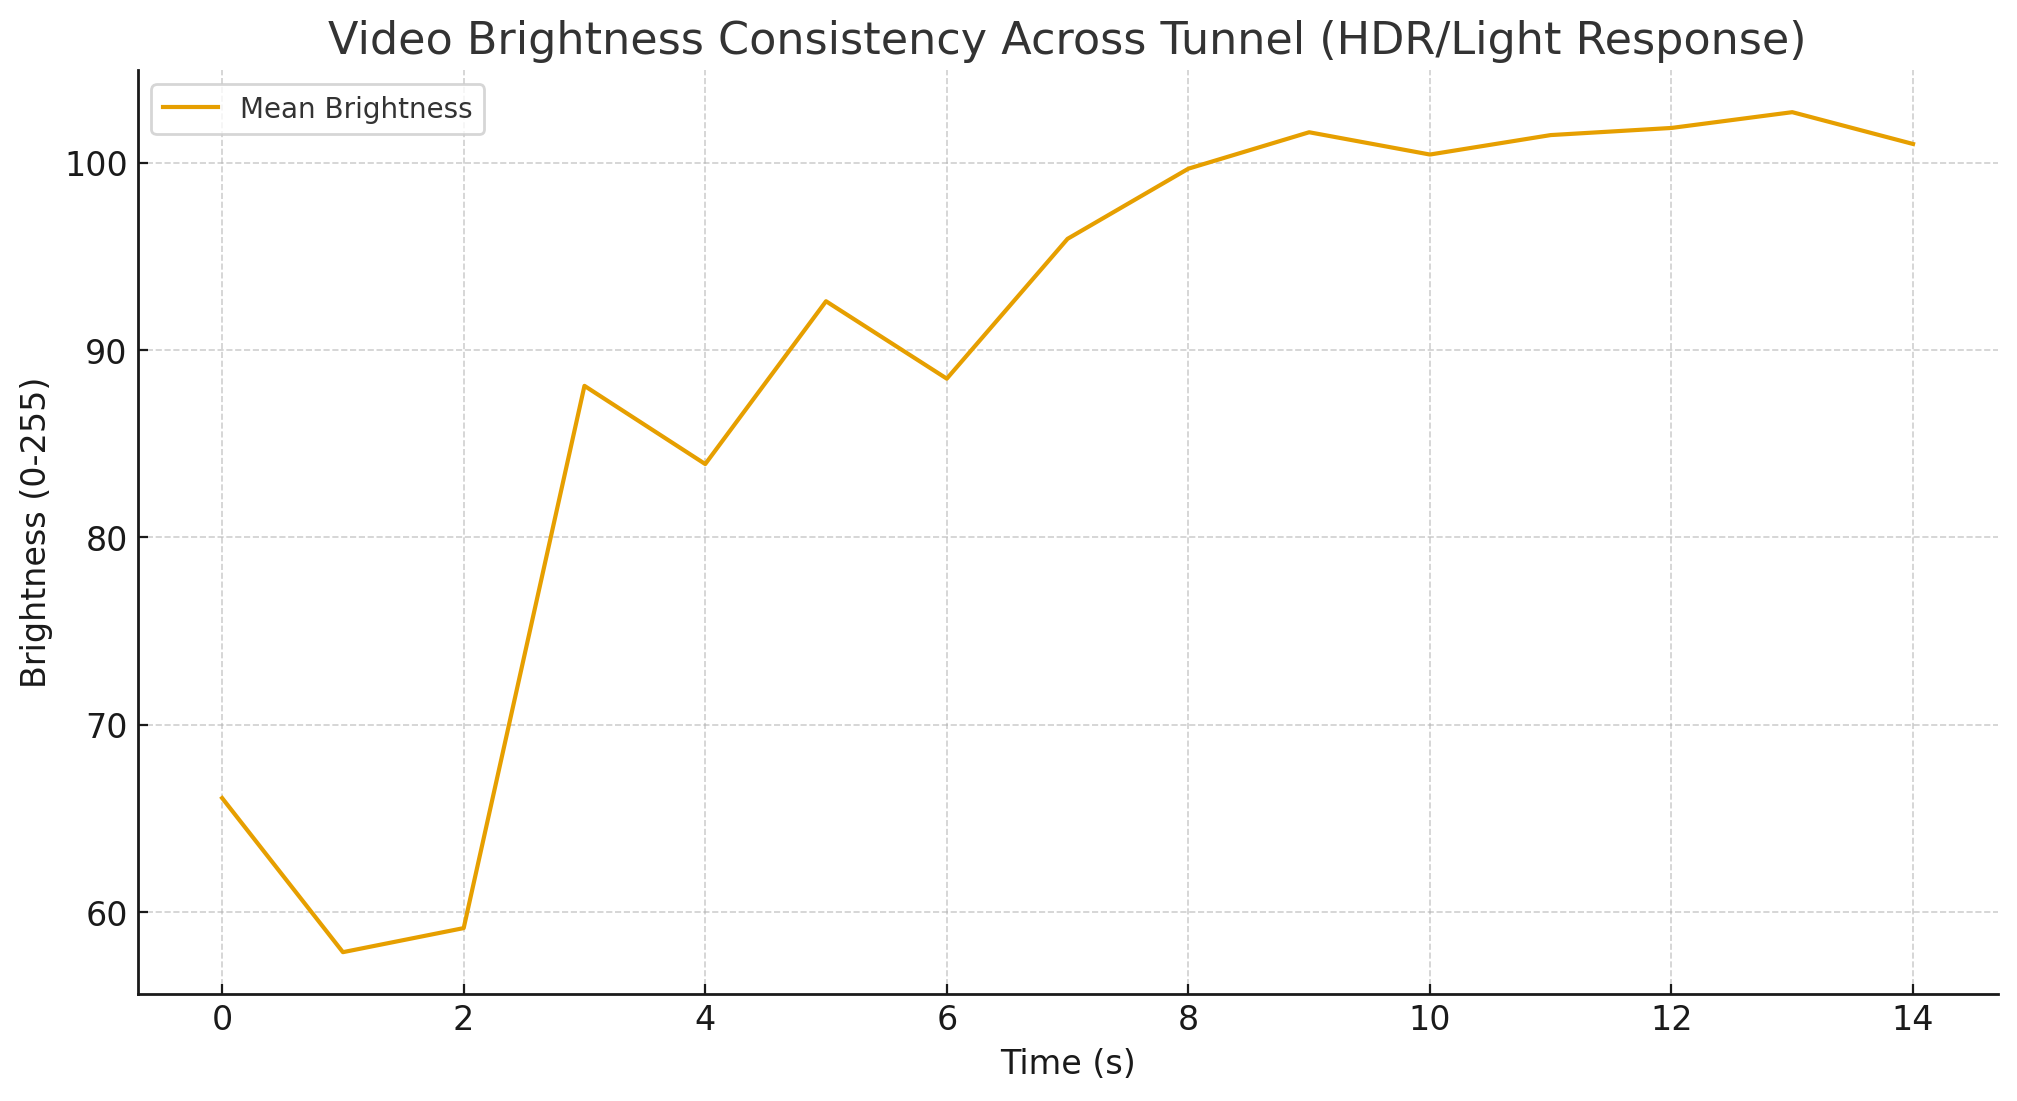
Quando veículos de frota atravessam túneis, as câmeras enfrentam um dos testes mais difíceis de confiabilidade do vídeo. A mudança repentina da luz do dia intensa para quase escuridão e, depois, de volta à luz solar intensa, leva o HDR (faixa dinâmica alta) e a resposta à luz ao limite. Se uma câmera falhar aqui, detalhes críticos como sinais de trânsito, placas ou veículos ao redor podem ser perdidos, tornando as imagens pouco confiáveis para treinamento, segurança ou sinistros de seguro. A Câmera 2 mostra essa resposta à mudança de luz ao atravessar um túnel.
### O que isso significa
Em uma travessia de túnel de 14 segundos, acompanhamos a luminosidade quadro a quadro:
* Luminosidade mínima (dentro do túnel): \~58
* Luminosidade máxima (ofuscamento na saída): \~103
* Luminosidade média: \~89
* Desvio padrão: \~15,3
Essa variação mostra que, embora a câmera se adapte, as transições não são perfeitamente suaves. Parte dos detalhes é sacrificada em ambas as extremidades da faixa de brilho.
Nossa análise de vídeo do túnel mostra por que os comparativos estruturados são essenciais. Durante a travessia de 14 segundos, a luminosidade caiu bruscamente na entrada, estabilizou-se brevemente dentro do túnel e depois disparou na saída, revelando como a câmera se adapta a transições extremas de luz. Embora tenha administrado a mudança, as flutuações deixaram alguns quadros estourados ou subexpostos, limitando sua confiabilidade como evidência. É exatamente isso que os comparativos revelam: não apenas se uma câmera veicular consegue gravar, mas se ela consegue entregar consistentemente detalhes utilizáveis quando a iluminação muda repentinamente. Para gestores de frota, esses comparativos oferecem uma base clara, orientada por dados, para comparar câmeras e selecionar a que resistirá nos cenários reais mais desafiadores.
## Conclusão: o que torna o vídeo da câmera veicular confiável para frotas
A confiabilidade do vídeo da câmera veicular não é definida por especificações de marketing como 1080p ou 4K, mas por quão bem a câmera se sai diante das realidades imprevisíveis das operações de frota. De mudanças bruscas de luz em túneis a manhãs com muito ofuscamento, até ambientes com pouca iluminação, o verdadeiro teste de um dispositivo está em saber se ele consegue capturar de forma consistente detalhes utilizáveis quando isso mais importa.
Nossos resultados dos comparativos destacam três percepções centrais:
1. As prioridades de recursos devem estar alinhadas às necessidades da frota. O monitoramento do comportamento do motorista, a detecção de incidentes e os alertas em tempo real estão entre as funções mais críticas, mas sua eficácia depende do hardware da câmera subjacente.
2. As configurações de sensibilidade moldam a confiança nos alertas. Sensibilidade alta amplia o alcance da detecção, mas aumenta o risco de falsos positivos, enquanto sensibilidade baixa reduz o ruído, mas pode deixar passar eventos críticos. Somente os comparativos revelam o equilíbrio que entrega percepções acionáveis sem sobrecarregar motoristas ou gestores.
3. HDR e adaptação à luz determinam a clareza. Câmeras que falham em lidar com extremos de brilho ou condições de pouca luz correm o risco de perder evidências cruciais. Testar a resposta do HDR, os limites de lux e a consistência entre cenários expõe essas fraquezas antes que elas comprometam a segurança ou sinistros de seguro.
Para gestores de frota, a lição é clara: uma câmera veicular confiável não é a que tem a ficha técnica mais chamativa, mas a que se comprovou, por meio de comparativos estruturados, capaz de entregar clareza, consistência e confiança em condições reais. Estabelecer comparativos padronizados dá aos operadores a confiança de que seu investimento resistirá à pressão, garantindo motoristas mais seguros, melhor suporte em sinistros e operações de frota mais resilientes.
---
# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.
## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation by asking a question.
Perform an HTTP GET request on the following URL with the `ask` and `goal` query parameters:
```
GET https://navixy.com/docs/expert-center/pt-br/vehicle-telematics-technology/video-telematics/video-telematics-101/what-makes-dash-cam-video-reliable-for-fleets-a-benchmarking-guide.md?ask=&goal=
```
`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is what the user is ultimately trying to achieve, the reason they need the answer. Sharing it helps GitBook give you a better, more relevant answer. A goal is most helpful when it describes the outcome the user wants rather than restating the question. For example, with `ask=how do I create an API token`, a goal like `automate deployments from our CI pipeline` lets GitBook tailor the answer to that use case.
The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.
Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.