> For the complete documentation index, see [llms.txt](https://navixy.com/docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://navixy.com/docs/expert-center/ru/faq-and-troubleshooting/gps-devices/parking-detection-logic.md).
# Логика определения стоянок
Определение стоянок сочетает скорость, время неактивности и состояние зажигания, чтобы отмечать окончания поездок. Настройте пороги для каждого устройства для точного определения остановки.
## Введение
Определение стоянок — это базовая настройка, которая определяет поездки, стоянки, простой и другие события, связанные с движением, для объекта в Navixy. Логика объединяет скорость, минимальное время бездействия и, при наличии, дополнительные данные, такие как статус зажигания или датчика движения.
Прежде чем просматривать отчеты или оповещения, убедитесь, что устройство передает согласованные данные и что конфигурация соответствует реальной эксплуатации автопарка.
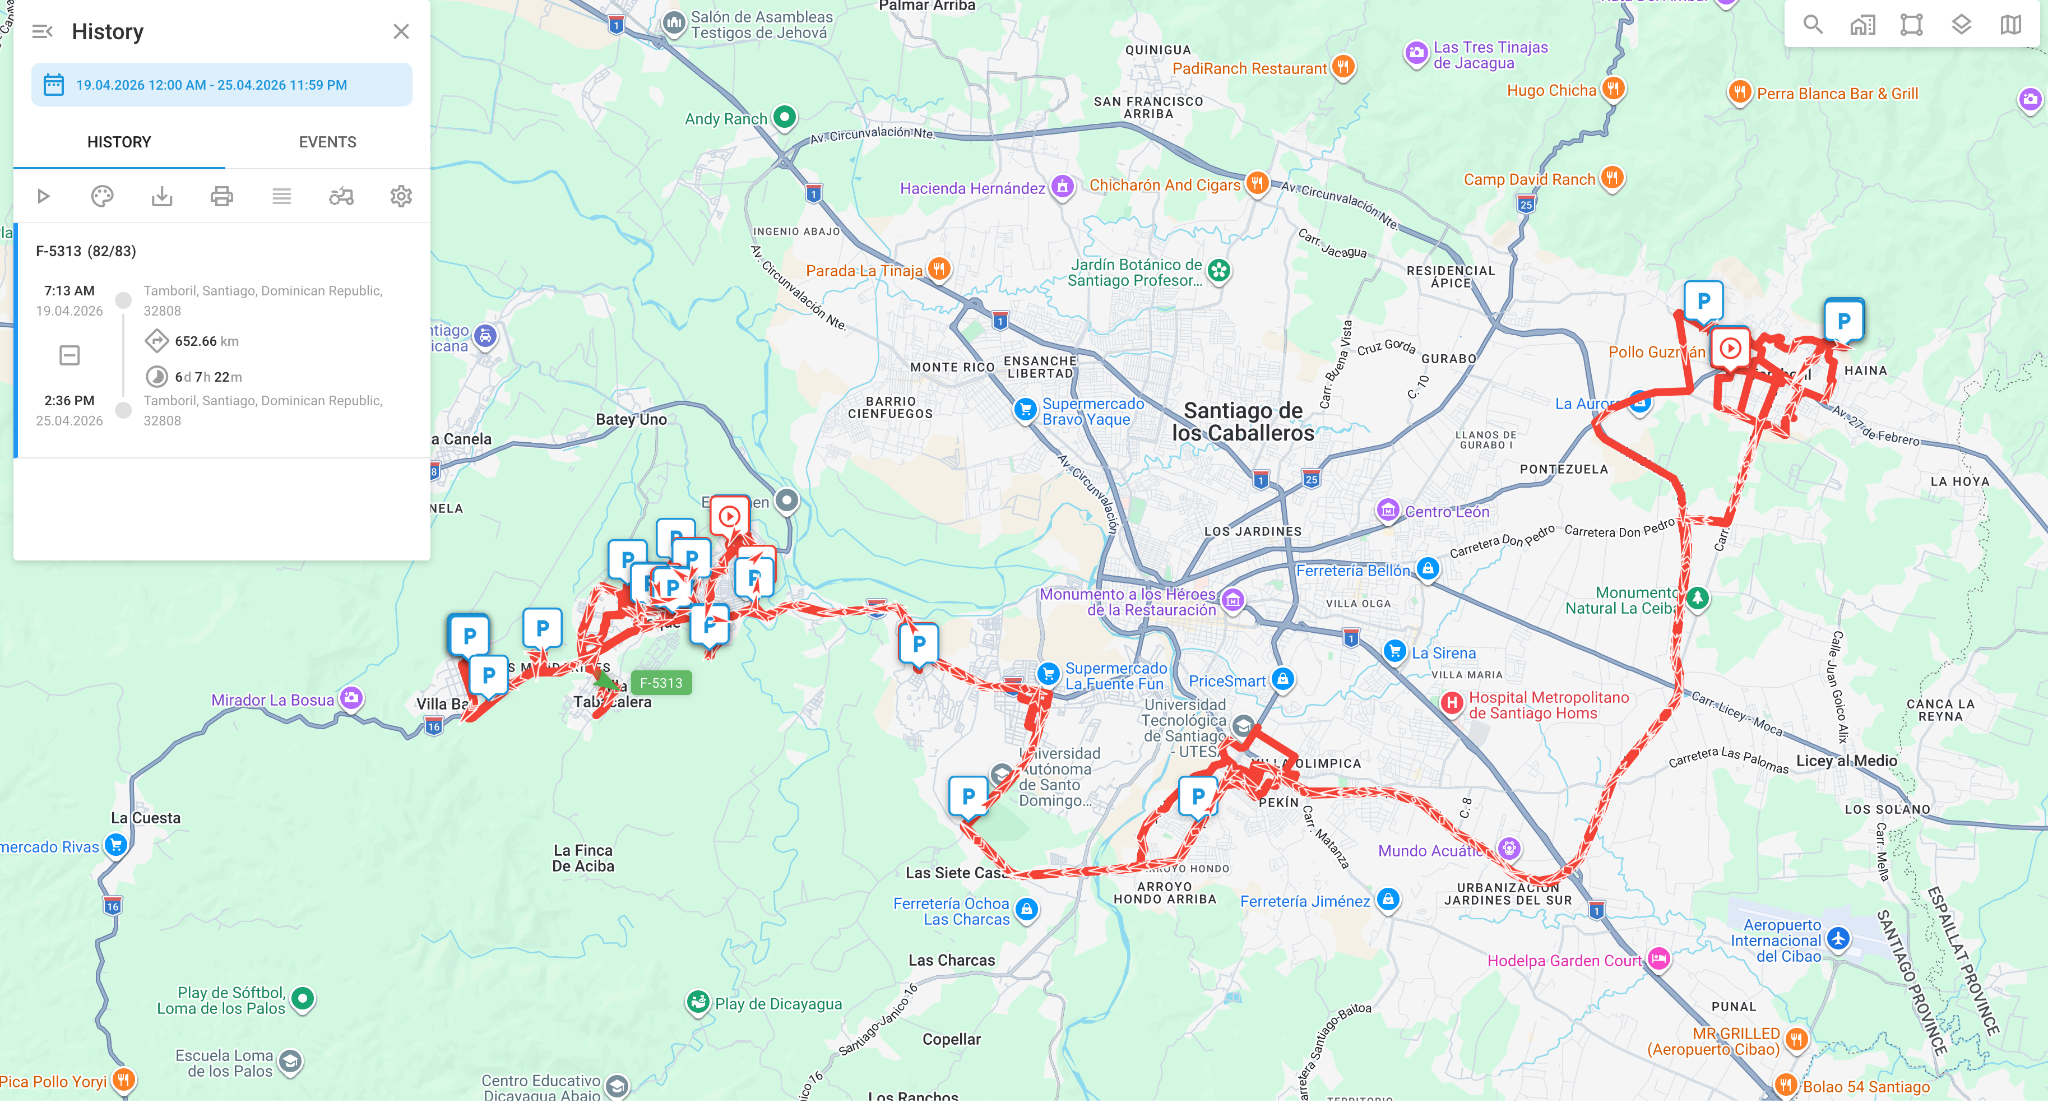 Настройте это через **определение стоянок**. Это напрямую влияет на:
* Отчет по поездкам
* Отчет по стоянкам
* Длительная работа на холостом ходу
* Стоянки внутри геозон или вне их
* Правила, которые зависят от движения или статуса стоянки
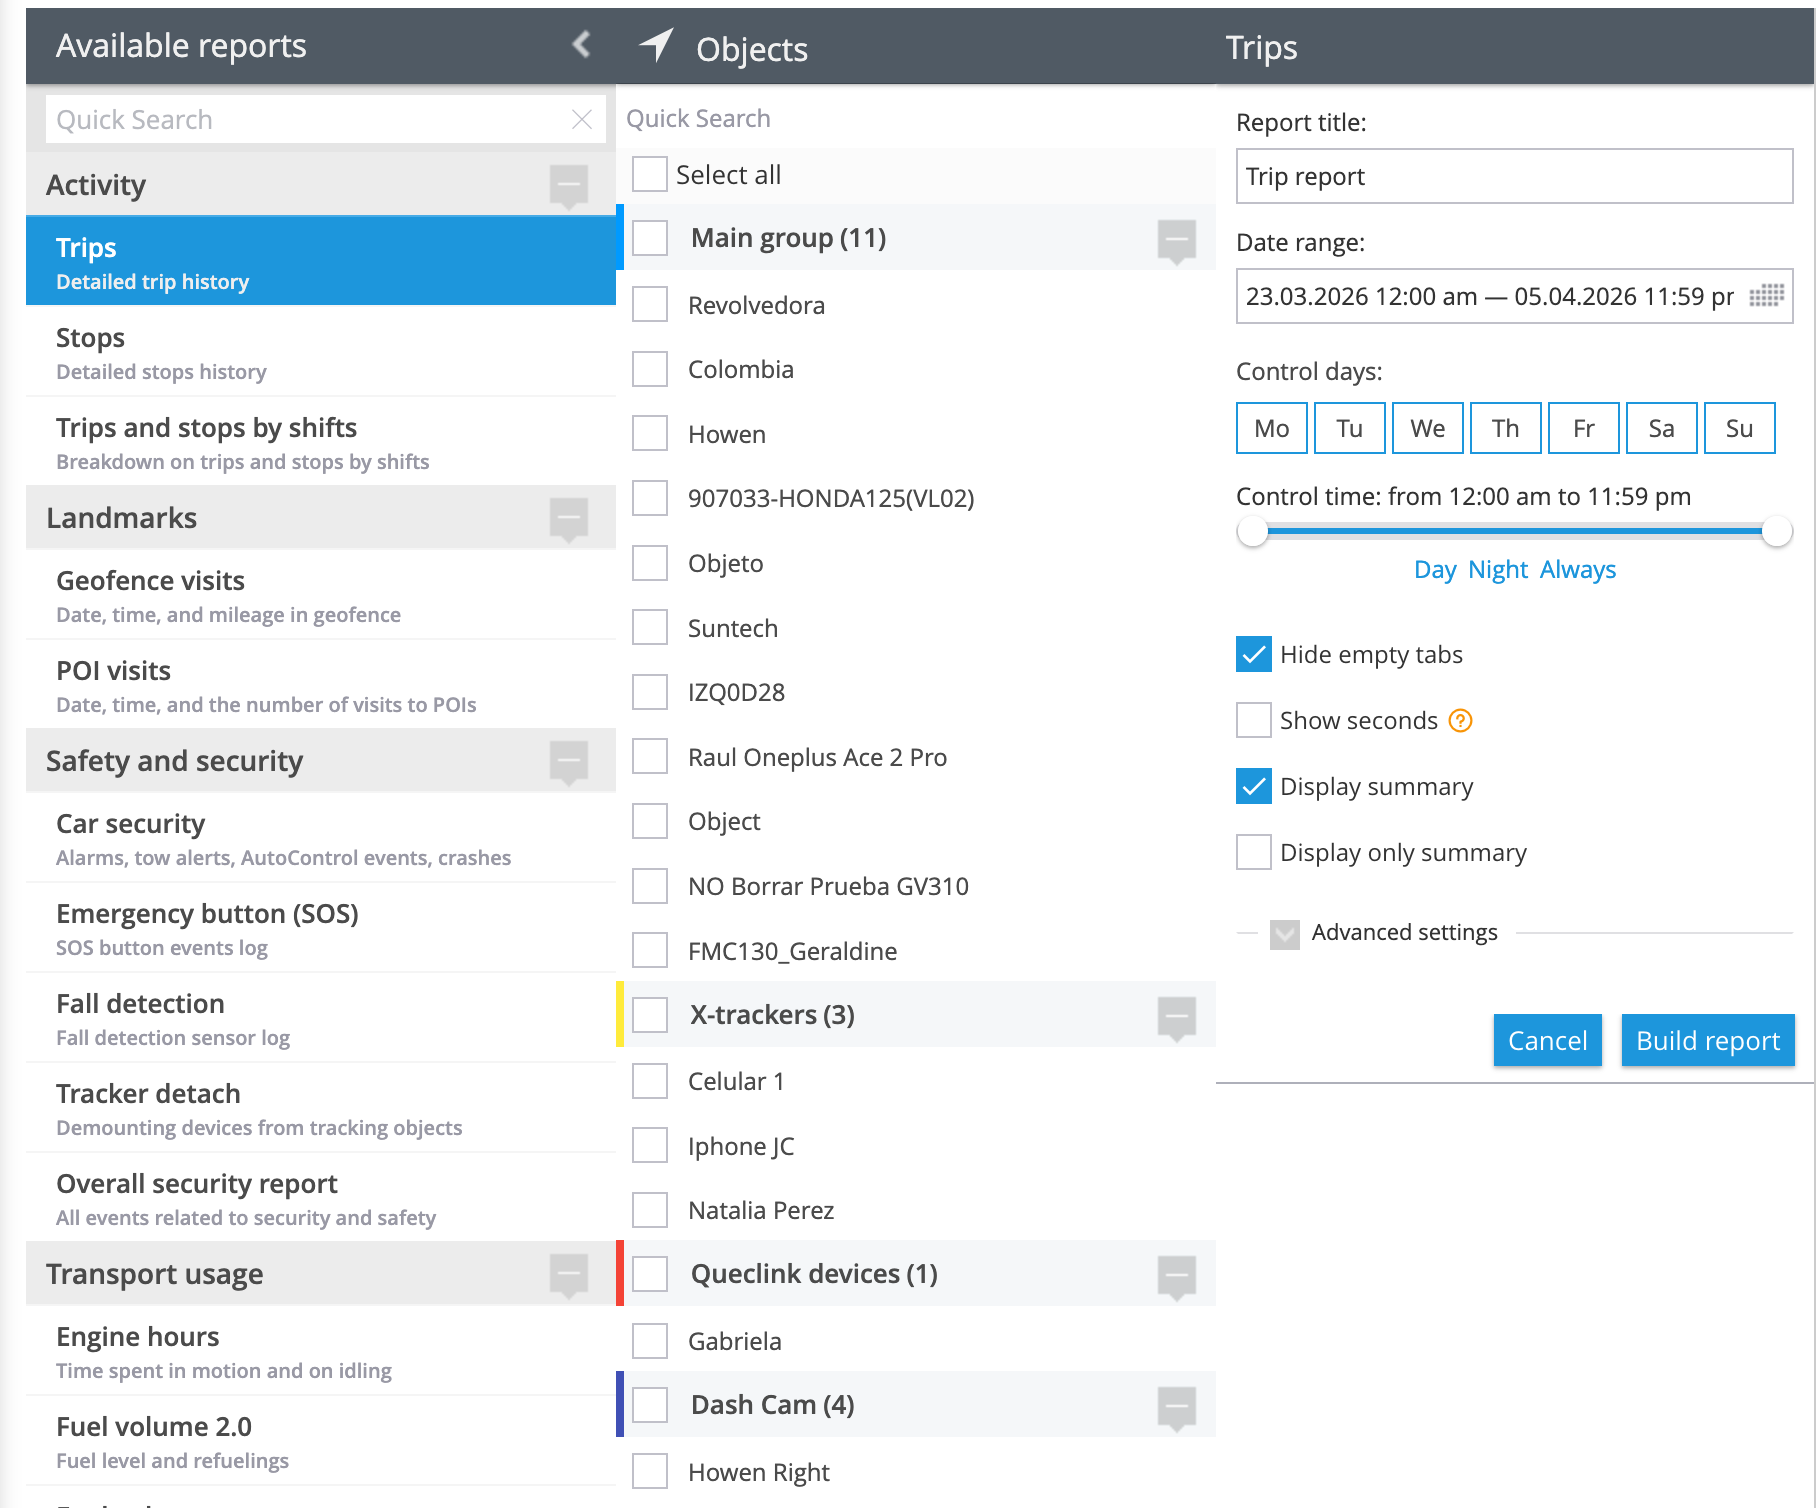 Платформа интерпретирует только те данные, которые получает. Низкая частота передачи данных, шум GPS, некорректный статус зажигания или ненадежные данные о движении повлияют на результат.
## Основная настройка
В **определение стоянок**, вы определяете, когда платформа должна считать устройство стоящим.
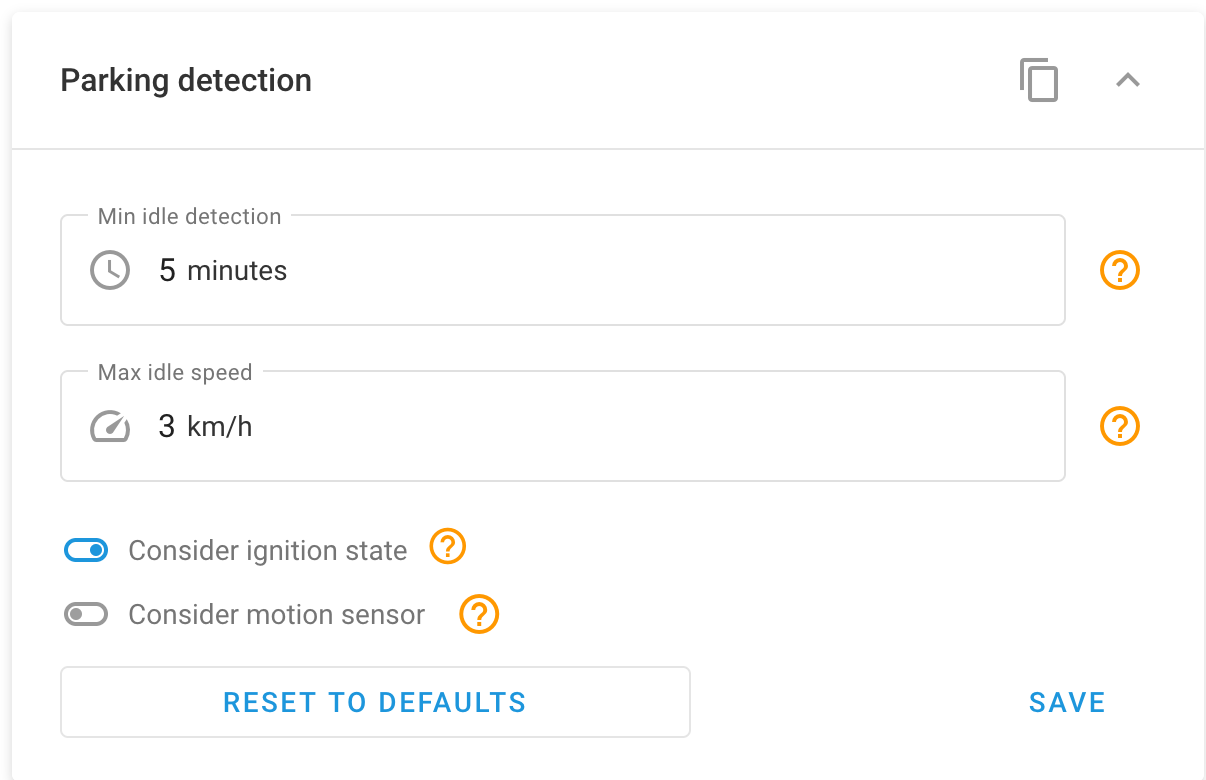 * **Минимальное определение бездействия**: Минимальное время, в течение которого устройство должно оставаться в простое, прежде чем платформа пометит его как стоящее. Если установлено 5 минут, условие должно выполняться все 5 минут, прежде чем статус изменится. Допустимый диапазон: от 1 до 1 440 минут.
* **Максимальная скорость простоя**: Порог скорости, который используется для того, чтобы считать устройство простоящим. Если установлено 3 км/ч, платформа считает скорости ниже 3 км/ч простоем. Если установлено 0, определение скорости простоя отключается.
* **Учитывать статус зажигания**: Включает состояние двигателя в **определение стоянок**. Чтобы это работало правильно, датчик зажигания должен быть физически подключен и настроен в разделе **Датчики и кнопки**. Если включить это без валидного датчика, результаты могут быть неверными.
* **Учитывать датчик движения**: Дополнительно учитывает движение, о котором сообщает устройство, помимо скорости и времени. Это помогает, когда шум GPS вызывает ложное движение, но только если данные датчиков надежны.
## Как работает логика без зажигания или датчика движения
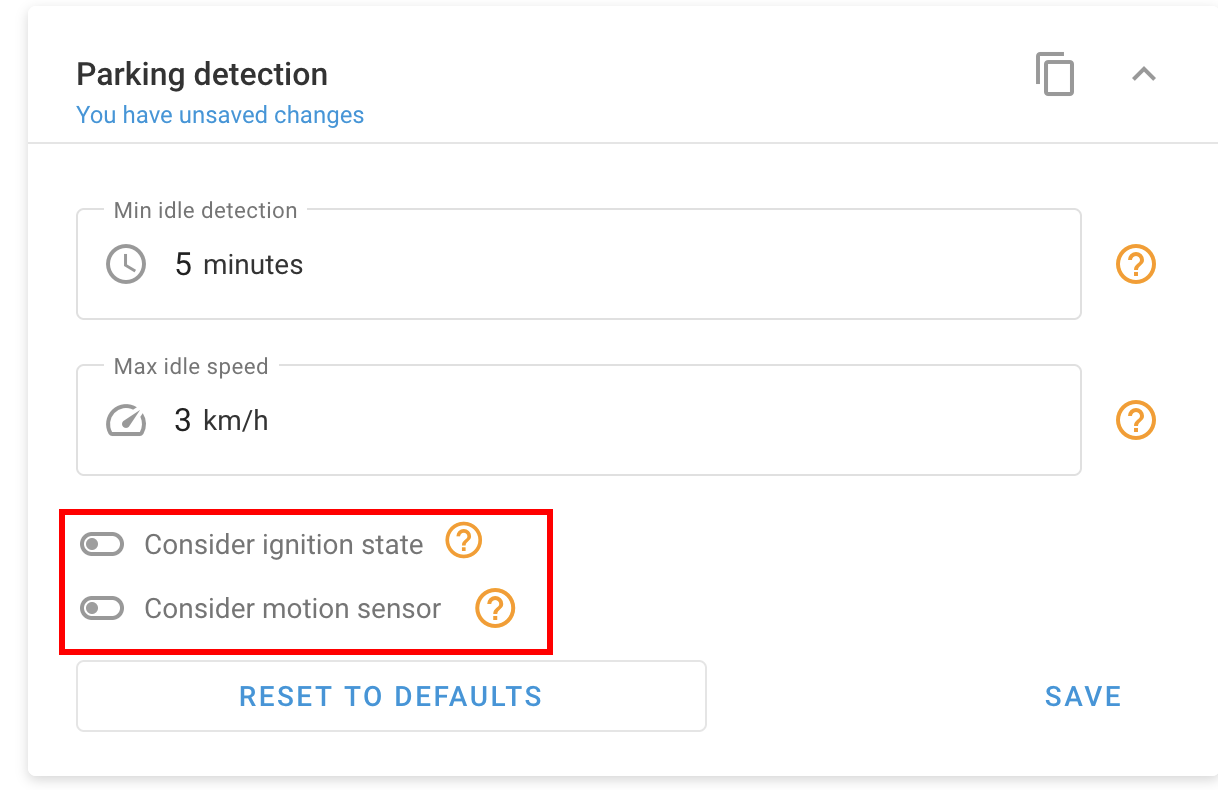 Если эти параметры отключены, платформа использует только скорость и время:
1. Скорость опускается ниже порога **Максимальная скорость простоя**.
2. Платформа начинает отсчитывать время.
3. Если **Минимальное определение бездействия** условие выполнено, устройство помечается как стоящее.
4. Если пакет приходит со скоростью выше порога, счетчик сбрасывается.
Пример:
Если время бездействия установлено на 5 минут, а скорость — на 3 км/ч, платформа должна получать данные ниже 3 км/ч в течение 5 непрерывных минут, прежде чем пометит устройство как стоящее. Один пакет выше порога сбрасывает счетчик.
## Как меняется логика при учете зажигания
Одна только скорость не всегда позволяет отличить рабочую остановку, пробку, ожидание с включенным двигателем или завершение поездки. Зажигание добавляет контекст и помогает разделить эти сценарии.
Когда этот параметр включен, платформа оценивает скорость, время и состояние двигателя. Если статус зажигания инвертирован, отсутствует или поступает с перебоями, определение может быть неверным.
Пример:
Устройство уже несколько минут находится на 0 км/ч.
* **Зажигание выключено** → платформа может с большей уверенностью подтвердить стоянку
* **Зажигание включено** → оно может находиться в ожидании с работающим двигателем, что может служить основанием для правил, таких как длительная работа на холостом ходу
* **Зажигание настроено неправильно** → платформа может неверно интерпретировать оба случая
## Как меняется логика при учете датчика движения
Когда этот параметр включен, платформа использует статус движения, сообщаемый устройством, в дополнение к данным о скорости и времени.
Это помогает, когда устройство остановлено, но шум GPS вызывает небольшие смещения координат или ложную низкую скорость. В этом случае датчик может подтвердить, что устройство на самом деле не движется.
Если датчик сообщает некорректные данные, эффект может быть обратным: поездки будут разделяться, стоянки — запаздывать, или появится ложное движение, когда устройство неподвижно. Проверьте датчик перед включением.
## Рекомендуемые значения
Используйте эти значения как отправную точку для городской эксплуатации:
* **Минимальное определение бездействия**: от 3 до 5 минут
* **Максимальная скорость простоя**: от 3 до 6 км/ч
Это не универсальные значения. Они зависят от специфики эксплуатации и от того, что вы считаете стоянкой.
* Для операций, где важны короткие остановки, можно использовать меньшее время.
* Для операций с частыми пробками или медленными маршрутами используйте большее время, чтобы уменьшить шум в отчетах.
* Проверьте порог скорости на реальных данных. Если GPS показывает от 1 до 4 км/ч, когда устройство стоит, слишком низкий порог может помешать корректному определению.
## Лучшие практики
* **Сначала настройте определение стоянок**: Прежде чем просматривать оповещения, такие как длительная работа на холостом ходу или стоянки в геозонах, убедитесь, что базовое определение работает корректно.
* **Проверьте зажигание перед включением**: Датчик должен существовать в разделе **Датчики и кнопки** и передавать корректные значения. Иначе это может повлиять на поездки, стоянки и оповещения.
* **Не включайте датчик движения, не проверив данные**: Сначала убедитесь, что устройство корректно передает этот статус. Иначе это может повлиять на запись поездок и определение стоянок.
* **Проверьте частоту передачи данных**: Если устройство передает данные каждые 60 секунд, время бездействия в 1 минуту не подходит. Минимальное время должно быть больше интервала передачи данных.
* **Проверьте по реальным отчетам**: После изменения конфигурации проверьте отчеты за рабочий день:
* Отчет по поездкам
* Отчет по стоянкам
* Отчет по стоянкам, если применимо
* **Задокументируйте изменения**: Зафиксируйте предыдущее значение, новое значение, дату, причину и затронутые устройства. Иначе будет сложно объяснить последующие изменения в отчетах.
Если вы видите разделенные поездки, ложные стоянки или события, которые не соответствуют эксплуатации, скорректируйте значения и проверьте снова.
## Распространенные случаи
* **Устройство остановилось, но кажется, что оно движется**: Порог **Максимальная скорость простоя** может быть слишком низким, или может быть шум GPS. Если устройство сообщает от 1 до 4 км/ч, когда оно неподвижно, увеличьте порог.
* **Слишком много коротких поездок**: Порог **Минимальное определение бездействия** слишком мало. Платформа закрывает поездки из-за светофоров или коротких пауз. Увеличьте время и проверьте снова.
* **Устройство кажется стоящим, хотя оно медленно движется**: Порог **Максимальная скорость простоя** слишком высок. Если устройство работает на низкой скорости и порог выше нее, платформа интерпретирует это как простой.
* **Длительная работа на холостом ходу не срабатывает**: Оповещение зависит от того, что статус стоянки сначала подтвержден, а статус зажигания поступает корректно. Если **определение стоянок** это не работает корректно, оповещение не сработает, даже если зажигание включено. Проверьте **определение стоянок** сначала, затем оповещение.
* **Разница между простоем на платформе и аппаратным простоем**: Простой на платформе зависит от логики Navixy, определения стоянок и полученного статуса зажигания. Аппаратный простой приходит из события, сгенерированного непосредственно устройством.
* **Поездка не записывается корректно при использовании датчика движения**: Если датчик сообщает некорректные данные, поездка может не быть ограничена так, как ожидается. Сначала проверьте данные датчика.
* **Определение меняется после включения зажигания**: Прежде чем считать это проблемой платформы, проверьте статус зажигания, поступающий от устройства.
## Рекомендация по предотвращению разрывов маршрута
Сначала проверьте эти пункты:
* Минимальное определение бездействия
* Максимальная скорость простоя
* Частота передачи данных устройством
* Сообщаемая скорость в этот период
* Качество сигнала GPS
* Использование GPS или LBS
* Статус зажигания, если применимо, и его настройка в разделе **Датчики и кнопки**
* Датчик движения, если применимо, и корректно ли он передает данные
* Правила платформы и оборудования, активные одновременно
Платформа применяет настроенную логику к данным, которые она получает. Если пакеты приходят с низкой частотой, шумом или несогласованными значениями, результат будет отражать эти условия.
## Заключительное замечание
**определение стоянок** не исправляет данные устройства. Она лишь интерпретирует входящие данные на основе настроенных значений. Если включены зажигание или датчик движения, эти данные также становятся частью логики.
Прежде чем настраивать правила или отчеты, убедитесь, что устройство передает достаточно согласованных данных, соответствующих реальной эксплуатации.
---
# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.
## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation by asking a question.
Perform an HTTP GET request on the following URL with the `ask` and `goal` query parameters:
```
GET https://navixy.com/docs/expert-center/ru/faq-and-troubleshooting/gps-devices/parking-detection-logic.md?ask=&goal=
```
`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is what the user is ultimately trying to achieve, the reason they need the answer. Sharing it helps GitBook give you a better, more relevant answer. A goal is most helpful when it describes the outcome the user wants rather than restating the question. For example, with `ask=how do I create an API token`, a goal like `automate deployments from our CI pipeline` lets GitBook tailor the answer to that use case.
The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.
Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.