> For the complete documentation index, see [llms.txt](https://navixy.com/docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://navixy.com/docs/expert-center/ru/vehicle-telematics-technology/video-telematics/video-telematics-101/what-makes-dash-cam-video-reliable-for-fleets-a-benchmarking-guide.md).
# Что делает видеорегистратор надежным для автопарков? Руководство по бенчмаркингу
Оценивайте надежность видеорегистратора, сравнивая чувствительность мониторинга водителя, работу HDR и поведение в условиях низкой освещенности в реальных условиях автопарка.
В мире Управления транспортом и Видео телематика не все камеры одинаковы. Такие технические характеристики, как «1080p» или «4K», могут выглядеть впечатляюще на бумаге, но на самом деле важно то, как эти функции работают в реальных условиях — на загруженных трассах, на слабо освещенных складах или при резких изменениях освещения. Для операторов автопарка четкость и надежность могут означать разницу между полезными доказательствами и размытыми кадрами, которые порождают больше вопросов, чем ответов.
Каждый менеджер автопарка хочет, чтобы его транспорт безопасно прибыл в пункт назначения. В случае инцидента критически важно сообщить о нем, задокументировать его и определить первопричины, чтобы страховые претензии могли быть обработаны точно и вовремя. Однако ложные оповещения могут создавать серьезные проблемы: они могут привести к неверной интерпретации событий, поставить под угрозу безопасность транспортного средства, подвергнуть водителя риску или даже навредить репутации логистической компании.
К сожалению, в отрасли пока нет эталона для оценки того, насколько точна камера в разных реальных сценариях. Без стандартизированных полевых испытаний доверие к оборудованию может быть подорвано — не из-за его реальных возможностей, а из-за непоследовательной или неподтвержденной работы. Важно начать с выявления потребностей и проблем, которые есть у менеджеров автопарка в отношении использования устройств Видео телематика.
## Превращение обратной связи в бенчмарки: ранжирование приоритетов камер автопарка
Сопоставляя обратную связь, собранную по разным каналам, и оценивая каждую проблему по шкале от 0 (необязательно) до 10 (критически важно), мы создали таблицу, в которой выделены функции, наиболее ценимые менеджерами автопарка, а также соответствующие им баллы важности.
| Мониторинг поведения водителя и обучение | 9.0 |
| --------------------------------------------- | --- |
| Обнаружение инцидентов и видеодоказательства | 8.5 |
| Оповещения / уведомления в реальном времени | 8.0 |
| Интеграция данных GPS / маршрута / транспорта | 7.5 |
| Низкая освещенность / качество изображения | 7.0 |
| Аналитика и отчеты / доступ к облаку | 6.5 |
| Надежность / долговечность оборудования | 6.0 |
| Конфиденциальность и соответствие требованиям | 5.5 |
| Стоимость / окупаемость инвестиций | 5.0 |
Как показывают результаты, мониторинг поведения водителя, обнаружение инцидентов и оповещения в реальном времени входят в тройку самых критически важных факторов для менеджеров автопарка. Эти функции определяются не только программным обеспечением. Они в значительной степени зависят от качества аппаратной части устройства, которое в конечном счете определяет, насколько надежными и пригодными к использованию будут данные. Именно здесь и нужен бенчмаркинг. Хорошо структурированный бенчмарк помогает лицам, принимающим решения, отделить маркетинговые заявления от реальности и понять, как камера работает в реальных условиях автопарка. От разрешения и чувствительности при низкой освещенности до эффективности сжатия и динамического диапазона, тестирование чувствительности на практических сценариях гарантирует, что выбранное устройство обеспечивает не только характеристики, но и результаты, которые могут немного отличаться от того, что подразумевают производители.
## От ложных срабатываний к пропущенным событиям: почему бенчмаркинг чувствительности важен
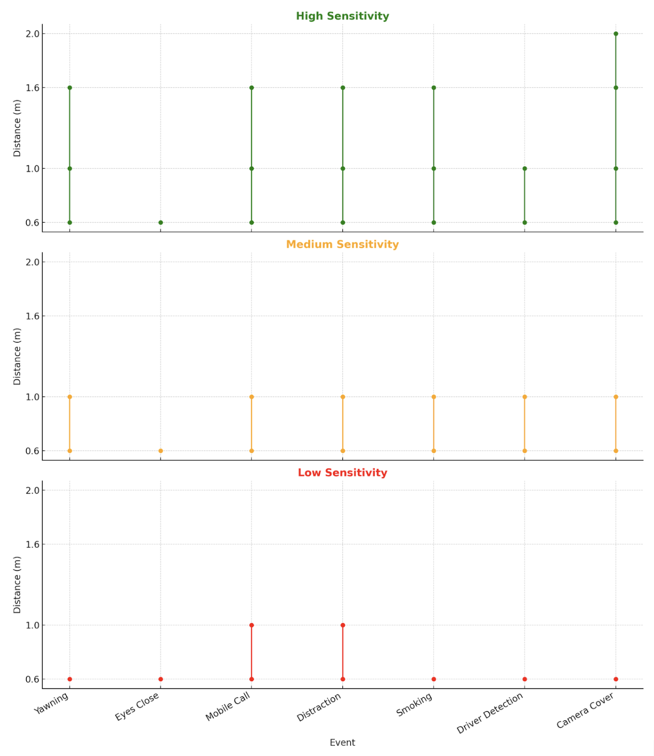
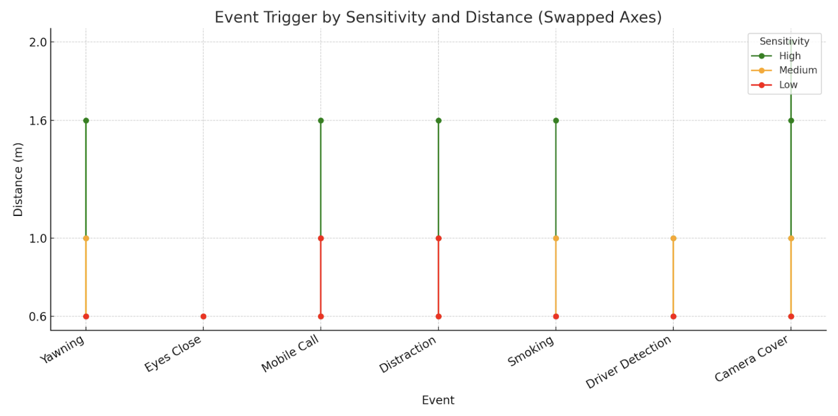
Бенчмаркинг требует оценки того, насколько точны и последовательны оповещения на разных расстояниях до камеры, при одновременном минимизации ложных срабатываний. Используя Camera 1, которая позволяет настраивать чувствительность, мы провели тесты в различных сценариях на расстояниях 0,6 м, 1 м, 1,6 м и 2 м. Результаты показывают, как конфигурация влияет как на надежность оповещений системы мониторинга водителя, так и на общую достоверность системы камеры.
Путем настройки чувствительности камеры были созданы таблицы, показывающие максимальное расстояние, на котором события стабильно обнаруживаются. Затем эти таблицы можно преобразовать в графики, что дает наглядное представление об эффективной зоне обнаружения камеры. Такой подход позволяет легче увидеть, где камера работает надежно, а где обнаружение начинает ухудшаться.
**Высокая чувствительность**
| Зевота | ✅ | ✅ | ✅ |
|
Результаты ясно показывают, что чувствительность камеры напрямую влияет на эффективность обнаружения. При высокой чувствительности камеры фиксируют более широкий диапазон событий и расстояний (от 0,6 м до 2,0 м), но это также может привести к большему числу ложных срабатываний. Напротив, настройки средней и низкой чувствительности сужают диапазон обнаружения (до всего лишь 0,6–1,0 м), уменьшая шум, но увеличивая риск пропустить события.
Для менеджеров автопарка этот компромисс критически важен. Ложные оповещения могут перегружать водителей и операционные команды, приводя к ненужным вмешательствам. С другой стороны, пропущенные оповещения ставят под угрозу безопасность, создают риск с точки зрения ответственности водителя и могут даже повлиять на страховые претензии, если инциденты не будут задокументированы. Но мы можем быть уверены, что эта камера будет успешно реагировать, даже если чувствительность низкая и камера находится не дальше чем в полуметре.
## Бенчмаркинг HDR: измерение работы камеры в экстремальных условиях освещенности
Технология High Dynamic Range (HDR) необходима камерам, чтобы адаптироваться и к экстремальной яркости, и к условиям низкой освещенности, гарантируя, что важные инциденты будут зафиксированы четко. Независимо от того, сталкивается ли водитель с прямым солнечным светом, дорогами в тени или ночной обстановкой, HDR помогает сохранить ключевые визуальные детали, такие как номерные знаки, дорожные знаки и действия водителя.
С точки зрения бенчмаркинга HDR можно оценивать по измеримым факторам, таким как:
* Динамический диапазон (дБ или ступени экспозиции): соотношение между самыми яркими и самыми темными областями, которые камера может зафиксировать без потери деталей.
* Производительность при низкой освещенности (порог в люксах): минимальный уровень света, при котором лицо или номерной знак остаются различимыми.
* Стабильность видео в разных условиях: сравнение качества кадров в сценариях с высоким контрастом (например, туннели, блики на закате, фары ночью).
Включив эти бенчмарки, менеджеры автопарка могут отличить камеры, которые действительно обеспечивают надежные доказательства, от тех, которые могут дать сбой в критических сценариях. В конечном итоге это означает большее доверие к отчетам об инцидентах, более весомые страховые претензии и более безопасную работу автопарка.
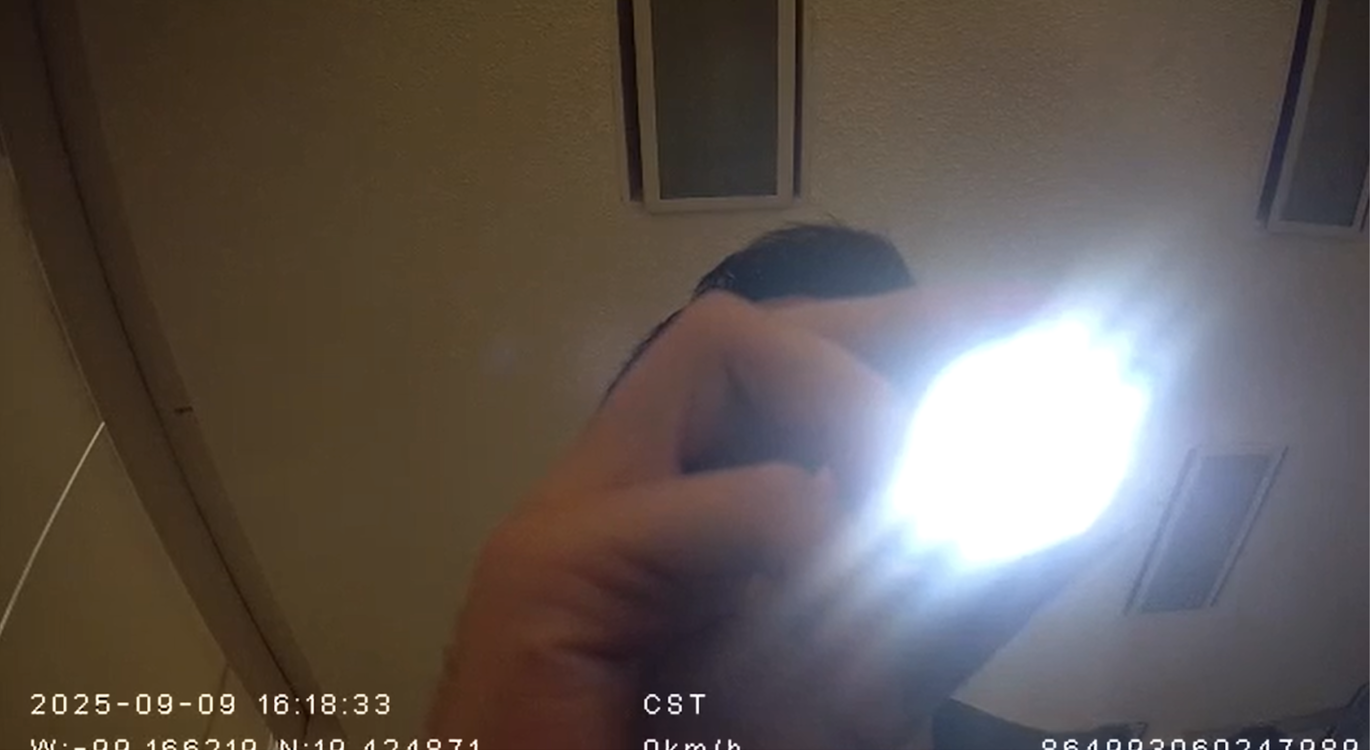
Давайте посмотрим на пример с двумя камерами в лаборатории и сравним, как они реагируют на фонарик.
**Камера 1:** Источник света по-прежнему интенсивен, но окружающие детали (рука, потолок, контур лица) остаются более различимыми, что указывает на лучшую реакцию HDR и более низкий порог по освещенности.
**Камера 2:** Яркий свет вызывает сильную передержку, выбеливая большую часть окружающих деталей (плохая обработка HDR).
### Бенчмаркинг HDR и реакции на освещенность
| Камера | Динамический диапазон (прибл. дБ) | Порог освещенности (прибл. предел обнаружения) | Наблюдения |
| -------- | ------------------------------------- | ---------------------------------------------------------------- | -------------------------------------------------------------------------------------------------- |
| Камера 1 | \~65–70 дБ (средний–высокий диапазон) | \~20–30 люкс минимум (лучшая устойчивость к низкой освещенности) | Сохраняет видимость руки, потолка и контура лица несмотря на блики; более высокая способность HDR. |
| Камера 2 | \~55–60 дБ (низкий–средний диапазон) | \~50–100 люкс минимум (плохо работает при низкой освещенности) | Сильная передержка из-за фонарика; окружающие детали теряются; ограниченная настройка HDR. |
Камера 2 явно испытывает трудности с выполнением необходимых корректировок контраста во время обработки изображения. Однако дополнительное полевое тестирование могло бы определить, улучшится ли четкость изображения в других условиях.
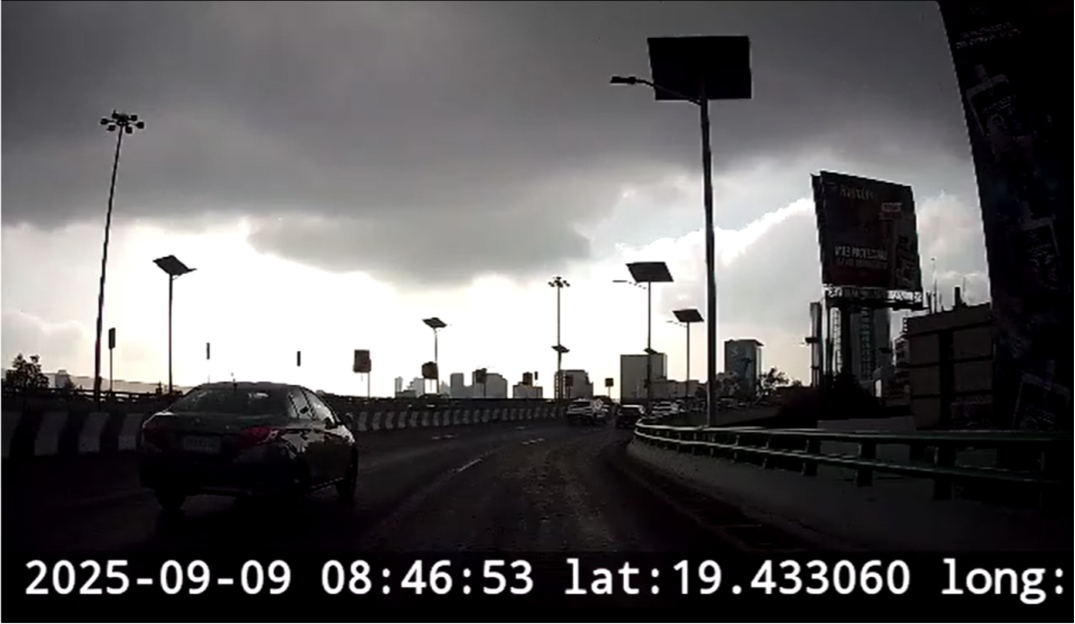
Транспорт находился в пути в 8:46 утра в пасмурный день.
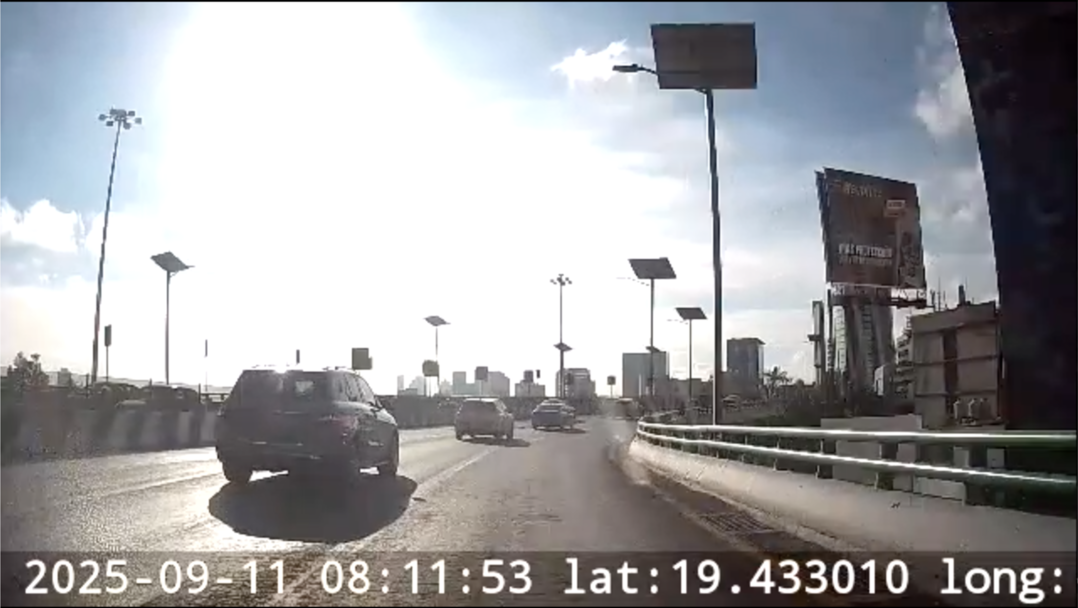
Транспорт находился в пути в 8:11 утра в солнечный день.
\
Оба события, сработавшие в одном и том же месте в разные дни, были отмечены как резкие повороты. Однако четкость изображения камеры затрудняет интерпретацию окружающей обстановки. В пасмурный день сцена погружена в темноту: близлежащие объекты выглядят почти как тени, на фоне — сильная яркость, но в остальных местах мало видимых деталей. В солнечный день возникает противоположная проблема: чрезмерные блики вымывают изображение, скрывая ключевую информацию. В обоих случаях номерные знаки и другие критически важные детали не видны, что серьезно ограничило бы полезность записи в случае инцидента или спора.
### Когда важны детали: бенчмаркинг видеорегистраторов при самых жестких перепадах освещения
Когда транспорт автопарка проходит через туннели, камеры сталкиваются с одним из самых сложных испытаний на надежность видео. Резкий переход от яркого дневного света к почти полной темноте и обратно к интенсивному солнечному свету доводит HDR (High Dynamic Range) и реакцию на свет до предела. Если камера не справляется здесь, можно потерять критически важные детали, такие как дорожные знаки, номерные знаки или окружающие автомобили, что делает запись ненадежной для обучения, безопасности или страховых претензий. Камера 2 демонстрирует такую реакцию на изменение света при проезде через туннель.
### Что это значит
За 14 секунд прохождения туннеля мы отслеживали яркость по кадрам:
* Минимальная яркость (в туннеле): \~58
* Максимальная яркость (на выезде из туннеля, блик): \~103
* Средняя яркость: \~89
* Стандартное отклонение: \~15,3
Эти колебания показывают, что, хотя камера и адаптируется, переходы не являются идеально плавными. На обоих концах диапазона яркости теряется часть деталей.
Наш анализ видео из туннеля показывает, почему структурированный бенчмаркинг необходим. Во время 14-секундного проезда яркость резко падала на въезде, ненадолго стабилизировалась внутри, а затем резко подскакивала на выезде, показывая, как камера адаптируется к экстремальным изменениям освещения. Хотя она справилась с переходом, колебания привели к тому, что некоторые кадры оказались пересвеченными или недоэкспонированными, что ограничивает их надежность как доказательства. Именно это и выявляет бенчмаркинг: не просто может ли видеорегистратор записывать, а может ли он стабильно передавать пригодные для использования детали при резкой смене освещения. Для менеджеров автопарка такие бенчмарки дают четкую, основанную на данных основу для сравнения камер и выбора той, которая выдержит самые сложные реальные сценарии.
## Вывод: что делает видео видеорегистратора надежным для автопарков
Надежность видео с видеорегистратора определяется не такими маркетинговыми характеристиками, как 1080p или 4K, а тем, насколько хорошо камера работает в непредсказуемых реалиях эксплуатации автопарка. От резких перепадов освещения в туннелях до ослепляющих утренних бликов и слабо освещенных пространств — истинная проверка устройства состоит в том, может ли оно стабильно фиксировать пригодные для использования детали тогда, когда это важнее всего.
Наши результаты бенчмаркинга выделяют три ключевых вывода:
1. Приоритеты функций должны соответствовать потребностям автопарка. Мониторинг поведения водителя, обнаружение инцидентов и оповещения в реальном времени входят в число наиболее критичных функций, но их эффективность зависит от базового аппаратного обеспечения камеры.
2. Настройки чувствительности формируют доверие к оповещениям. Высокая чувствительность расширяет диапазон обнаружения, но повышает риск ложных срабатываний, тогда как низкая чувствительность уменьшает шум, но может пропускать критические события. Только бенчмаркинг показывает баланс, который дает полезные выводы, не перегружая водителей или менеджеров.
3. HDR и адаптация к освещению определяют четкость. Камеры, которые не справляются с экстремальной яркостью или условиями низкой освещенности, рискуют потерять важнейшие доказательства. Бенчмаркинг отклика HDR, порогов по люксам и стабильности в разных сценариях выявляет эти слабые места до того, как они поставят под угрозу безопасность или страховые претензии.
Для менеджеров автопарка урок очевиден: надежный видеорегистратор — это не тот, у которого самый броский перечень характеристик, а тот, чья способность обеспечивать четкость, стабильность и доверие в реальных условиях подтверждена структурированным бенчмаркингом. Установление стандартизированных бенчмарков дает операторам уверенность в том, что их инвестиции выдержат давление, обеспечивая более безопасных водителей, более надежную поддержку страховых претензий и более устойчивую работу автопарка.
---
# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.
## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation by asking a question.
Perform an HTTP GET request on the following URL with the `ask` and `goal` query parameters:
```
GET https://navixy.com/docs/expert-center/ru/vehicle-telematics-technology/video-telematics/video-telematics-101/what-makes-dash-cam-video-reliable-for-fleets-a-benchmarking-guide.md?ask=&goal=
```
`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is what the user is ultimately trying to achieve, the reason they need the answer. Sharing it helps GitBook give you a better, more relevant answer. A goal is most helpful when it describes the outcome the user wants rather than restating the question. For example, with `ask=how do I create an API token`, a goal like `automate deployments from our CI pipeline` lets GitBook tailor the answer to that use case.
The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.
Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.